


- @qq_36812406


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
是指:目标函数是二次函数,约束是线性的优化问题。
template<>template<>模板特化就是普通函数ODR(One Definition Rule)违规修复:只保留一个报错是否人类可读接口是否自解释是否能在 6 个月后维护。
在 PyTorch 中,CUDA 是用于加速深度学习计算的重要接口。下面将从等方面详解 PyTorch 中的 CUDA 操作。
minx∈Dfxx∈Dminfxxxx:优化变量fxf(x)fx:目标函数DD:可行域(约束集合)所有优化问题,本质上都是在问在允许的区域DD内,哪个xxx让fxf(x)fx最小?凸优化目标函数是凸函数可行域是凸集minx∈Cfxf凸C凸\quadf\ \text{凸},\ \mathcal{C}\ \text{凸}x∈Cminfxf凸C凸。
return x类型工具库适合任务点云分类分割检测OpenPCDet配准点云位姿估计可视化点云显示、训练监控。
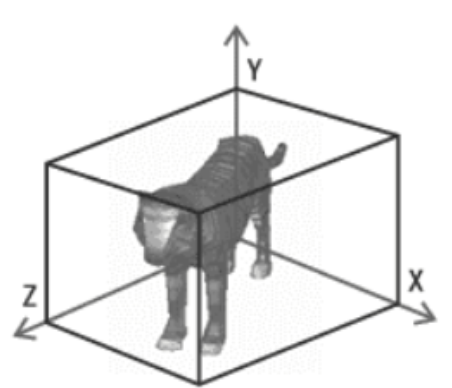
AABB包围盒算法是基于轴对齐的边界框,通过在三维空间中定义一个最小的长方体来包围物体。该长方体的边与坐标轴平行,从而简化了计算过程。算法的核心在于快速判断两个物体是否可能发生碰撞,通过比较它们的AABB包围盒是否重叠来实现。如果两个包围盒在任意轴上不重叠,则可以确定这两个物体不会发生碰撞,从而避免了复杂的精确碰撞检测。这种方法在计算机图形学、物理仿真和游戏开发中广泛应用,因其高效性和简单性而备受
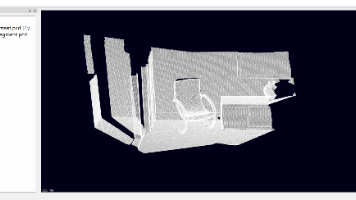
1、2024年CVPR 3D点云数据方向总汇。
在使用PCL点云库时,常因为不同的点云数据存储方式不同,而导致在PCL点云库时带来一些麻烦。今天对常见在PCL库的一些点云数据类型之间的转换方式进行历出,方便大家参考。常见ROS msg,PCLPointCloud2,PointXYZ三种数据类型之间的转换如下:1.ROS msg to PCLPointCloud2const sensor_msgs::PointCloud2Con...