


- @qq_32740835


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
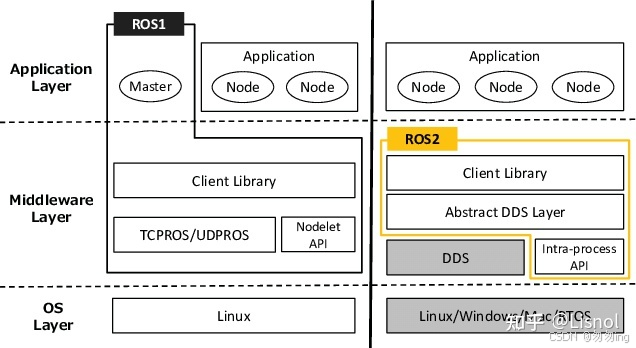
总结来看,数据分发服务,就是为整体系统通信提供一个可适配的通信中间件,根据通信双方的关系选择最有效的通信方式。
linux内核

INSTALL PYTORCH的方式:pytorch的安装可以根据版本(stable、nightly),系统(Linux/Mac/Windows)、安装方式(Conda/Pip/Libtorch/Source)、编码语言(Python、C++/Java),计算平台(CUDA11.8、CUDA12.1、CUDA12.4、ROCm6.2、CPU)等进行区分。
超声波雷达(Ultrasonic Radar/Sensor)是一种利用超声波(20kHZ~200kHZ,通常为40khz)进行测距和环境感知的传感器,常见于汽车泊车辅助、机器人避障、工业检测等领域。其原理与蝙蝠回声定位类似,通过发射超声波并接收回波来测量距离。因为超声波受温度影响,需要做一定的温度补偿,这一块以实测为准。探测距离大概1~5米。
激光雷达(LiDAR,Light Detection and Ranging)是一种通过发射激光束并接收其反射信号来探测目标位置、速度及特性的主动遥感技术。它结合了激光技术、光电探测和高精度数据处理,广泛应用于自动驾驶、测绘、机器人导航等领域。激光雷达一般可分为固态激光雷达和机械激光雷达。固态激光雷达可测量距离一般在30~50米以内,但是测量角度受限,通常用于检测障碍物。机械激光雷达距离可达200
摄像头早期主要应用于闭路电视系统,用于公共场所以及私人住宅。它的作用就是采集固定区域的视频信号,用于记录发生过的场景。但是随着工业发展,摄像头的体积越做越小,它的应用场景越来越多,能够在汽车等大型移动的嵌入式设备上搭载。它的作用也越来越广泛,再不仅仅是用于记录画面,导入AI功能后,可用于物体检测、分类,成为自动驾驶核心传感器之一。
汽车自动驾驶依靠多种传感器协同工作,来实现对周围环境的精准感知。主要的传感器种类包括激光雷达、摄像头、毫米波雷达、超声波雷达、惯性测量单元(IMU)、卫星导航系统(如 GPS)、车轮传感器和车内传感器等。激光雷达:用于检测周围环境的三维信息,精度高,能有效识别障碍物和行人,在障碍物检测、动态障碍物跟踪和环境重建等方面表现出色,但价格昂贵。摄像头:捕捉二维图像,用于识别道路线、交通信号灯、车辆和行人

IMU是通过惯性传感器测量物体三轴姿态和运动的设备,无须外部参考,常用于导航、姿态控制和运动追踪领域。
一种工作在24GHZ至300GHZ频段的无线传感器技术,通过发射电磁波并分析回波信号实现对目标距离、速度、角度的高精度探测。毫米波的内部构造包括天线板、通信模块以及电源模块等多个组件。