


- @qq_20660115


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
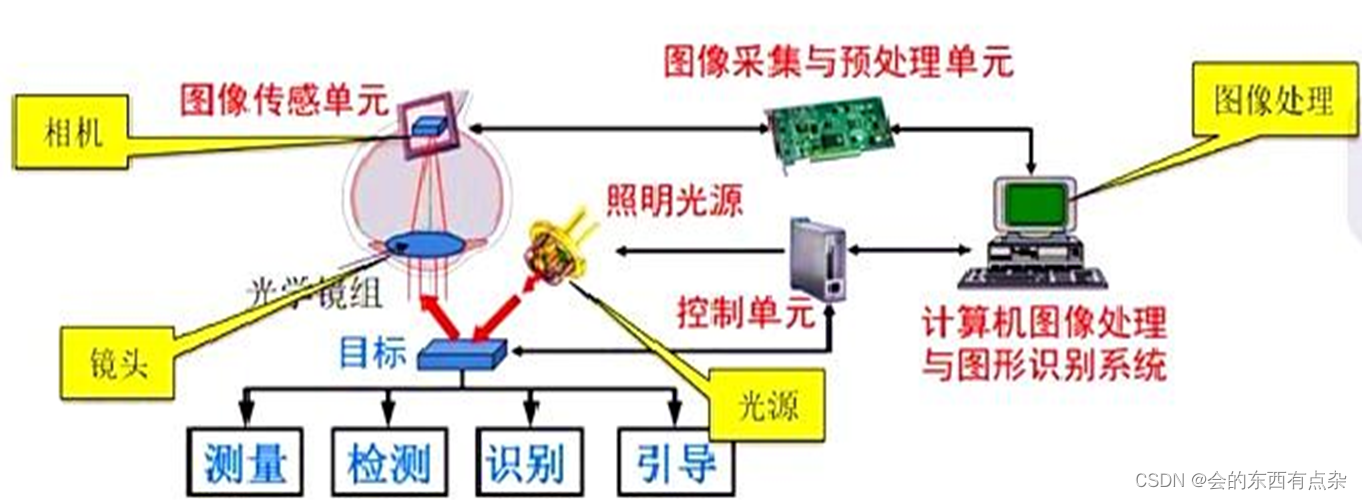
计算机视觉系统的构成主要包括光源、工业相机与工业镜头、传感器、图像采集卡、PC平台和视觉处理软件部分,具体功能如下:光源①光源——作为辅助成像器件,对成像质量好坏起到至关重要的作用,各种形状的LED灯、高频荧光灯、光纤卤素灯等都是常用光源。工业相机与工业镜头②工业相机与工业镜头——属于成像器件,通常视觉系统都是由一套或者多套成像系统组成,如果有多路相机,可能由图像卡切换来获取图像数据,也可能由同步

机器视觉就是采用成像技术获取被测目标的图像,再经过快速图像处理与图像识别算法,从摄取图像中获取目标的尺寸、方位、光谱结构、缺陷等信息,从而可以执行产品的检验、分类与分组、装配线上的机械手运动引导、零部件的识别与定位、生产过程中质量监控与过程反馈等任务。
NI公司的视觉开发模块是专为从事开发机器视觉和科学成像应用的科学家、工程师和技术人员设计的。Vision Builder是一个交互式的开发环境,开发人员无需编程,即能快速完成视觉应用系统模型的建立;其中包含了各类滤波、色彩以及数学转换、形态学计算分析、校正、分类辨识、形状搜寻等基本的几何和影像计算功能,由于这些功能大多并非针对特定工作而设计,因此只要涉及图像处理,就可以利用 HALCON强大的计算

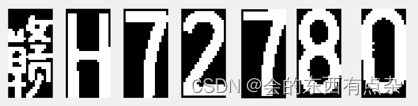
实际实验中充分考虑了我国普通小汽车牌照的特点,即第一位字符是汉字, 分别代表各个省的简称,第二位是A ~ Z 的字母,后五位则是数字和字母的混合搭配,因此为了提高比对过程的效率和准确性,分别对第一位、第二位和后五位字符进行识别。将归一化的字符图像与模板库中的字符进行比对,在。在识别完成后输出所得的车牌字符结果。建立标准化的字符模板库;模板匹配方法是最常用的方法。第三类:BP神经网络方法。第一类:结

车牌识别在检测报警、汽车出入登记、交通违法违章以及移动电子警察方面应用广泛。车牌识别过程为:首先通过摄像头获取包含车牌的彩色图像;然后进行车牌边缘检测,先粗略定位到车牌位置,再精细定位;最后根据我国车牌的样式,第一个汉字代表省份,第二个大写英文字母是代表地市,后面5个数字与字母混合,利用字符分割和模板匹配实现车牌识别。边缘检测因子的选择边缘检测算子有Sobel、Prewitt、Canny算子的特点

基于颜色特征的定位算法。该算法不用对整幅图像进行边缘检测,而是直接寻找图片中颜色、形状及纹理符合车牌特征的连通区域。实际上,在具体的过程应用中,一般会筛选出长宽比在2-5.5之间的矩形,会导致不是车牌的矩形区域入选,可使用颜色特征,排除掉这些非车牌区域,得到完整的车牌位置。a)车牌灰度图像b)车牌灰度直方图 c)边缘检测图像d)RGB图像中的蓝色区域 e)蓝色区域二值化 f) 蓝色区域长宽比 g)

Radon变换常用于车牌图像倾斜矫正,主要包括水平倾斜和垂直倾斜矫正。Radon变换定义:下图显示了在指定的旋转角度的单一投影。间距为1个像素的平行光穿过图像,则radon变换计算穿过图像光线的线积分。Radon变换的本质是将原来的XY平面内的点映射到AB平面上,原来在XY平面上的一条直线所有的点在AB平面上都位于同一点。

根据阈值分割原理对车牌字符进行分割。阈值分割的原理是:对灰度图像进行阈值分割时,阈值分割算法主要有以下两个步骤:第一,确定需要进行分割的阈值;第二,将阈值与像素点的灰度值比较,以分割图像的像素。公式中设定一个阈值 , 用 将图像的像素分成两部分:灰度值大于 的像素集合设置为前景目标集合,用灰度值1表示;灰度值小于 的像素集合设置为背景目标集合,用灰度值0表示,最后得到二值化图像。
旋转矩阵法、欧拉角法、等效轴角法和四元数法。所以,欧拉角是描述机械臂末端姿态的重要方法之一。关于欧拉角的历史,由来已久,莱昂哈德·欧拉用欧拉角来描述刚体在三维欧几里得空间的取向。对于任何参考系,一个刚体的取向,是依照顺序,从这参考系,做三个欧拉角的旋转而设定的。所以,刚体的取向可以用三个基本旋转矩阵来决定。换句话说,任何关于刚体旋转的旋转矩阵是由三个基本旋转矩阵复合而成的。

根据前面模板匹配车牌识别原理,首先对该车牌图像进行粗略定位,通过利用Canny算子对图像进行边缘检测、灰度化以及腐蚀实现车牌粗略定位。其次对车牌图像进行精确定位,结构元SE选用长方形的样式,结构元SE小于该长方形面积值,并使用闭运算,闭运算是通过填充图像的凹角来滤波图像。闭运算完之后,车牌部分被连接在一起。最后,对小面积进行切除,可得到完美的车牌区域实现精确定位。采用模板识别的方法,对于切割之后的
