


- @nenchoumi3119


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
这篇博客是继上一篇如何写机器人描述文件 xml 后的更进一步,因为我们不可能从 GUI 中读机器人各个关节或状态信息,所以需要用 mujoco 接口从仿真器中获取位置、速度、力等数据,同时也能够向仿真中写入数据。

就像之前那篇文章提到的,由于这个库非常年轻,官网的文档维护并不完善,特别是tutrial方面的文档。打开的页面:https://huggingface.co/docs/smolagents/v1.9.2/en/index;从这篇文章开始将逐个学习 smolagent 官网教程demo,逐步搭建适合自己项目的LLM代理。按照正常人的思维肯定是去第一个页面找,但实际上正确的doc是第二个链接。页面:h
该博客是一个全新的系列博客,用来记录 ROS2 的学习笔记,因为我的学生之前有提到过 ROS2 并且随着项目的推进 ROS2 也是现代机器人必须掌握的一个框架。如果你之前有在 ROS1 上做过开发的话学习 ROS2 困难不大,如果你之前没有任何 ROS 开发经验,那么建议跟着B站视频配合这个系列博客进行学习。

这篇博客是 B 站《古月·ROS2入门21讲》的第八个视频的图文记录,主要介绍了字符串与图像话题的发布和订阅节点实现、查看节点间数据通路的 rqt_graph 工具。

这篇博客是 B 站《古月·ROS2入门21讲》的第十二个视频的图文记录,主要介绍了参数服务器、如何批量修改/加载参数、在节点中持续监控参数变化等。

这篇博客是 B 站《古月·ROS2入门21讲》的第九个视频的图文记录,主要介绍了 Server & Client 之间的交互,并提供了一个经典三节点交互示例。

这篇博客是 B 站《古月·ROS2入门21讲》的第六个视频的图文记录,主要介绍了如何创建工作空间、功能包以及编译工作空间,但我在这里补充了一处如何创建 C++、Python 混用的功能包。

这篇博客是 B 站《古月·ROS2入门21讲》的第十四个视频的图文记录,主要介绍了 ROS2 引入的质量服务策略 QoS,该策略是 DDS 协议中天然存在的,根据实际业务场景选择不同的服务策略可以平衡带宽压力和数据质量。

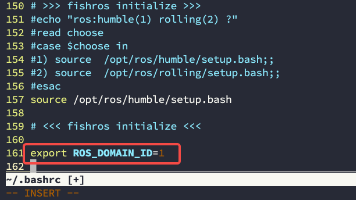
这篇博客是 B 站《古月·ROS2入门21讲》的第十三个视频的图文记录,主要介绍了 ROS2 的分布式通讯如何使用,此外还补充了一点是在同一个设备下 Docker 容器和宿主机之间的通讯如何配置。
这篇博客是 B 站《古月·ROS2入门21讲》的第十五个视频的图文记录,主要介绍了 launch 文件如何实现多个节点加载、命名空间隔离、参数启动加载、多个launch嵌套 的功能。
