写文章


- @m0_73931287


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
ARM_Linux驱动开发——字符设备驱动开发(上)
ARM_Linux驱动开发——字符设备驱动开发(上)
土壤湿度传感器的原理及驱动
土壤湿度传感器的原理及驱动
51单片机DS18B20温度传感器使用及数码管温度计、LCD1602温度显示代码详解
51单片机DS18B20温度传感器使用及数码管温度计、LCD1602温度显示
数学建模的概念和学习方法(什么是数学建模)
数学建模的概念和学习方法(什么是数学建模)
【STM32】单片机ADC原理详解及应用编程
【STM32】单片机ADC原理详解及应用编程
Simulink中如何使用数组以及创建数组、对数组索引、赋值
Simulink中如何使用数组以及创建数组、对数组索引、赋值
舵机驱动代码及舵机控制原理(详解)
舵机的驱动及舵机控制原理(详解)
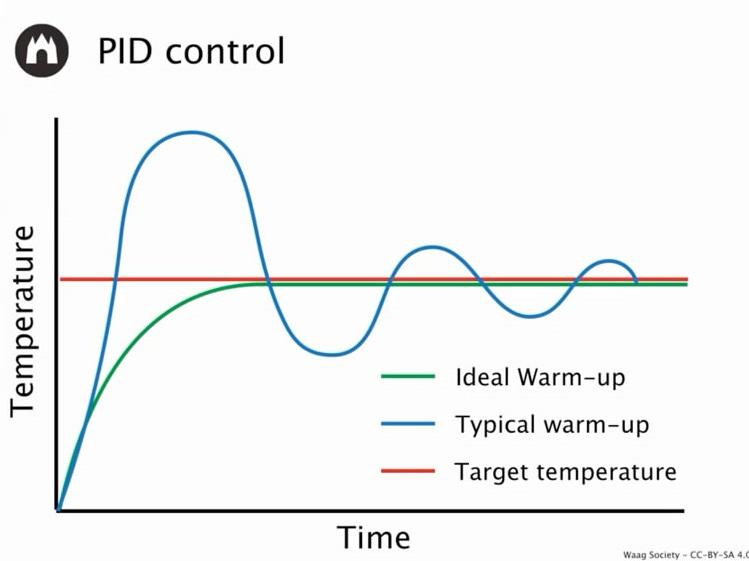
PID算法详解(精华知识汇总)
PID算法详解(精华知识汇总)
【自动驾驶与SLAM技术】之必须亲手推导的“命根子”公式(上)
本文强调SLAM学习中不必死磕所有公式,但旋转运动学、四元数1/2系数及扰动雅可比须亲手推导,以支撑后续代码与误差分析;罗德里格斯、BCH近似等只需记住结论与用法;抽象李群等了解概念即可。
【自动驾驶与SLAM技术】读书笔记(一):重新理解自动驾驶的分级与高精地图
但各家公司自测,没有统一标准,测试环境、接管定义都不一样。 就是现在市面上买得到的车,特斯拉、小鹏、理想这些,带ACC自适应巡航、车道保持、自动变道。它的好处是成本低、能直接卖,缺点是能力上限就到L2,没法去掉驾驶员。地图里的车道线位置、红绿灯坐标、限速信息都是人工标注或后处理生成的,精度很高、不会出错。车辆相当于"在脑海中的地图里开车",即使实时感知暂时失效,也能按地图走。在L2里,这些情况下