


- @m0_51738372


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文详细介绍了多种常见的数据结构,包括平衡二叉树(如红黑树、AVL树)、B树、B+树以及多维空间数据结构(如KD树、R树、四叉树、八叉树、球树),并比较了它们的特点、优点和应用场景。平衡二叉树和B树主要用于一维数据的高效查询和动态操作,而多维空间数据结构则通过空间划分来加速多维数据的查询。文章通过表格和示例代码直观展示了这些数据结构的差异,帮助读者更好地理解它们之间的关系和区别,从而选择合适的数据

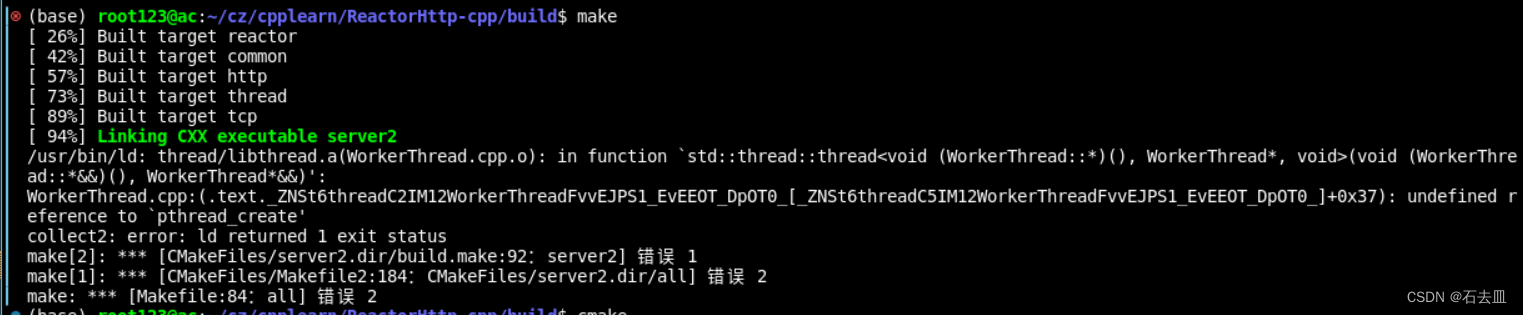
一般网上会建议在终端指令g++/gcc后面增加参数-pthread,但是我们没有用到g++/gcc指令.cmake的解决方法是在CMakeLists.txt文件里面增加一行.
注册huggingface出现418/403等错误的解决方法Something went wrong. Please contact us at website at huggingface.co if you believe this is an error. Request ID: Root=1-697f139d-6e
当我们在pycharm中使用DB Browser插件中打开数据库时创建了一个线程,这时如果执行代码中的commit在次对数据库进行操作就与原来的线程产生了冲突。4.当需要连接的时候,需要通过DB插件打开数据库时候,可以手动connect。1.右击自己在插件中打开的数据库的名字(名字是自己起的)2.不让它自动连接(不让它自动打开数据库)。3.断开连接(disconnect)。sqlite只支持单线程
本文揭秘了自动驾驶中基于Transformer的并行轨迹生成技术。该技术通过Learnable Queries(可学习查询)作为"未来提问",结合环境上下文信息,利用Transformer的Cross-Attention机制一次性生成完整轨迹。相比传统串行方法,这种并行方式速度更快(20-50ms内完成)、误差更小,并能实现多模态预测(同时输出多条候选轨迹)。文章详细解析了其核

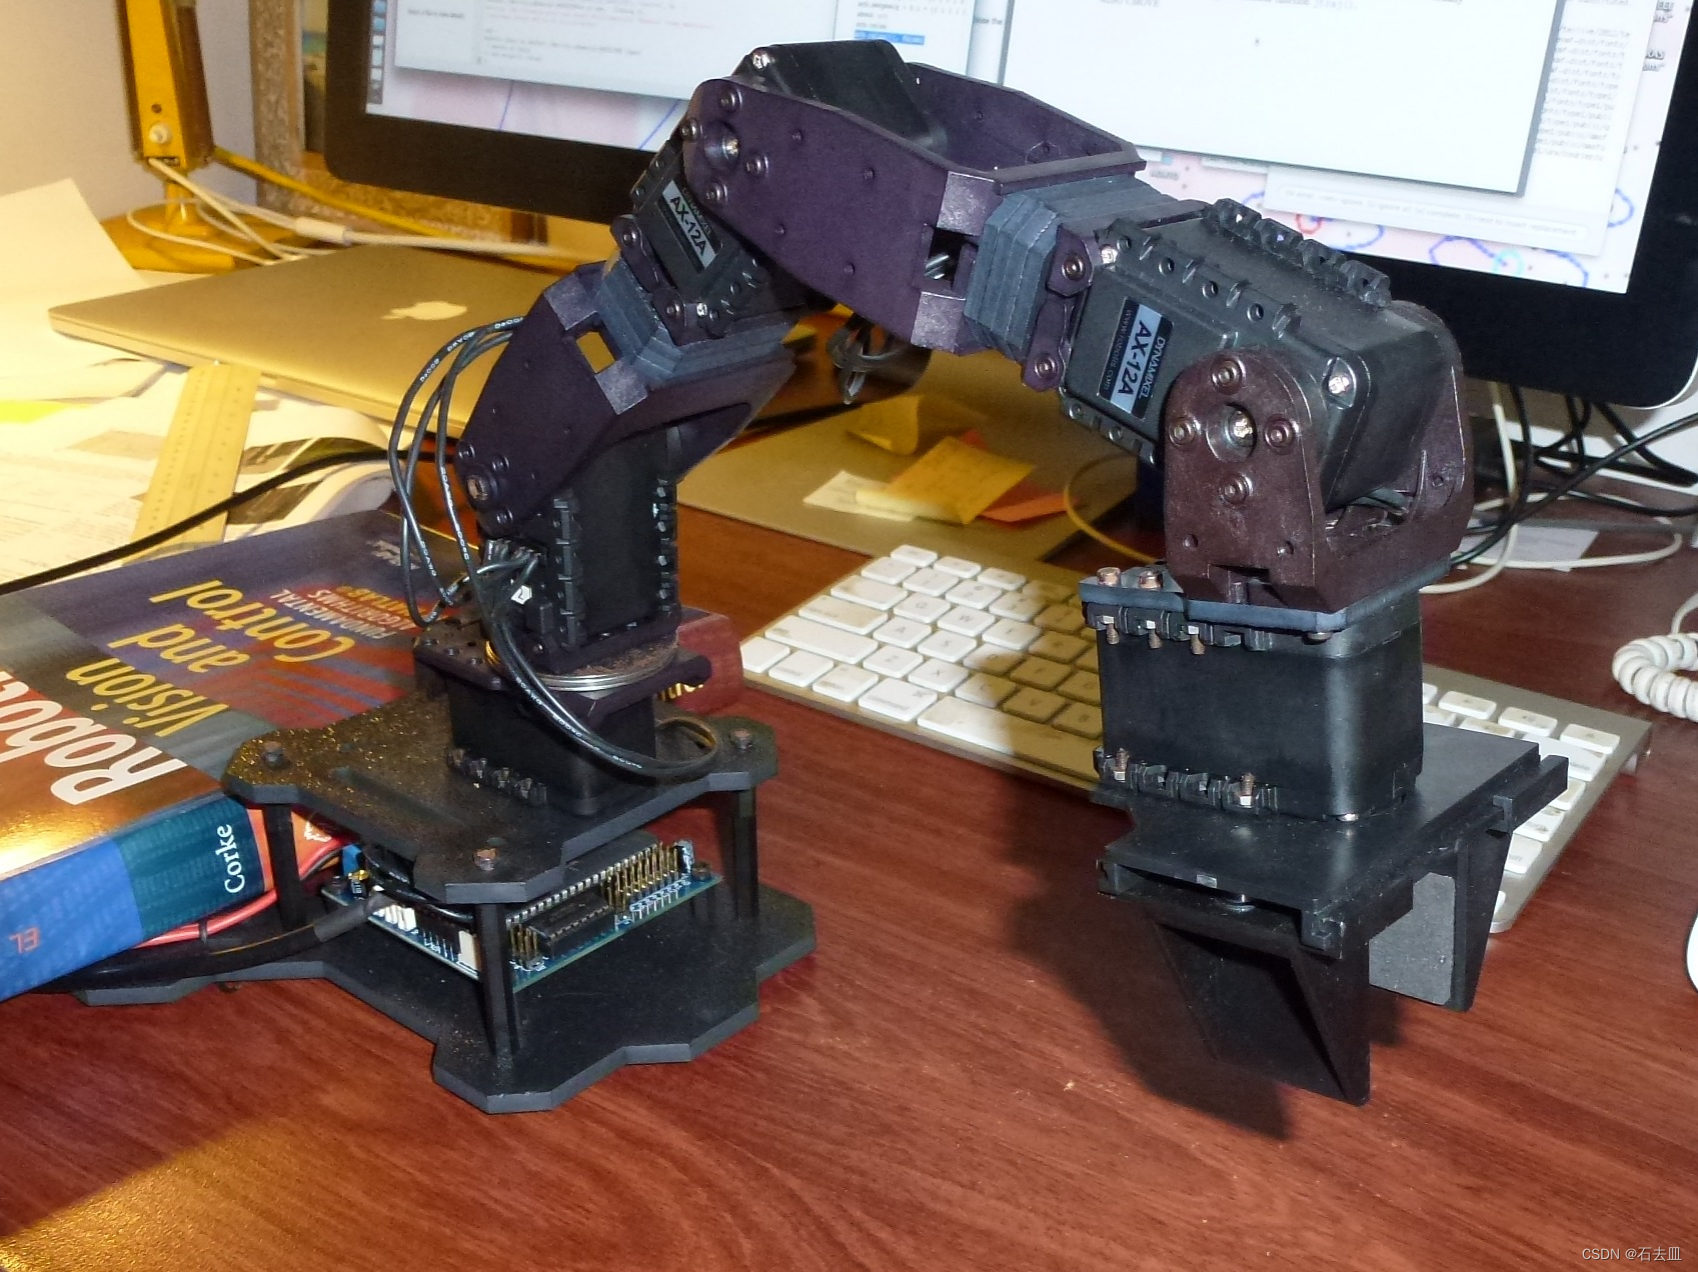
建立雄克机械臂的坐标系和D-H参数表,使用Matlab机器人工具箱(Robotics Toolbox),用机械臂末端执行器触碰8个红色的目标点。
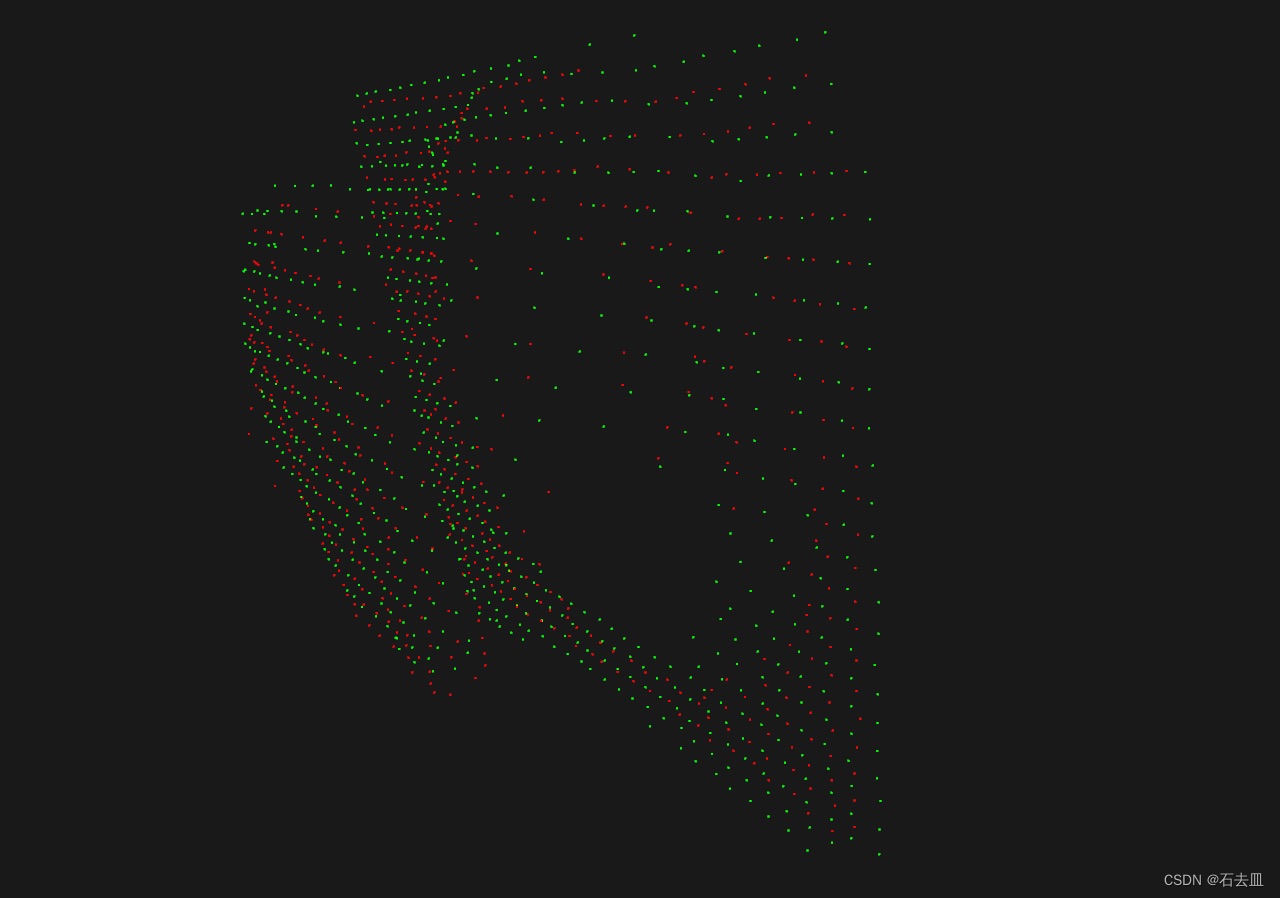
ICP(Iterative Closest Point)算法是一种常用于两个点云之间配准(对齐)的方法。它广泛应用于3D扫描、机器人定位、地图构建和其他领域,旨在找到两个点云之间的最佳对齐方式,从而最小化它们之间的距离。:选择一个初始估计的变换(可以是单位矩阵,即不进行任何变换,或者基于其他知识的粗略估计)。:对于源点云中的每个点,找到目标点云中与之最近的点。这一步骤通常通过KD树或其他空间分割数
本文总结了深度学习实践中的关键调参技巧:1)激活函数选择(ReLU为首选,Swish适合深层网络);2)梯度问题解决方案(BN+残差连接);3)正则化技术(Dropout与BN配合使用);4)参数初始化方法(He/Xavier);5)优化器选择(Adam快速收敛,SGD后期微调);6)学习率设置策略(余弦退火+热重启);7)批量大小调整(梯度累加解决显存限制);8)超参搜索方法(贝叶斯优化高效);
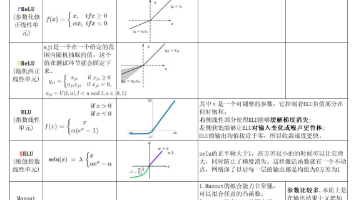
本文总结了深度学习面试中的高频问题和解答要点,涵盖激活函数、梯度问题、正则化、参数初始化、优化器、学习率、卷积网络、经典模型对比、RNN/LSTM、调参技巧、迁移学习和超参搜索等核心内容。重点包括:ReLU相比Sigmoid的优势、梯度消失/爆炸的解决方案、BN与Dropout的配合使用、Adam与SGD的适用场景、ResNet残差结构的作用原理、LSTM解决梯度消失的机制,以及系统调参的万能模板
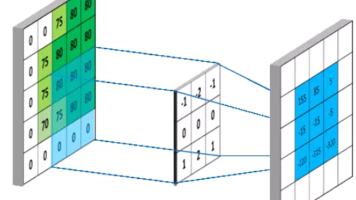
大模型相关的面试问题通常涉及模型的原理、应用、优化以及面试者对于该领域的理解和经验。以下是一些常见的大模型面试问题以及建议的回答方式:请简述什么是大模型,以及它与传统模型的主要区别是什么?回答:大模型通常指的是参数数量巨大的深度学习模型,如 GPT 系列。它们与传统模型的主要区别在于规模:大模型拥有更多的参数和更复杂的结构,从而能够处理更复杂、更广泛的任务。此外,大模型通常需要更多的数据和计算资源
