


- @m0_37816922


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文基于刘金琨的《机器人控制系统的设计与MATLAB仿真》,学习了二关节机器人系统的PD控制仿真。首先建立了机器人动力学模型,推导了惯性矩阵和离心力矩阵的表达式,采用独立PD控制律设计控制器。通过MATLAB/Simulink搭建仿真系统,使用S函数分别实现控制算法和动力学模型。仿真结果表明,该PD控制器能够有效跟踪期望位置信号。文章详细说明了S函数的编写方法、参数配置及仿真流程,为机器人控制系统

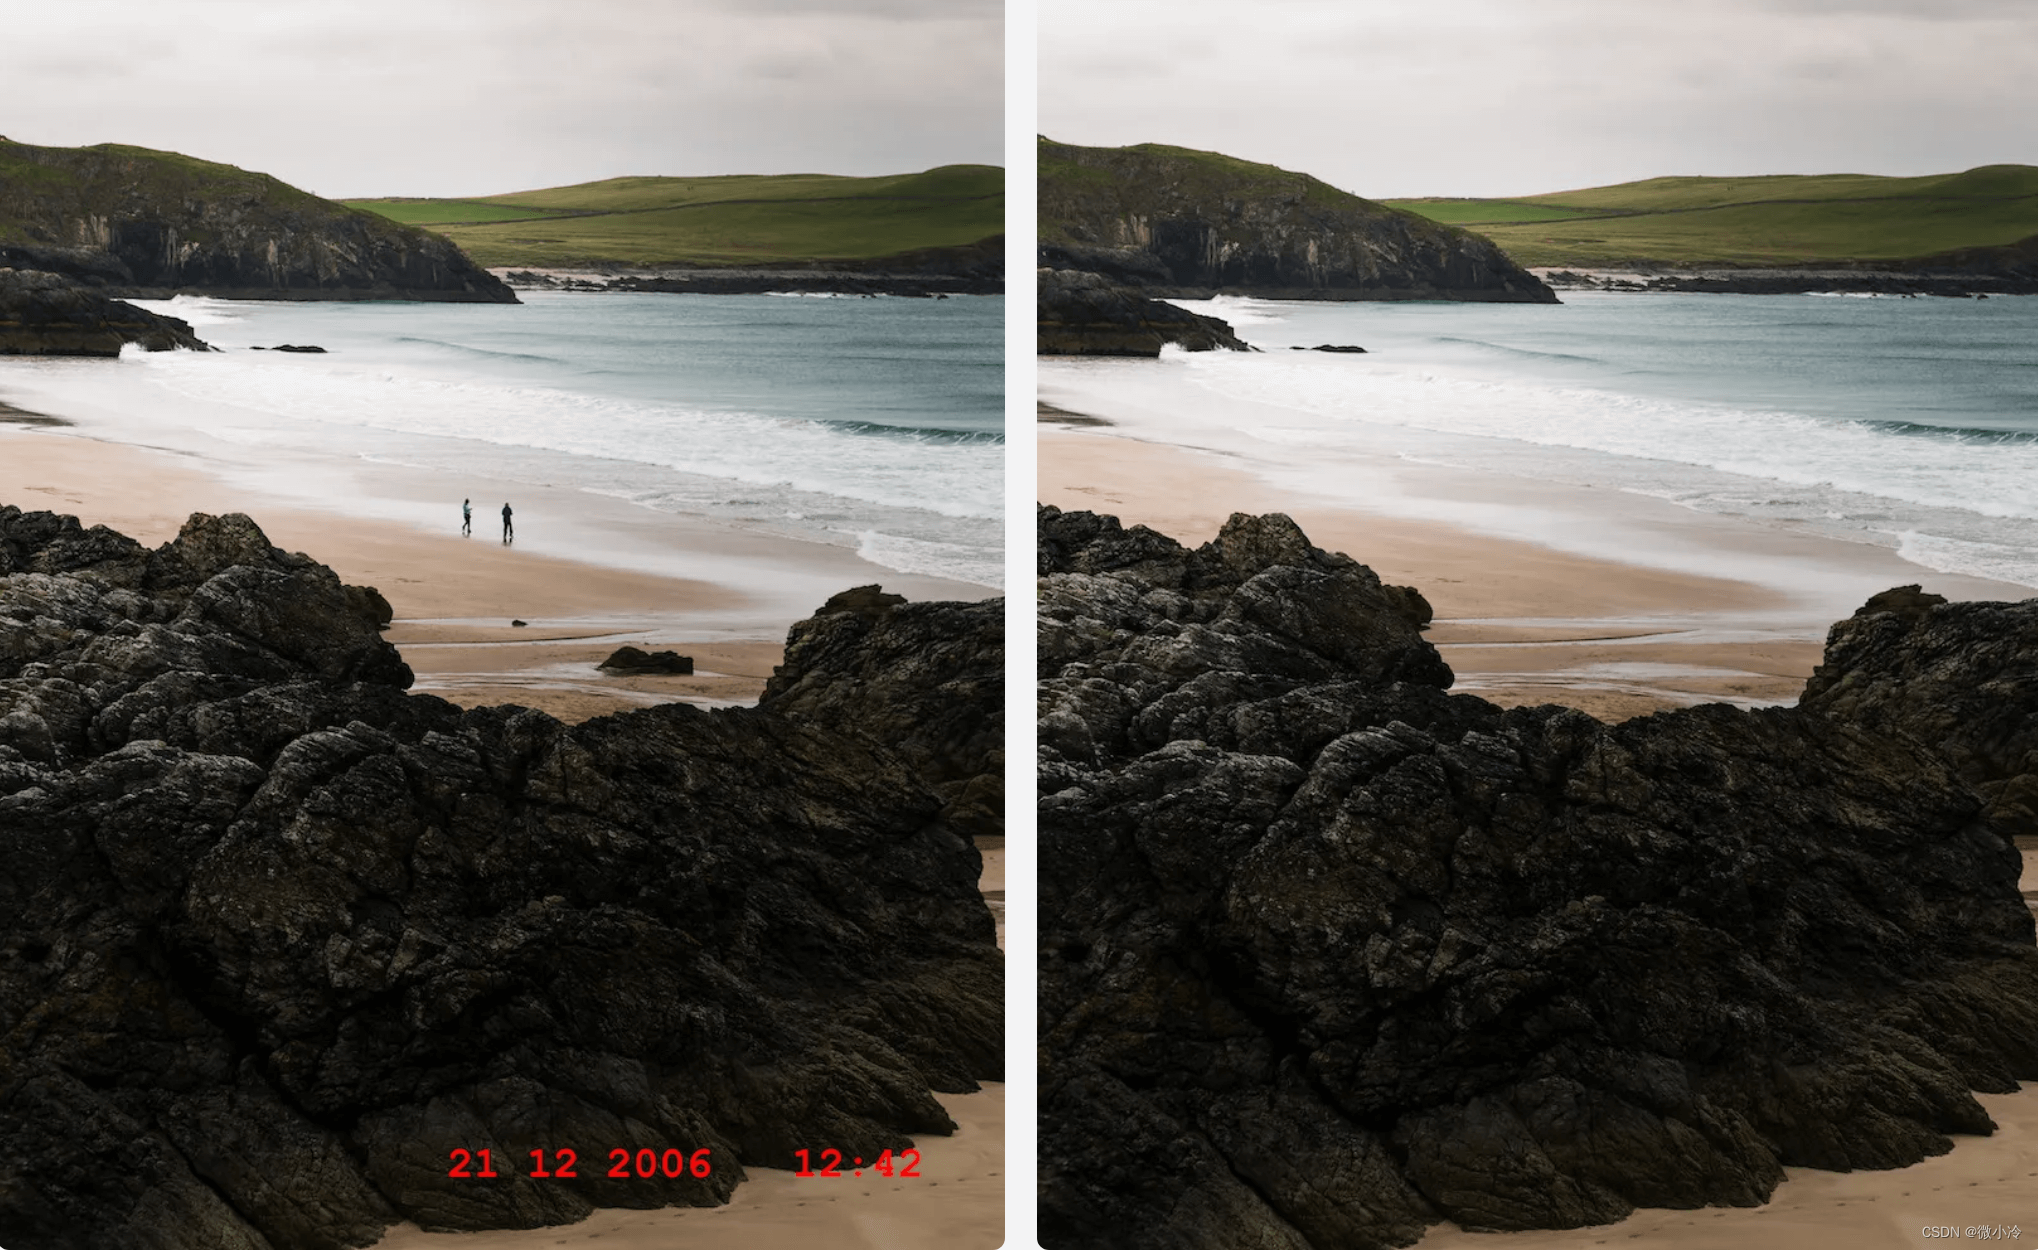
IOPaint是一款开源的图像修复工具,只需简单涂抹,便可以编辑图片,从而实现图像抹除、对象替换等功能,可以实现下面的涂抹效果。
作为一个大语言模型的服务工具,Ollama的核心功能就是加载、管理并使用大语言模型,作为命令行来说,其最常用的指令无非是下载、启动、退出、删除以及列举出目前已经安装的所有模型。

本文介绍了在VirtualBox虚拟机中安装Ubuntu 20.04并配置ROS开发环境的完整流程。主要内容包括:通过命令行安装Ubuntu软件源工具;使用小鱼一键脚本安装ROS 2(含网络优化);验证安装成功的小乌龟仿真示例;配置VS Code开发环境(安装ROS插件及编译工具);最后演示了一个可视化编程案例——在RViz2中实现红色小球左右移动的3D动画效果,提供了完整的Python代码实现及

本文演示了如何在ROS2中创建节点并实现通信。首先介绍了ROS2工作空间的结构(src/build/install/log目录),通过ros2 pkg create命令创建Python项目包。然后编写了一个基础节点示例first_node.py,展示节点初始化、日志输出和事件循环的实现。重点说明了如何在setup.py中配置可执行入口,最后通过colcon build编译后,使用ros2 run命
摘要: 本文介绍了ROS2中Action通信机制的实现,通过Fibonacci数列计算示例演示了Action服务端和客户端的开发流程。Action适用于长耗时、需反馈、可取消的任务,核心功能包括: 服务端:接收目标请求,执行计算任务,支持反馈推送、取消检测和结果返回; 客户端:发送目标并注册响应、反馈、结果三个回调函数,异步处理任务状态。 代码实现包含ActionServer/ActionClie
本文介绍了ROS2中Service通信机制的使用方法。Service适用于同步的请求-响应模型,通过AddTwoInts服务接口演示了服务端和客户端的实现。服务端通过回调函数处理请求并返回计算结果,客户端可同步或异步调用服务。文章详细展示了创建服务节点、编写回调函数、发送请求和处理响应的完整流程,并提供了命令行测试方法。通过实际代码示例,说明了ROS2服务通信的基本原理和实现方式,包括服务定义、节
本文介绍了如何在ROS2中使用Launch文件一键启动多个节点。通过创建Python格式的Launch文件(如pub_sub_launch.py),可以同时配置和启动发布者与订阅者节点,支持节点重命名、参数设置和日志输出控制。文中详细展示了编写Launch文件的步骤,包括定义节点、修改setup.py配置安装路径,以及最终通过ros2 launch命令运行的方法。这种方式解决了手动启动多个节点的效
文章摘要:本文详细介绍了如何在ROS2中使用URDF文件构建和可视化一个简单的两轮差速移动机器人。主要内容包括:1) 安装必要的ROS2软件包(robot-state-publisher和joint-state-publisher-gui);2) 创建工作空间和功能包;3) 编写URDF模型文件,定义底盘和两个轮子的连杆(Link)及连接关节(Joint);4) 创建Launch文件启动robot
本文介绍了在ROS2 Launch文件中传递节点参数的方法。首先修改了Python节点代码,通过declare_parameter声明参数并设置回调函数以支持动态调参。然后在Launch文件中使用parameters字段配置初始参数值。文章还展示了运行时使用ros2 param命令查看和修改参数的流程,包括param list、param get和param set等操作。这种方法比直接使用脚本参