


- @leo0308


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
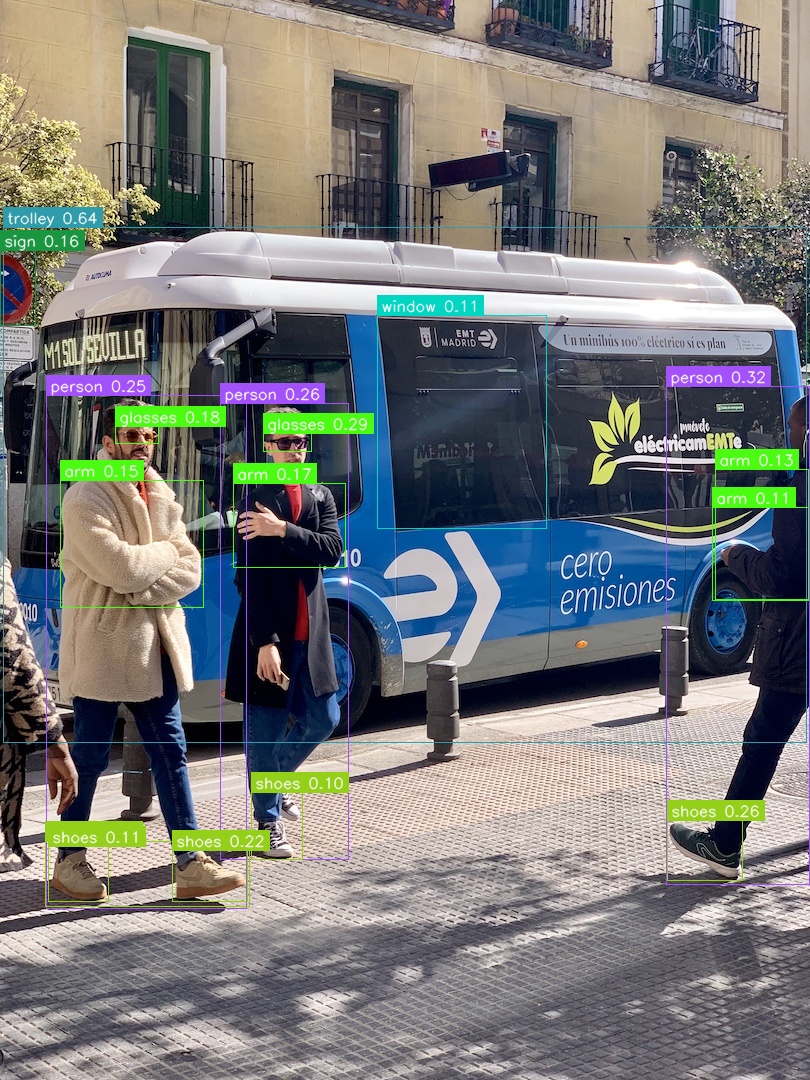
官方源码: https://github.com/AILab-CVC/YOLO-World安装这一块的坑很多,这一块的安装指导非常混乱,很容易把环境搞崩, 建议conda 新建一个环境。pip install -e . 直接安装的话, 会报各种版本的错。 另外还有一些依赖未包含, 运行时会报错。索性手动安装了所需要的依赖包。最终安装的可以使用的版本:注意。 上面安装的mmcv的版本不满足要求,会报
【代码】llama_index中使用Ollama是出现timed out 问题。
1 实验介绍2 代码实现from torchvision.models.resnet import resnet18, resnet50import torchfrom torchvision.transforms import transformsimport torchvision.datasets as dstfrom torch.optim import Adamfrom torch.nn
在使用git 下载github上的代码时, 一般有ssh协议和https协议两种。解决方法也很简单, 设置正确的证书或者忽略证书。忽略证书的解决方法比较简单。如下设置即可忽略证书,这个设置是临时的。报错原因其实是证书错误问题。
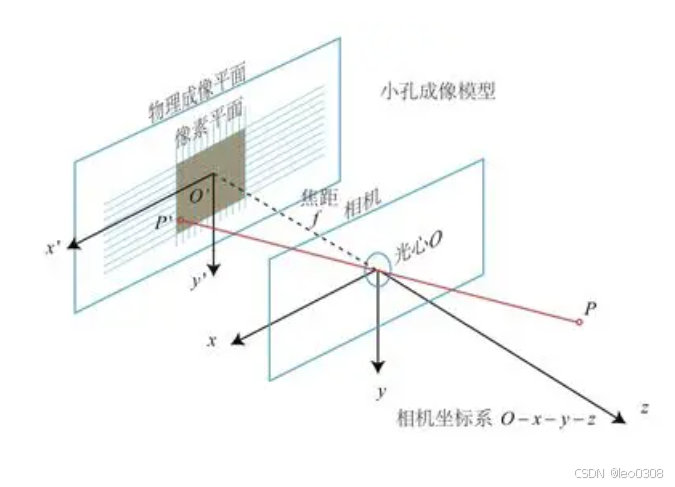
首先空间中的一点由世界坐标系转换到相机坐标系 ,然后再将其投影到物理成像平面 ( 成像平面坐标系 ) ,最后再将成像平面上的数据转换像素坐标系。相机内参表达的就是这三个坐标之间的转换关系, 而相机外参表达的是相机与世界坐标系之间的转换关系。常用求解PnP 的方法,即已知多个点, 在像素坐标系的二维坐标, 和在世界坐标系的三维坐标,并且已知内参, 求解旋转平移矩阵。外参标定的核心是:已知多个点分别在
海康威视的监控摄像头保存的视频,,mp4格式, 大小1G。用PotPlayer播放器进行播放, 不拖动进度条的话可以正常播放, 但拖动进度条后, 视频无法正常播放, 在 PotPlayer 中的表现就是只有进度条在走,视频画面停留在拖动前的画面。PS: 同时保存的有多个监控视频, 除了个别视频不能拖动进度条播放, 其他的都能拖动进度条播放。打开new.mp4尝试一下看是否能正常拖动进度条播放。视频

人工智能顶级会议与期刊总结
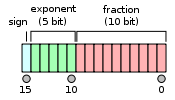
1 float 16与float 321.1 float161.1.1 计算方式float 16又称半精度, 用16个比特也就是2个字节表示一个数。如下图所示, 其中1位符号位, 5位指数位, 10位小数位。那么, 这16个比特位是怎么表示1个数的呢 ? 分3部分:符号位 , 指数部分, 小数部分。a 符号位: 1代表负数, 0代表正数。b 指数部分,5个比特位, 全0和全1有特殊用途,所以是00
通过网线连接获取树莓派ip地址
在用torch + GPU运行程序的时候出现了这个错误,尝试了很多方法都没有解决, 最终踏破铁鞋无觅处, 解决办法竟然是升级了torch版本。在这里记录一下踩坑历程, 避免更多的人踩坑。遇到这个问题后, 我尝试了以下解决方案:1 首先怀疑的是, 是不是有数据在CPU上, 运算在GPU上, 初步排查没有发现。2 其次根据直接报错的位置进行分析, 发现报错的位置不是固定的, 但相对固定, 就那么2处,