- @gl1037645565


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
Linux实时化改造:四大核心技术解析 标准Linux内核为追求高吞吐量,存在不可抢占区域,无法满足工业控制等硬实时需求。PREEMPT_RT补丁通过四大机制实现实时化改造:1)可睡眠自旋锁,允许临界区内抢占;2)优先级继承协议,防止优先级翻转;3)中断线程化,将中断处理转为可调度任务;4)高精度定时器,提供纳秒级精度。这些改造将系统最坏延迟从毫秒级降至微秒级,使Linux可用于机器人、音频处理等

本文对比了嵌入式开发中三种核心处理器:STM32(MCU)、DSP和FPGA。STM32作为通用微控制器,性价比高、外设丰富,适合控制逻辑和通信应用;DSP专精数学运算,适合信号处理和算法加速;FPGA提供硬件级并行处理和超低延迟,但开发难度和成本较高。选型建议:优先考虑FPGA(超低延迟/并行处理需求)、DSP(复杂信号处理)或STM32(通用控制)。实际项目中常组合使用,如FPGA+DSP或F

问题描述:the code model could not parse an included file, which might lead to incorrect code completion and highlighting, for example.原因分析:原因是因为重复包含头文件的原因,qwdialogLocate.h中包含了mainwindow.h头文件,但mainwindow.h

这篇文章通俗易懂地解释了嵌入式开发中常见的内存和存储概念。文章首先用一句话概括了RAM(运行内存)、ROM(只读存储器)、DDR(双倍速率内存)和Flash(闪存)的核心区别:RAM断电数据丢失,ROM断电数据保留;DDR属于RAM家族的高速技术标准,Flash则是ROM的主流实现方式。随后详细拆解了每个概念的特点和应用场景,并通过存储体系层级图和手机配置实例帮助读者理解这些组件如何协同工作。文章
VS2015安装教程说明
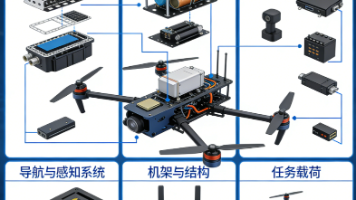
本文系统介绍了无人机研发从零基础到专业水平的完整学习路径。文章将学习过程分为六个阶段:基础认知与硬件入门(1-3个月)、嵌入式与编程基础(3-6个月)、自动控制与飞控算法(6-10个月)、导航与自主飞行(10-14个月)、图传与高级功能(14-18个月)、工程化与行业应用(18-24个月)。作者建议从四旋翼入手,循序渐进掌握硬件组装、C语言编程、PID控制、姿态解算、导航算法等核心技术,并强调先飞
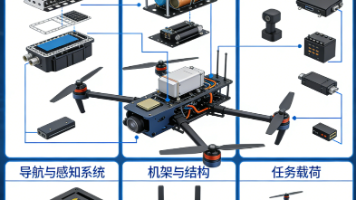
MAVLink是一种专为无人机和机器人设计的轻量级通信协议,具有以下核心特点:1) 采用二进制格式,协议开销极小(MAVLink2仅14字节);2) 支持C/Python等多种语言,通过XML定义可扩展消息;3) 提供两种版本,其中MAVLink2扩展了消息ID空间并增加签名认证功能;4) 采用系统ID+组件ID的双级寻址机制;5) 支持串口/UDP/TCP等多种传输方式。该协议已成为PX4、Ar
电机类型与应用选型指南 摘要:本文系统梳理了电机分类体系,按工作电源(直流/交流)、控制方式(伺服/步进)和特殊结构(直线/减速)三大维度划分,详细对比了各类电机的核心特性与典型应用场景。重点解析了无刷直流与交流伺服、步进与伺服等易混淆概念的差异,并提供选型速查表:异步电机适用于工业动力源,无刷直流适合高效长寿场景,步进电机满足基础定位需求,伺服系统则用于高精度控制场合。同时指出直线电机在直接传动
人形机器人正加速从实验室走向产业化应用,其发展涉及核心技术、关键零部件、应用场景、产业生态和发展瓶颈五个维度。核心技术方面,"大脑"(决策与感知)与"小脑"(运动控制)的协同进化是重点;关键零部件中,关节执行器和灵巧手成本占比最高;应用场景正从工业制造向商业服务拓展;产业链已初步形成完整生态;但成本、续航、稳定性等瓶颈仍需突破。随着硬件趋同、软件竞速,行业正
无人机核心部件包含五大系统:1.飞控系统(大脑)采用ARM/FPGA芯片,集成IMU、气压计等传感器,通过PID算法实现姿态控制;2.动力系统(心脏)由无刷电机、电调、螺旋桨和LiPo电池组成,FOC技术提升效率;3.通信系统(神经)采用2.4G/5.8G双频传输,数字图传实现低延时高清回传;4.感知系统(眼睛)融合GNSS、视觉和测距传感器,RTK技术达厘米级定位;5.机架结构(骨骼)采用碳纤维