


- @chen1658137632


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
代码,以及测试方案使用的是沐神的代码。

PWM在实际的应用中起着多种多样的作用,可以作为驱动信号去控制电机,输出占空比等,本章只是讲解它的一个简单应用,去控制了LED灯的亮灭led2 = PWM(Pin(2)) #选择输出的PIN led2 . freq(1000) #选择输出的频率 while True : for i in range(0 , 1024) : #选择范围0~1024 led2 . duty(i) #占空比的数值 ti
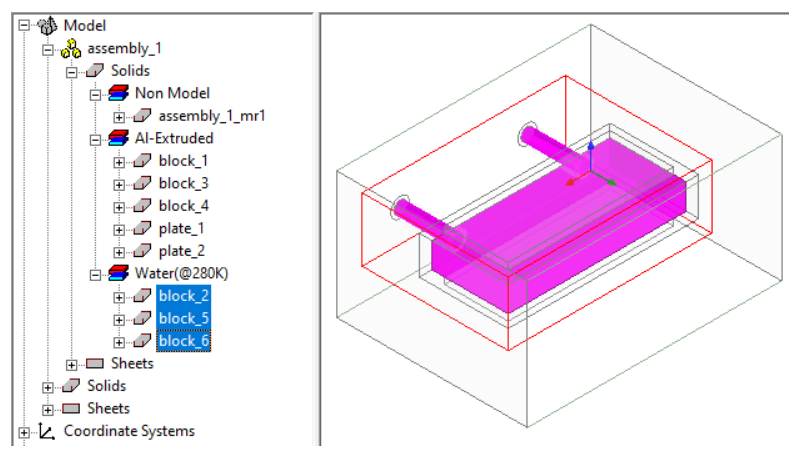
在Icepak菜单中,选择“Design Settings”。在“ Icepak Design Settings”对话框的“Gravity”选项卡上,选择“Global::X”和“Negative”,根据全局坐标系定义负Y方向的重力。单击“确定”。在这个教程中,你建模了一个冷板,其中包括两个由内部循环水冷却的热板以及外部通过自然对流驱动的空气。这个练习还展示了如何在一个模型中建模多种流体,考虑外部
Octave 安装教程安装路径安装过程安装完成后的提示BLAS库选择随附的Octave软件包questionOctave快速入门安装路径https://wiki.octave.org/Octave_for_Microsoft_Windows简介的文章,以及官方的一些内容。http://www.gnu.org/software/octave/#install文件的下载路径安装过程这个位...
在成功运行后,第一次回答它尝试去调用pygame,但是显示不正常,所以又发送了一次指令。附上和deepseek聊天的内容:https://chat.deepseek.com/share/r2fb6m7xxnf3kurd07。我自己是一知半解的python半吊子,而且libretro.py搜索资料很少,几乎找不到范例。下图看出,代码会个出一些调试相关的内容,类似于我们打断点,debug。还有精简代码
这个数据大约 140个G,128w的训练集。

如,倒立摆,位置0为最高反馈,目标一直输出0,执行部分去执行。flybird的环境,能输出通过杆子的高度信息,执行部分去执行高度信息。两个模型,loss不相同,目标不相同,但串接在一起,实现整体目标的一小部分。状态价值: agient状态—鸟的高度,鸟的速度,环境状态----柱子等。模型2是根据上个模型计算出的高度信息,将预测结果变为现实-------损失函数,应该是多维度的,如果分类不佳,是否损
标准:perlEC 61000-4-4eft设备将群脉冲干扰加到信号或者电源上,常见的频率是 5K 100K 两个频率电压 电源3k,信号2k-----电网设备电源4K -------------------空调设备大概就是下图这样的周期性脉冲。

这个数据大约 140个G,128w的训练集。
中间计算结果: layers * batch_size * sequence_length * (layers * sequence_length + 5 * dim(隐藏状态维度))对于int8 的 LLaMa-7B:32 * 1 * 2048 * ( 32 * 2048 + 5 * 4096) * 1 byte / 1024^3 = 5.25GB。对于 int8, LlaMa-7B 需要 7B
