- @Yan_she_He


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
实现了支持动态拓扑和能量感知的AODV协议,并通过GUI直观展示路由过程。验证了改进策略在延长网络寿命和降低时延上的有效性。

直流电机因其调速性能优异、响应速度快等特点,在工业控制、电动汽车、机器人等领域有着广泛应用。然而,传统PID控制存在参数固定、难以应对非线性及环境扰动等问题。模糊PID控制虽通过引入模糊逻辑实现了参数自适应调整,但在复杂场景下仍面临规则库构建与参数优化的难题。本文将蚁群优化算法(Ant Colony Optimization, ACO)引入直流电机模糊PID控制系统中,利用其全局寻优能力对模糊PI
直流电机因其调速性能优异、响应速度快等特点,在工业控制、电动汽车、机器人等领域有着广泛应用。然而,传统PID控制存在参数固定、难以应对非线性及环境扰动等问题。模糊PID控制虽通过引入模糊逻辑实现了参数自适应调整,但在复杂场景下仍面临规则库构建与参数优化的难题。本文将蚁群优化算法(Ant Colony Optimization, ACO)引入直流电机模糊PID控制系统中,利用其全局寻优能力对模糊PI
2025年华为杯研究生数学建模竞赛ABCDE题思路、代码与论文资源整合(持续更新)
对于实时采集的加速度数据,可以应用信号处理算法,如数字滤波和积分运算,将其转换为速度和位移数据。下面是一个简要的概述:1.数据采集:首先需要进行数据采集,通过传感器获取物体的加速度数据。这可以通过加速度计等传感器来实现,例如使用微电机惯性测量单元(IMU)或加速度传感器。2.数字滤波:为了去除噪声和不必要的高频分量,可以应用数字滤波技术,如低通滤波器。常见的滤波器类型包括巴特沃斯滤波器、无限脉冲响

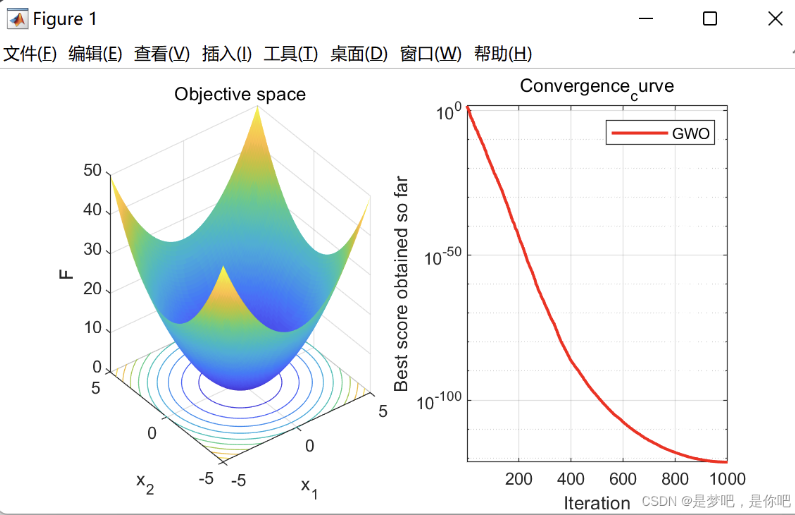
目录1 灰狼优化算法基本思想2 灰狼捕食猎物过程2.1 社会等级分层2.2 包围猎物2.3 狩猎2.4 攻击猎物2.5 寻找猎物3 实现步骤及程序框图3.1 步骤3.2 程序框图4 Python代码实现5 Matlab实现。
复杂工业与机器人领域的动力学系统普遍具备强非线性、多模态演化特性,传统基于机理建模的控制方案高度依赖系统先验知识,局部线性化手段仅能在小工作区间保证控制效果,难以适配大范围工况下的预测与闭环控制需求。Koopman 算子理论为非线性动力学分析提供全新范式,通过将有限维非线性状态映射至无穷维可观测函数空间,实现非线性动力学的全局线性表征,规避传统局部线性化的固有局限。
💥💥💞💞❤️❤️💥💥博客内容尽量做到思维缜密,逻辑清晰,为了方便读者。⛳️行百里者,半于九十。📋📋📋🎁🎁🎁。
多无人机协同作业在物流配送、测绘、军事侦察等领域广泛应用,但复杂环境下的碰撞风险显著增加。传统避碰方法在非线性系统建模和约束处理方面存在局限性,本研究提出一种融合无迹卡尔曼滤波(UKF)与模型预测控制(MPC)的多无人机避撞框架。通过UKF实现高精度状态估计,MPC实现动态约束下的轨迹优化,结合分布式协同策略提升系统鲁棒性。仿真实验表明,该方法在密集障碍物场景下避碰成功率达98.7%,轨迹平滑度提
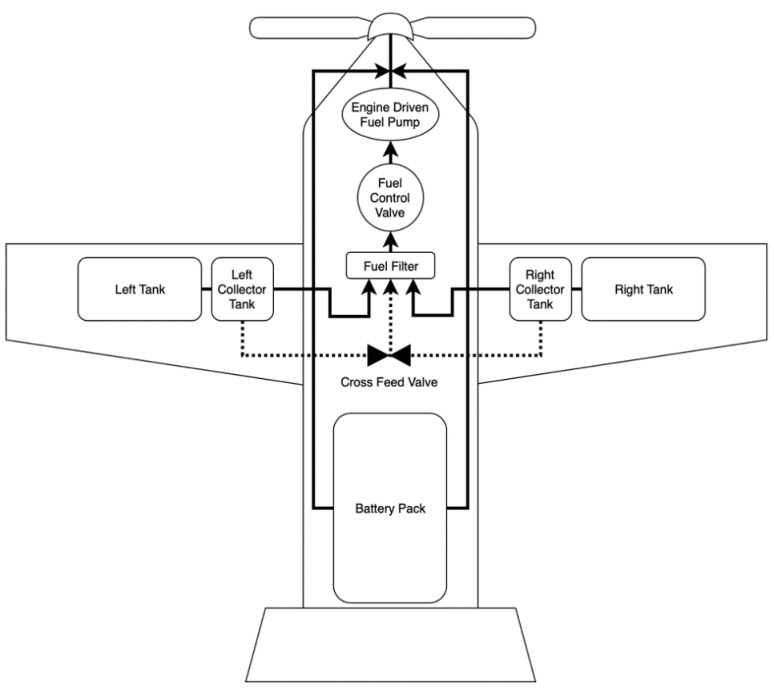
固定翼无人机简化燃油燃烧仿真的模拟模型旨在对无人机的燃油消耗和燃烧过程进行模拟,以评估其航程、续航时间和效率等性能指标。通过考虑燃料的化学成分、燃烧反应的热力学特性以及发动机的性能参数,可以模拟燃油在不同工况下的燃烧效率和能量释放情况。通过该模型,可以将燃油消耗和燃烧过程与无人机的飞行性能相联系,评估不同动力系统配置对无人机续航能力的影响。固定翼无人机简化燃油燃烧仿真的模拟模型可以帮助设计人员评估