


- @W25679


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
THCudaCheck FAIL file=/pytorch/aten/src/THC/THCGeneral.cpp line=383 error=8 : invalid device function
ubuntu22.04 耳机没声音
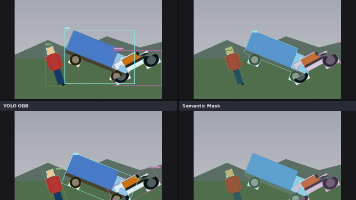
ScenePaste 是一款面向目标检测、分割和旋转框(OBB)任务的场景优先合成数据生成工具,旨在解决计算机视觉项目中数据不足和难例样本稀缺的问题。该工具通过可视化拖拽编辑、目标外观多样化增强、参数化模板约束等功能,实现可控的场景合成与数据扩增。核心特性包括: 场景优先设计:支持可视化布局编辑与合理场景模板,确保合成数据符合真实场景语义 目标外观增强(v1.1新增):通过多层次效果(色温/模糊/
Docker容器访问宿主机Ollama服务配置指南 摘要 当Docker容器应用(如RAGFlow)需访问宿主机Ollama服务时,常因网络隔离出现连接被拒错误。解决方案是通过修改Ollama配置使其监听所有网络接口(0.0.0.0:11434)。具体步骤包括:获取宿主机IP;检查当前Ollama监听状态;修改系统服务配置文件添加环境变量OLLAMA_HOST=0.0.0.0:11434;重启服务
【代码】docker 华为云 拉取例子。
【代码】Docker 容器内运行 ROS Noetic 图形界面(rqt_image_view)极简教程总结。
pip3.10 install 你要的包。编译安装(不覆盖系统默认)假如运行test.py。Pip3.10 安装包。
强化学习训练机械臂想象一下,你在游戏里控制一个虚拟机器人抓球。在游戏中,你几乎像“上帝”一样,可以直接看到球在哪里,也能瞬间知道机器人的每一个关节角度、速度和位置。这就是仿真训练中的优势:环境完全透明,信息触手可得。然而,当这个机器人走出屏幕,来到现实世界,它的眼睛不再是万能的,它只能通过摄像头观察、通过关节编码器测量自身状态、通过IMU感知姿态。这时,训练好的“上帝视角策略”该如何迁移?它如何找
把 Ultralytics YOLO 部署到 RK3588 NPU,最折腾人的不是调 API,而是:哪些算子能上 NPU、哪些被踢回 CPU、CPU 算子怎么处理。这篇文章把讲透——全部基于一次真实部署的实测数据,不灌水。
Docker容器访问宿主机Ollama服务配置指南 摘要 当Docker容器应用(如RAGFlow)需访问宿主机Ollama服务时,常因网络隔离出现连接被拒错误。解决方案是通过修改Ollama配置使其监听所有网络接口(0.0.0.0:11434)。具体步骤包括:获取宿主机IP;检查当前Ollama监听状态;修改系统服务配置文件添加环境变量OLLAMA_HOST=0.0.0.0:11434;重启服务