


- @Sharon0408


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
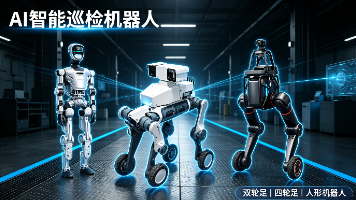
具身智能正从演示走向真实场景,云智慧通过AIRobots矩阵——Strider(室内巡检)、Tero(户外作业)、Embo(公共导览)三款机器人,实现自主移动、多维感知与任务闭环。依托“一个平台、多款机器人”架构,以可移植的边缘大脑支撑跨场景复用,打通巡检、告警、工单等运营流程,完成从“会演示”到“能运营”的“最后一公里”。
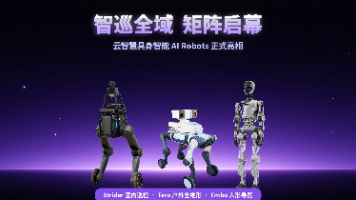
本文提出智能巡检机器人选型应超越参数对比,聚焦移动、检测、闭环三层能力。基于数据中心、工厂、矿山等八大场景,构建可操作评估框架:移动层依通道与地形选形态(如双轮足窄道调头、四足全地形通行);检测层重AI识别准确率(≥90%)与多模态感知;闭环层关键在工单自动流转与CMDB联动。通过真实场景POC验证完整周期表现,强调平台统一纳管与断网离线能力。最终实现从“替代行走”到“智能运维”的价值跃迁。
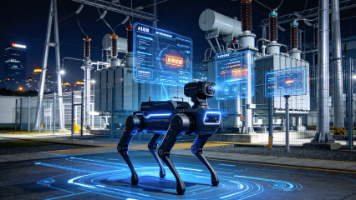
智能巡检机器人广泛应用于数据中心、机房、工厂、园区、矿山、电力、管廊等场景,通过可见光、热成像、声学、气体等多模态感知实现“看得见”,轮足混合、四轮足及无人机形态突破复杂地形限制实现“跑得到”,并依托AI自动识别异常、回传数据、生成报告,形成可追溯的数字资产。典型应用包括窄通道巡检、全天候园区巡查、人机交互导览、极端环境矿山与高空电力巡检等,其中数据中心与机房为最成熟场景,能源场站与管廊价值最高,
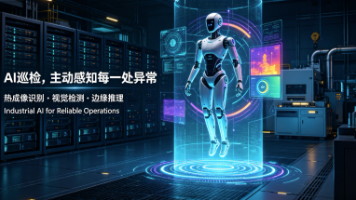
智能巡检机器人选型需聚焦五大维度:检测精度(可见光、热成像、声纹气体等多模态识别能力)、续航与避障(满载续航、窄道通过性、三级避障响应)、部署成本与运维(建图效率、低代码管理、AI持续优化)、多形态协同(统一平台管理、跨形态复用AI、硬件扩展性)及数据对接闭环(告警自动工单、系统集成、离线同步)。云智慧以端云一体平台实现全链路联动,覆盖数据中心、户外场站、公共空间等多元场景,强调真实场景POC验证
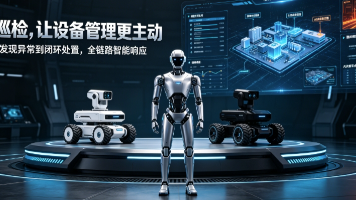
2026年智能巡检机器人竞争聚焦“大脑”而非“腿脚”。厂商如云智慧、海康、优必选、云深处等,按底盘路线分轮式、轮足混合与四足三类。云智慧以StriderIG1(轮足混合)、TeroI1(四轮足)和EmboG1(人形)构建全场景矩阵,核心优势在于自研边缘AI、端云协同闭环与真实部署算法。选型关键看三大硬指标:断网能否独立巡检、任务是否自动闭环、算法是否经现场验证。建议按场景选择——室内窄通道选轮足混
本篇文章整理自FlyFish开发者Miss yy 的投稿。如果喜欢我们的项目,请不要忘记点击下方代码仓库地址,在 GitHub / Gitee 仓库上点个 Star,我们需要您的鼓励与支持。

现如今,随着企业业务系统越来越复杂,单指标时间序列预测已不能满足大部分企业需求。在复杂的系统内,如果采用单一的指标进行时间序列预测,由于各个指标相互作用的关系,因此会因为漏掉部分指标因素导致出现预测精确度下降的情况。基于以上背景,多指标时间序列预测出现了。多指标时间序列预测可以将目标值涉及到的所有因素均考虑在内,因此提高了预测的准确性。
本文由FlyFish项目PMC王海虎参加OpenTalk沙龙的主题演讲《低代码平台FlyFish在云智慧的落地实践探索》转录而来,AIOps社区在征得本人授权后发布讲师简介:王海虎,开源项目FlyFish项目PMC,云智慧研发经理,全栈工程师,主攻可视化、3D引擎、3D gis场景、低代码等方向。AlOps社区专家团成员。开源项目AntV贡献者,清华大学Thulab的DWF项目开发者之一。低代码能
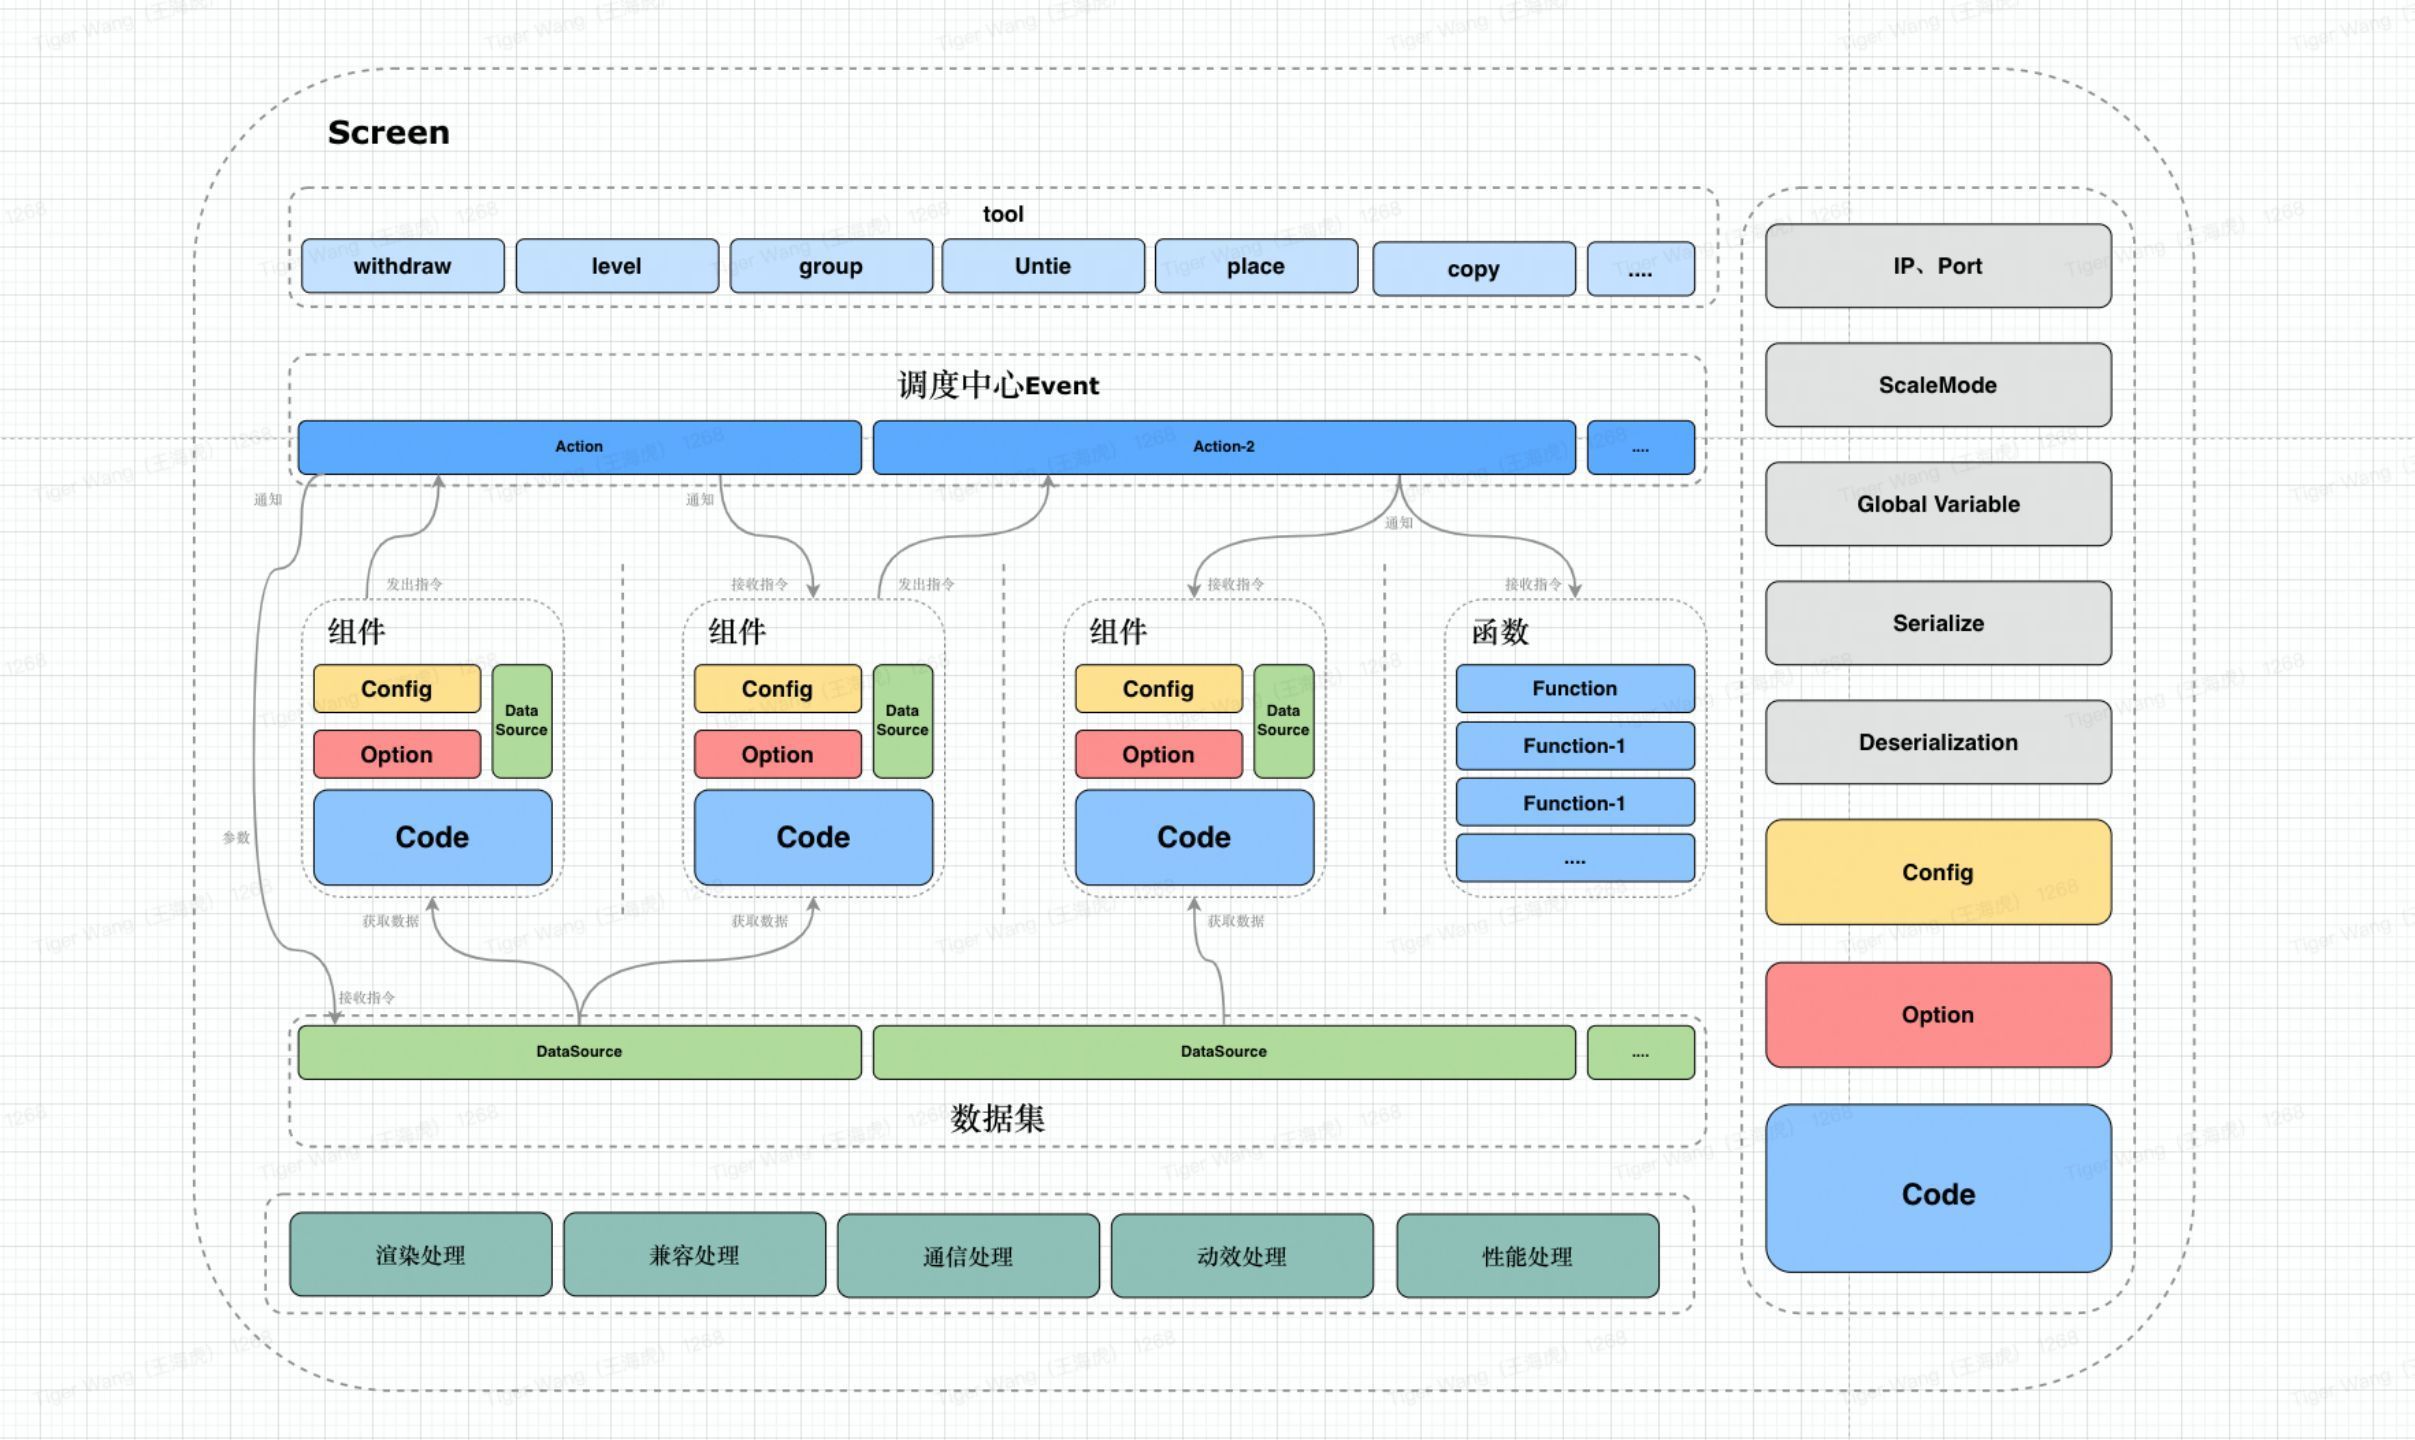
FlyFish是云智慧开源的一款数据可视化编排平台。通过配置数据模型为用户提供上百种可视化图形组件,零编码即可实现符合自己业务需求的炫酷可视化大屏。 同时,FlyFish也提供了灵活的拓展能力,支持组件开发、自定义函数与全局事件等配置, 面向复杂需求场景能够保证高效开发与交付。
现如今,随着企业业务系统越来越复杂,单指标时间序列预测已不能满足大部分企业需求。在复杂的系统内,如果采用单一的指标进行时间序列预测,由于各个指标相互作用的关系,因此会因为漏掉部分指标因素导致出现预测精确度下降的情况。基于以上背景,多指标时间序列预测出现了。多指标时间序列预测可以将目标值涉及到的所有因素均考虑在内,因此提高了预测的准确性。