


- @MotroEngineer


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
fe.screen-sim V5 提供28个通信接口,分SIL(纯仿真)、HIL(需硬件)及两者兼容三类。无硬件时仍可使用21个接口,其中西门子、贝加莱等支持虚拟调试,而罗克韦尔、三菱等仅限真机。机器人接口依赖厂商仿真软件授权,通用协议如Modbus、OPC UA可作兜底。选型关键:先判控制器与设备状态,再确认授权预算,避免误用原生接口或过度依赖通用协议。

停机从来不只是断电。STO 切转矩、SOS 保位置、SS1/SS2 管受控减速,四者的差别不在停得多快,而在停车之后是否继续保持位置。本文拆解停机类安全功能的判定逻辑、EN 60204-1 与 IEC 61800-5-2 的标准对应,以及机床、AGV、机器人等场景的选型差异。

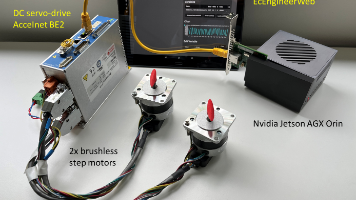
人型机器人研发中,EtherCAT网络的远程诊断与配置成为关键挑战。acontis推出的EC-EngineerWeb工具通过浏览器实现远程EtherCAT网络管理,支持跨平台访问、实时诊断和智能分析,特别适合移动机器人开发。该工具配合Nvidia Jetson AGX Orin平台,可在无线环境下完成调试,显著提升效率。部署仅需简单安装,支持实时运动控制功能,符合工业通信无线化、远程化趋势,为智能
摘要:随着人形机器人自由度(DoF)激增至40+个伺服轴,传统控制方案面临抖动大、同步性差的挑战。本文提出基于EtherCAT总线技术的解决方案:通过分布式时钟(DC)机制消除传输延迟,实现亚毫秒级确定性控制;采用软件运动控制(SoftMotion)架构替代硬件板卡,在嵌入式平台运行轨迹生成与平滑算法。该"实时系统+EtherCAT主站+软件运控"方案不仅简化电气架构,更实现了
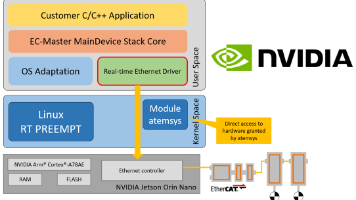
摘要:本文探讨了人形机器人开发中AI计算与实时控制的协同挑战,提出了基于acontis实时技术的解决方案。通过优化NVIDIA Jetson平台的EtherCAT驱动,降低CPU占用率,实现AI推理与底层控制的资源平衡;构建ROS2与EtherCAT的无缝集成框架,支持传感器数据的高频采集和安全通信;提供EC-Simulator工具实现数字孪生调试。该方案为人形机器人建立了稳定高效的"神经系统",
安全功能不只是急停。SLS 限上限、SSR 守区间、SSM 管人员准入,三者约束对象不同,混用等于没设防。本文拆解限速类安全功能的判定逻辑、编码器与无传感器两条采集路径,以及汽车、玻璃、物流、烘焙、机器人等场景的落地差异。

人型机器人研发中,EtherCAT网络的远程诊断与配置成为关键挑战。acontis推出的EC-EngineerWeb工具通过浏览器实现远程EtherCAT网络管理,支持跨平台访问、实时诊断和智能分析,特别适合移动机器人开发。该工具配合Nvidia Jetson AGX Orin平台,可在无线环境下完成调试,显著提升效率。部署仅需简单安装,支持实时运动控制功能,符合工业通信无线化、远程化趋势,为智能
摘要:本文探讨了人形机器人开发中AI计算与实时控制的协同挑战,提出了基于acontis实时技术的解决方案。通过优化NVIDIA Jetson平台的EtherCAT驱动,降低CPU占用率,实现AI推理与底层控制的资源平衡;构建ROS2与EtherCAT的无缝集成框架,支持传感器数据的高频采集和安全通信;提供EC-Simulator工具实现数字孪生调试。该方案为人形机器人建立了稳定高效的"神经系统",
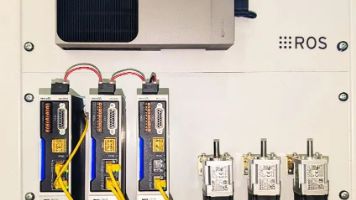
摘要:机器人操作系统(ROS)是一个开源中间件框架,主要用于简化机器人开发。它采用模块化架构,通过节点间发布-订阅机制实现通信。文章重点探讨了在ROS中集成EtherCAT从站的两种方案:方案A将EtherCAT主站实现为独立ROS节点,自动生成数据主题;方案B作为ros2_control硬件接口,通过URDF文件配置。两种方案均支持热插拔和安全功能,预计2026年发布。这些方案为机器人硬件控制提
本文探讨了将ESDK(EtherNet/IP Scanner开发工具包)容器化部署在Windows 10/11(WSL2)和国产银河麒麟V10系统中的实践。通过Docker封装实现了跨平台部署,重点测试了Bridge和Host两种网络模式下TCP 44818和UDP 2222端口的通信性能。实测表明,ESDK在两种环境下均表现稳定,冷启动快(3-5秒),兼容性好,无需额外补丁。日志分析验证了CIP
