


- @Ke_Yan_She


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
在新型电力系统建设与可再生能源消纳责任刚性考核背景下,超额消纳量机制、绿证交易与中长期电力市场协同运行,重塑了独立售电商的购电成本与收益结构。独立售电商作为连接发电侧与终端用户的市场主体,需同时兼顾常规电量采购、新能源消纳指标履约、超额消纳量流转及绿证市场化交易多重约束。本文以 12 个月长时序运营周期为研究边界,综合考虑月度负荷时序波动、新能源出力不确定性、消纳责任权重考核要求,构建以售电商全周
随着电子商务的迅猛发展,冷链物流在生鲜食品、医药等对温度敏感商品领域的重要性日益凸显。选择合适的冷链物流供应商成为电商平台提升运营效率、保证产品质量的关键。然而,传统决策方法难以有效应对供应商选择中的复杂性与不确定性。本文提出基于云模型与多属性双向边界逼近法(MABAC)的决策框架,通过综合多维评价因素,在不确定环境下实现冷链物流供应商的科学评价与选择。以永辉生鲜选择冷链物流供应商为案例,验证了该
文献来源:目前,针对售电商交易策略的研究多集中于利 润风险管控、需求响应调用、偏差结算机制等方面。文献[1-2]提出利用期货合同、动态零售电价、多代 理服务等方法实现售电商的风险管控。文献[3-5]基 于条件风险价值法(conditional value-at-risk,CVaR) 度量风险损失,并分析了其对售电商购售电参数的 影响。文献[6]比较了最小最大后悔值法、机会约束、 条件风险价值3种方
本论文复现了基于自适应强化学习的机械臂控制方法,通过结合强化学习算法与自适应控制策略,实现了机械臂在复杂环境下的高效、精准控制。实验结果表明,所提方法在轨迹跟踪精度、抗干扰能力及自适应调整方面均优于传统控制方法,为机械臂的智能化控制提供了新的思路。
随着人工智能终端设备的普及,深度神经网络(DNN)推理任务的海量算力需求与终端设备算力、功耗受限的矛盾日益凸显。边缘计算通过将网络计算资源下沉至用户终端侧,为DNN任务分布式卸载提供了技术支撑,可有效降低终端负载、减少任务推理时延。然而,多终端、多边缘节点协同场景下的DNN分层卸载、资源分配问题属于典型的NP难组合优化问题,传统优化方法难以适配动态复杂的边缘环境。粒子群优化算法作为经典的元启发式算
二自由度机械臂作为工业自动化、智能装备等领域的核心执行机构,其轨迹跟踪精度直接决定了作业质量与效率。由于机械臂系统存在强非线性、关节耦合、参数摄动及外部扰动等固有特性,传统控制方法难以兼顾动态响应速度与稳态跟踪精度,且易出现控制抖动等问题,限制了其在高精度作业场景中的应用。
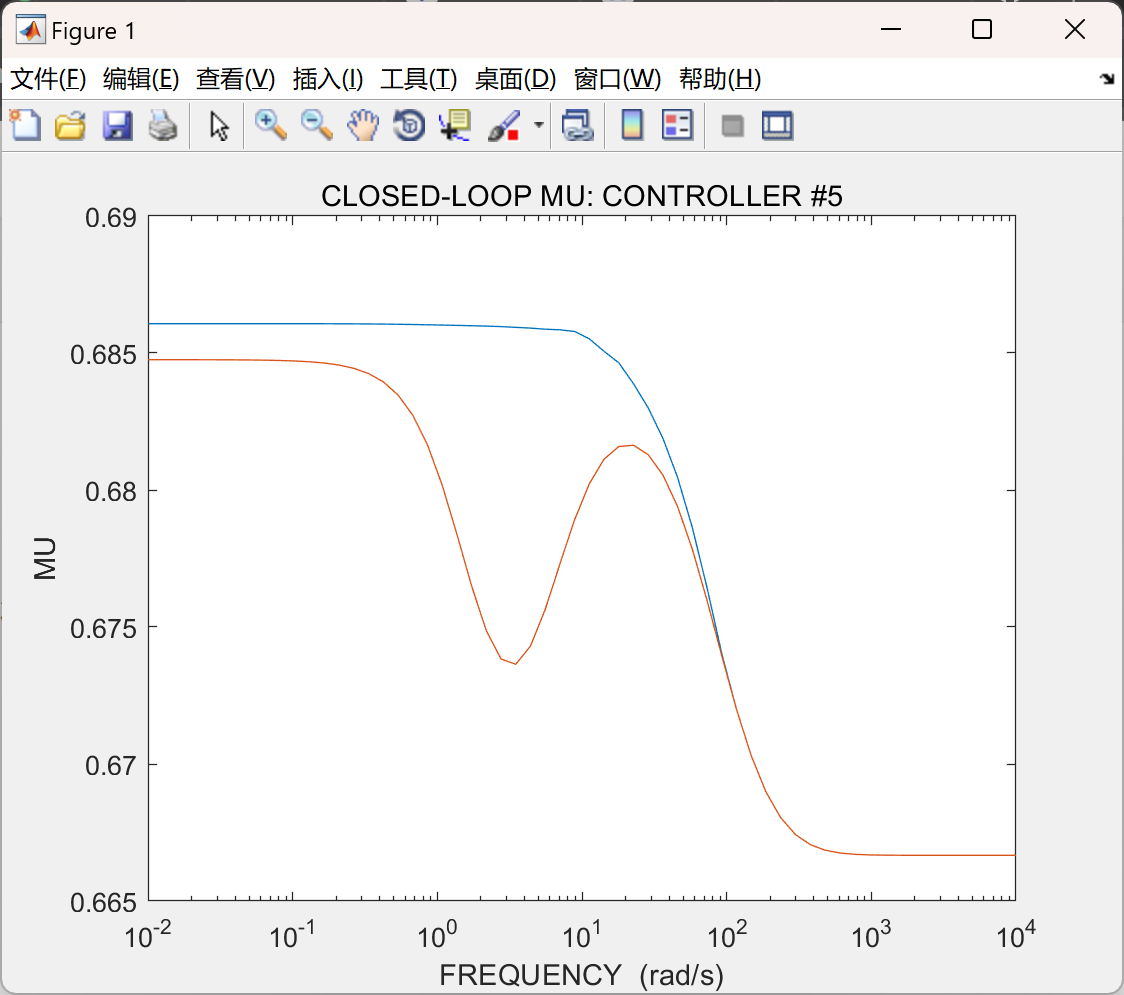
本项目所使用的机器人是平面3自由度的UArm II机械臂。采用的鲁棒控制方法包括H∞、H₂、H₂/H∞组合以及μ综合方法。为了实现这些方法,首先需要形成MK标准形式,对于μ综合方法,还需要在被控对象的输入端加入加权函数W_delta表示的乘性不确定性。在完成每种综合方法后,将结果进行比较,以检验每种方法的鲁棒性。欠驱动机械臂的控制输入数量少于系统自由度(即部分关节无驱动装置),其动力学方程中存在非
本篇报告全面说明了 KF,EKF,IEKF 算法的基本原理;构建推导出四轮前驱自主移动机器人的运动学模型和观测模型;

针对复杂三维环境下PUMA560机械臂避障路径规划中传统快速扩展随机树(RRT)算法生成路径折线化严重、关节运动突变明显的问题,本文构建了一套从路径规划到运动学控制的完整仿真框架,并开展了改进前后的对比研究。未改进版本以基础RRT算法为核心,通过随机采样与碰撞检测在含长方体障碍物的三维空间中搜索可行路径,但所得路径由大量离散折线构成,直接驱动机械臂时关节角速度与角加速度波动剧烈。
机械臂工作空间是衡量其运动能力与作业范围的核心指标,对轨迹规划、任务适配与结构优化具有重要意义。本文以UR3六自由度串联机械臂为研究对象,基于改进D-H参数法构建其连杆坐标系与运动学模型,设定各关节在-360°至360°范围内的运动极限;采用蒙特卡洛法在关节空间内随机采样80000组关节角组合,通过正运动学求解每组角度对应的末端执行器位姿,并提取齐次变换矩阵中的位置分量以获得工作空间点云;最后从三