- @2503_93921629


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
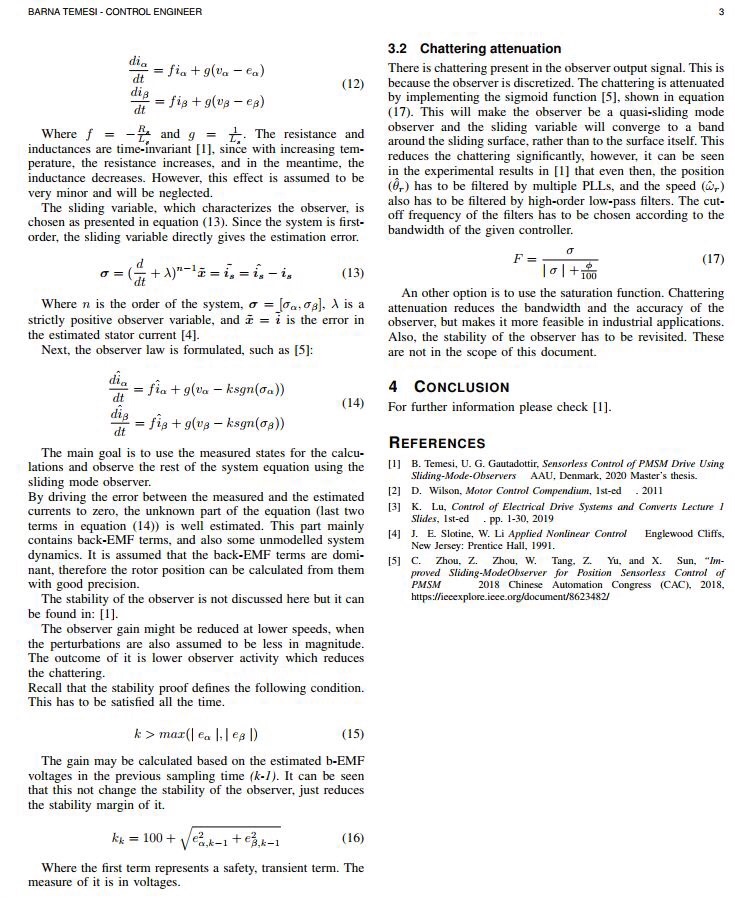
先甩个系统框架图镇楼(见图1),这个基于转子磁场定向的矢量控制系统,核心玩法就是靠滑膜观测器从电流里"嗅"出转子的位置信息。这时候需要祭出高频信号注入法,就像给电机做心电图——在d轴电压上叠加20V/1kHz的高频信号,通过电流响应里的谐波成分来捕捉转子位置。仿真结果亮个相(见图2),在突加负载工况下,估算转速与实际转速的跟踪误差小于2%,角度偏差控制在±0.15rad以内。有意思的是,当把滑膜增
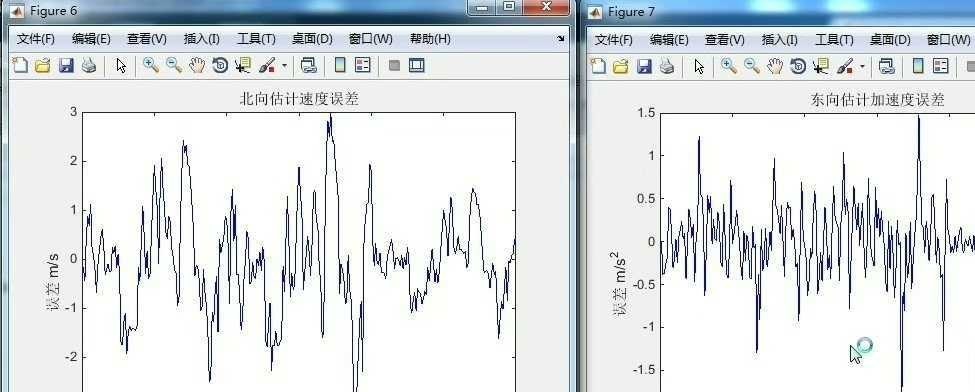
在轨迹跟踪的江湖里,传感器就像一群各怀绝技的探子——GPS报位置,IMU测加速度,摄像头识图像。实际调试时发现,gamma值设得太大容易让Sigma点跑偏,太小又可能漏掉重要区域,像极了新手司机的油门控制。实际工程中,经常是AUKF打主力,AEKF作备胎,UKF当快速验证工具——这组合拳比单打独斗香多了。在无人机跟踪测试中,这种设计让高度方向的估计误差降低了37%,比普通UKF更抗传感器抽风。扩展
这玩意儿不仅实现了完整的动力学建模,还自带游戏般的3D动画界面,更绝的是允许自定义桨叶长度、电机功率这些硬核参数(调参党狂喜)。2,将GUI_Config.m文件运行即可,3、参数设置可使用默认参数,也可自行设置,点击开始即可。想象一下在飞行中突然加大推力,动画里的无人机会像窜天猴一样直冲云霄(别真这么干,会炸机的!这就是四旋翼能悬停的秘诀——每个电机的升力与转速平方成正比。基于matlabSim

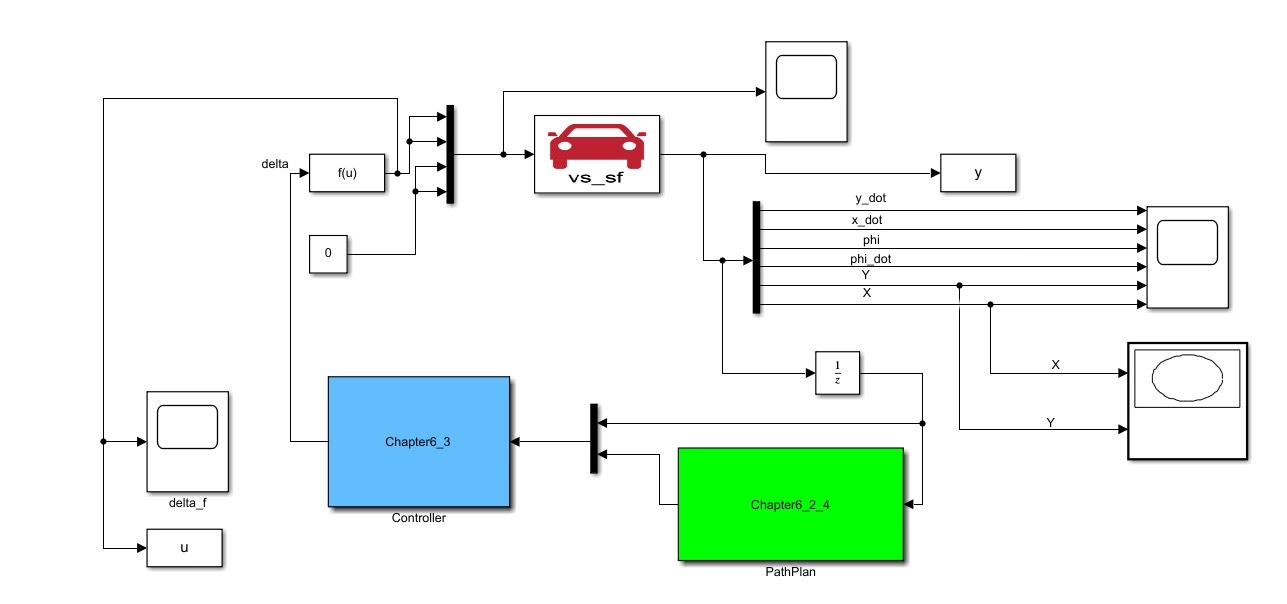
最近在搞自动驾驶的规划控制方案,试了非线性MPC做路径规划+线性MPC做跟踪的组合拳。整个系统分两层:上层的NMPC规划器啃下全局路径,下层线性MPC控制器负责跟车。联合仿真时,Simulink模型里有个关键配置:规划层和跟踪层的执行频率要分开。最后看个仿真结果(图2):蓝色是NMPC规划的路径,红色是实际跟踪轨迹。注意在急弯处,线性MPC会有约0.2m的滞后,这个通过缩短控制时域能改善,但得小心
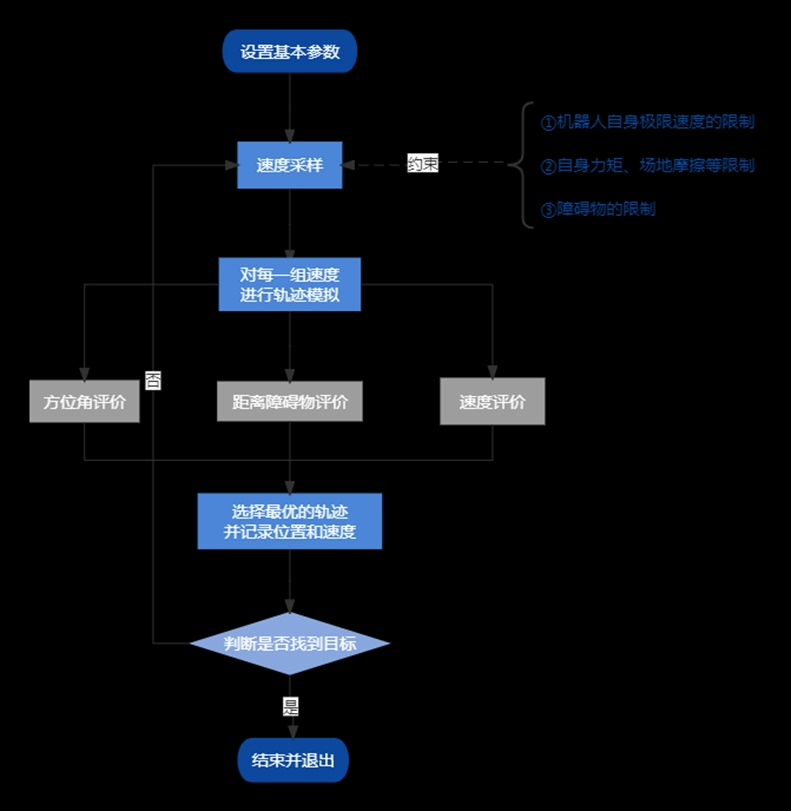
本系统聚焦于多自动导引车(AGV)在复杂环境下的实时动态路径规划与避障需求,基于动态窗口算法(Dynamic Window Approach, DWA)与改进A*算法构建核心架构,支持多AGV优先级调度、静态与动态障碍物规避、自定义地图配置等关键功能。系统采用模块化设计,通过多算法协同工作,确保AGV在未知静态障碍物与移动障碍物共存的场景中,能够实现高效、安全的路径规划与自主导航。
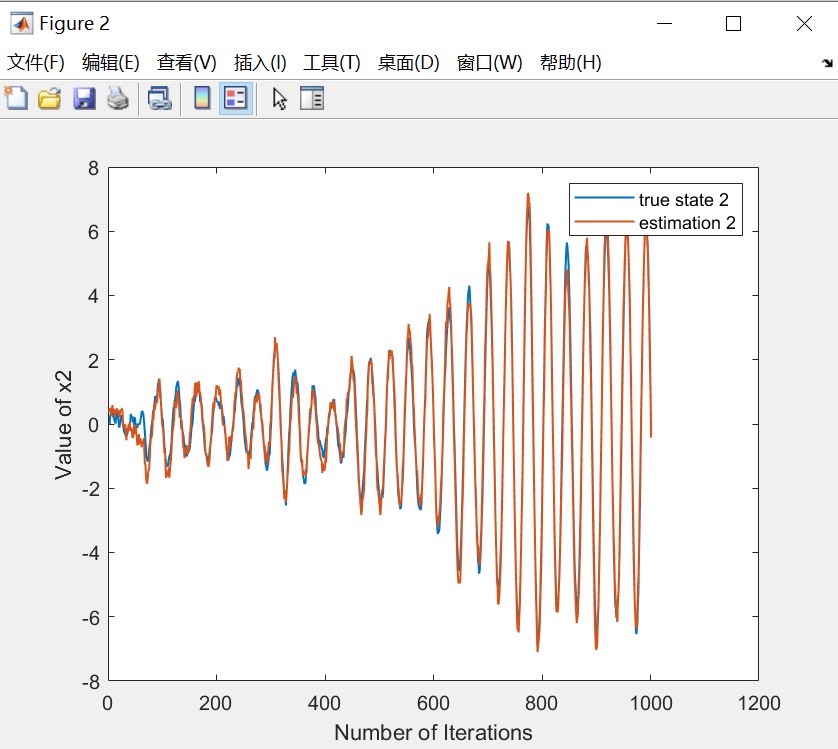
2019年Signal Processing那篇论文搞的分布式最大相关熵滤波(DMCKF)有点东西,咱们拆开看看。这段实现了分布式加权融合。每个节点把自己的状态估计和协方差矩阵按预设权重(W矩阵)广播给邻居,反过来收集邻居数据做加权平均。有意思的是协方差矩阵用逆矩阵做融合,这招让精度高的节点(协方差小)在融合时话语权更大。下次遇到传感器数据抽风,别急着重启设备,试试这个带鲁棒Buff的滤波方案,说
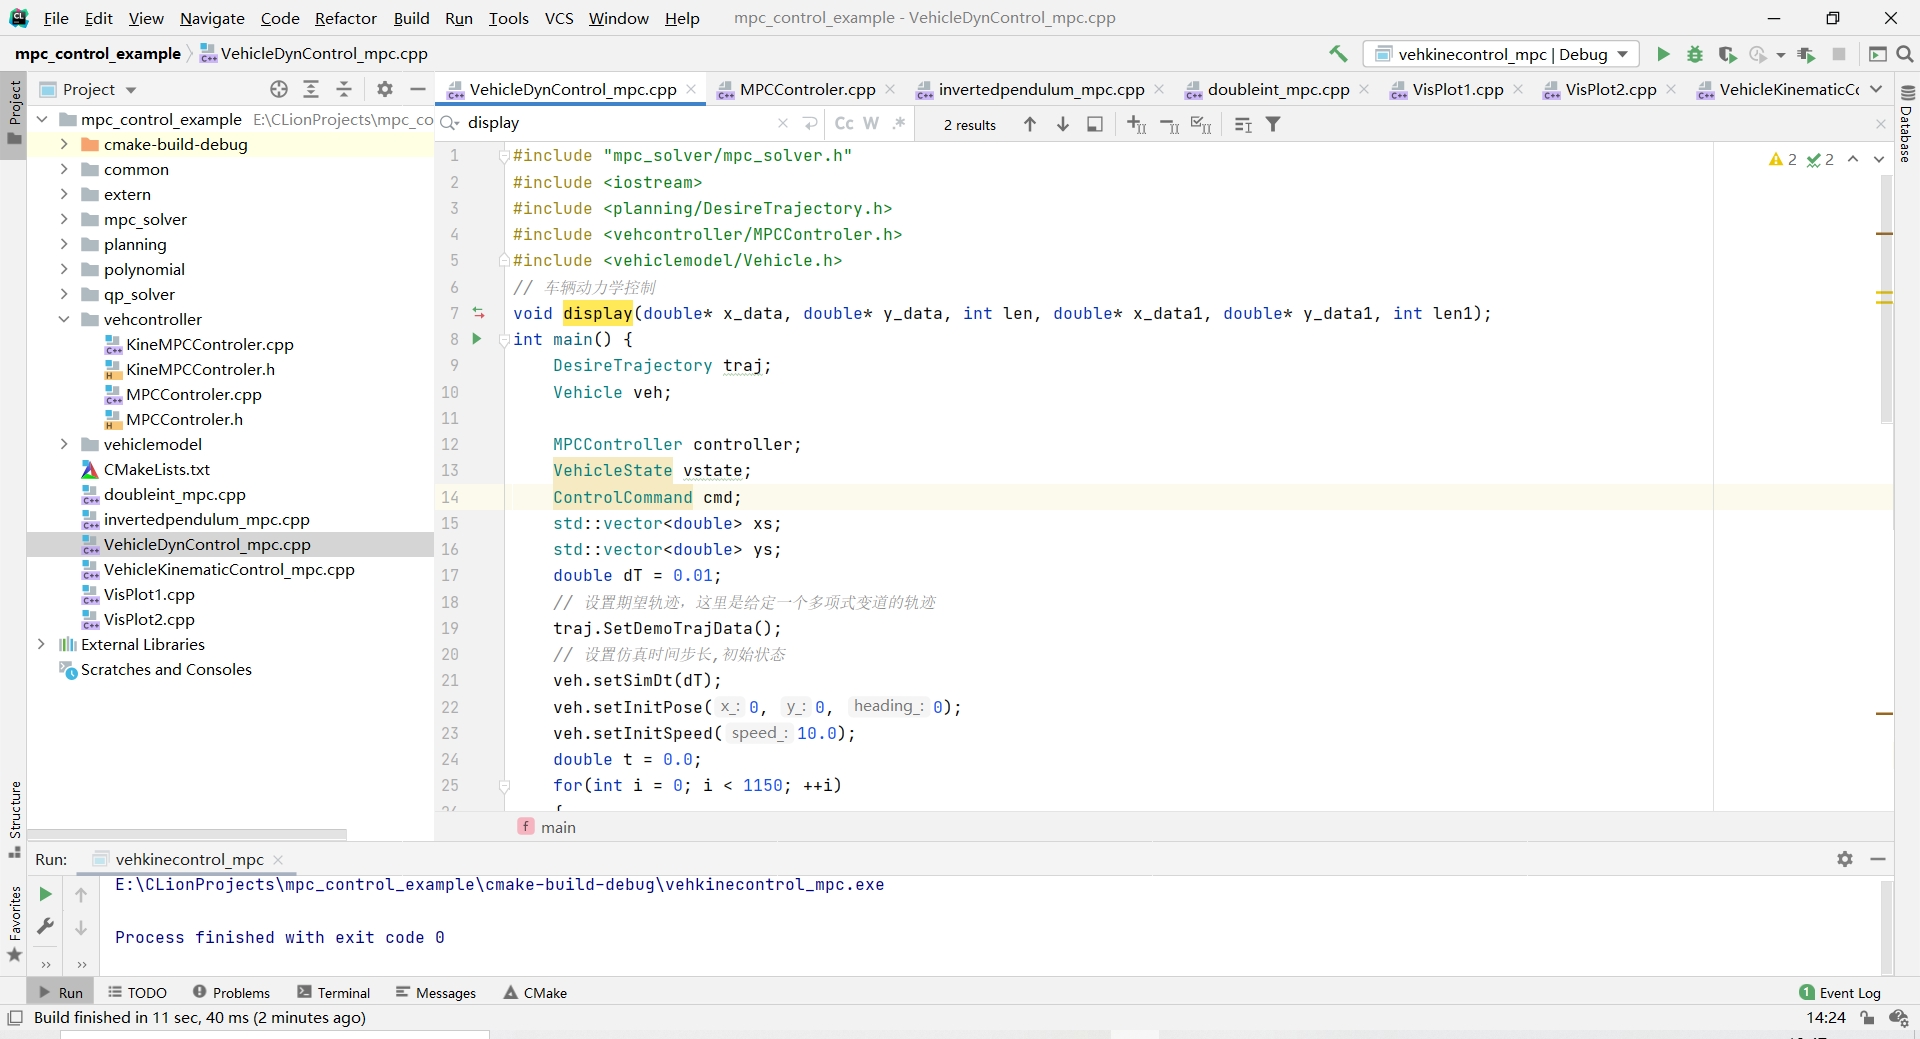
mpc模型预测控制从原理到代码实现mpc模型预测控制详细原理推导matlab和c++两种编程实现四个实际控制工程案例:双积分控制系统倒立摆控制系统车辆运动学跟踪控制系统车辆动力学跟踪控制系统包含上述所有的文档和代码。模型预测控制(Model Predictive Control, MPC)是一种先进的控制策略,它通过求解有限时域内的最优控制问题来实现系统的控制目标。本文基于MATLAB实现的多个M
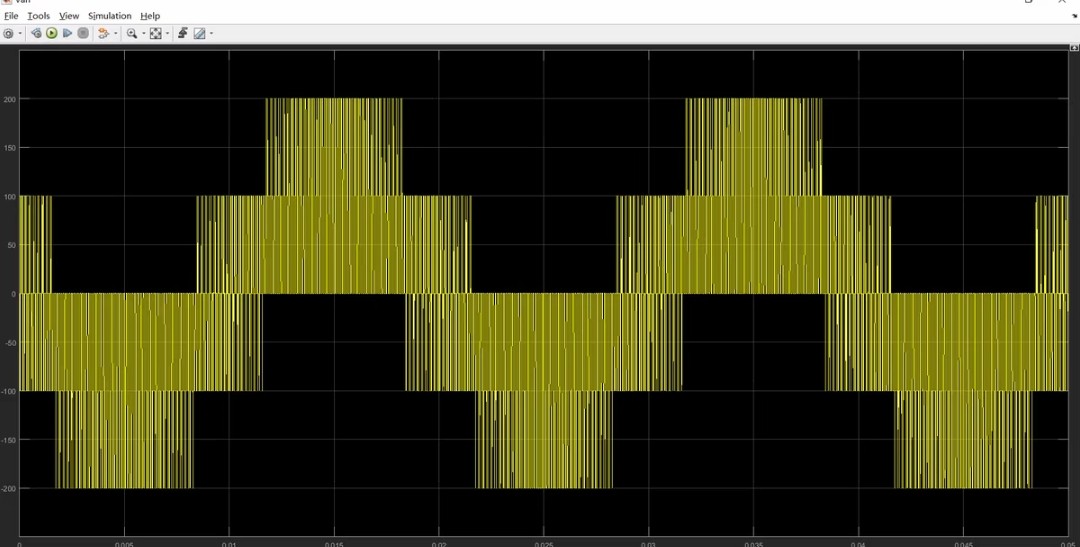
五相和双三相永磁同步电机及感应电机的矢量控制和模型预测控制方法,不仅提高了电机的控制性能,还增强了系统的可靠性和容错能力。这些方法在工业自动化、电动汽车和航空航天等领域具有重要的应用价值。
无刷直流电机基于模型设计(MBD)的模型,包括开环控制,速度闭环,电流闭环控制,六步换向法,代码自动生成,可以送dsp28338,MBD学习资料,供学习使用在电机控制领域,无刷直流电机因其高效、低噪等优点备受青睐。基于模型设计(MBD)更是为无刷直流电机的控制带来了新的思路与方法。今天,咱们就来深入聊聊无刷直流电机基于 MBD 的模型那些事儿,顺便看看如何将相关代码自动生成并应用到 DSP2833
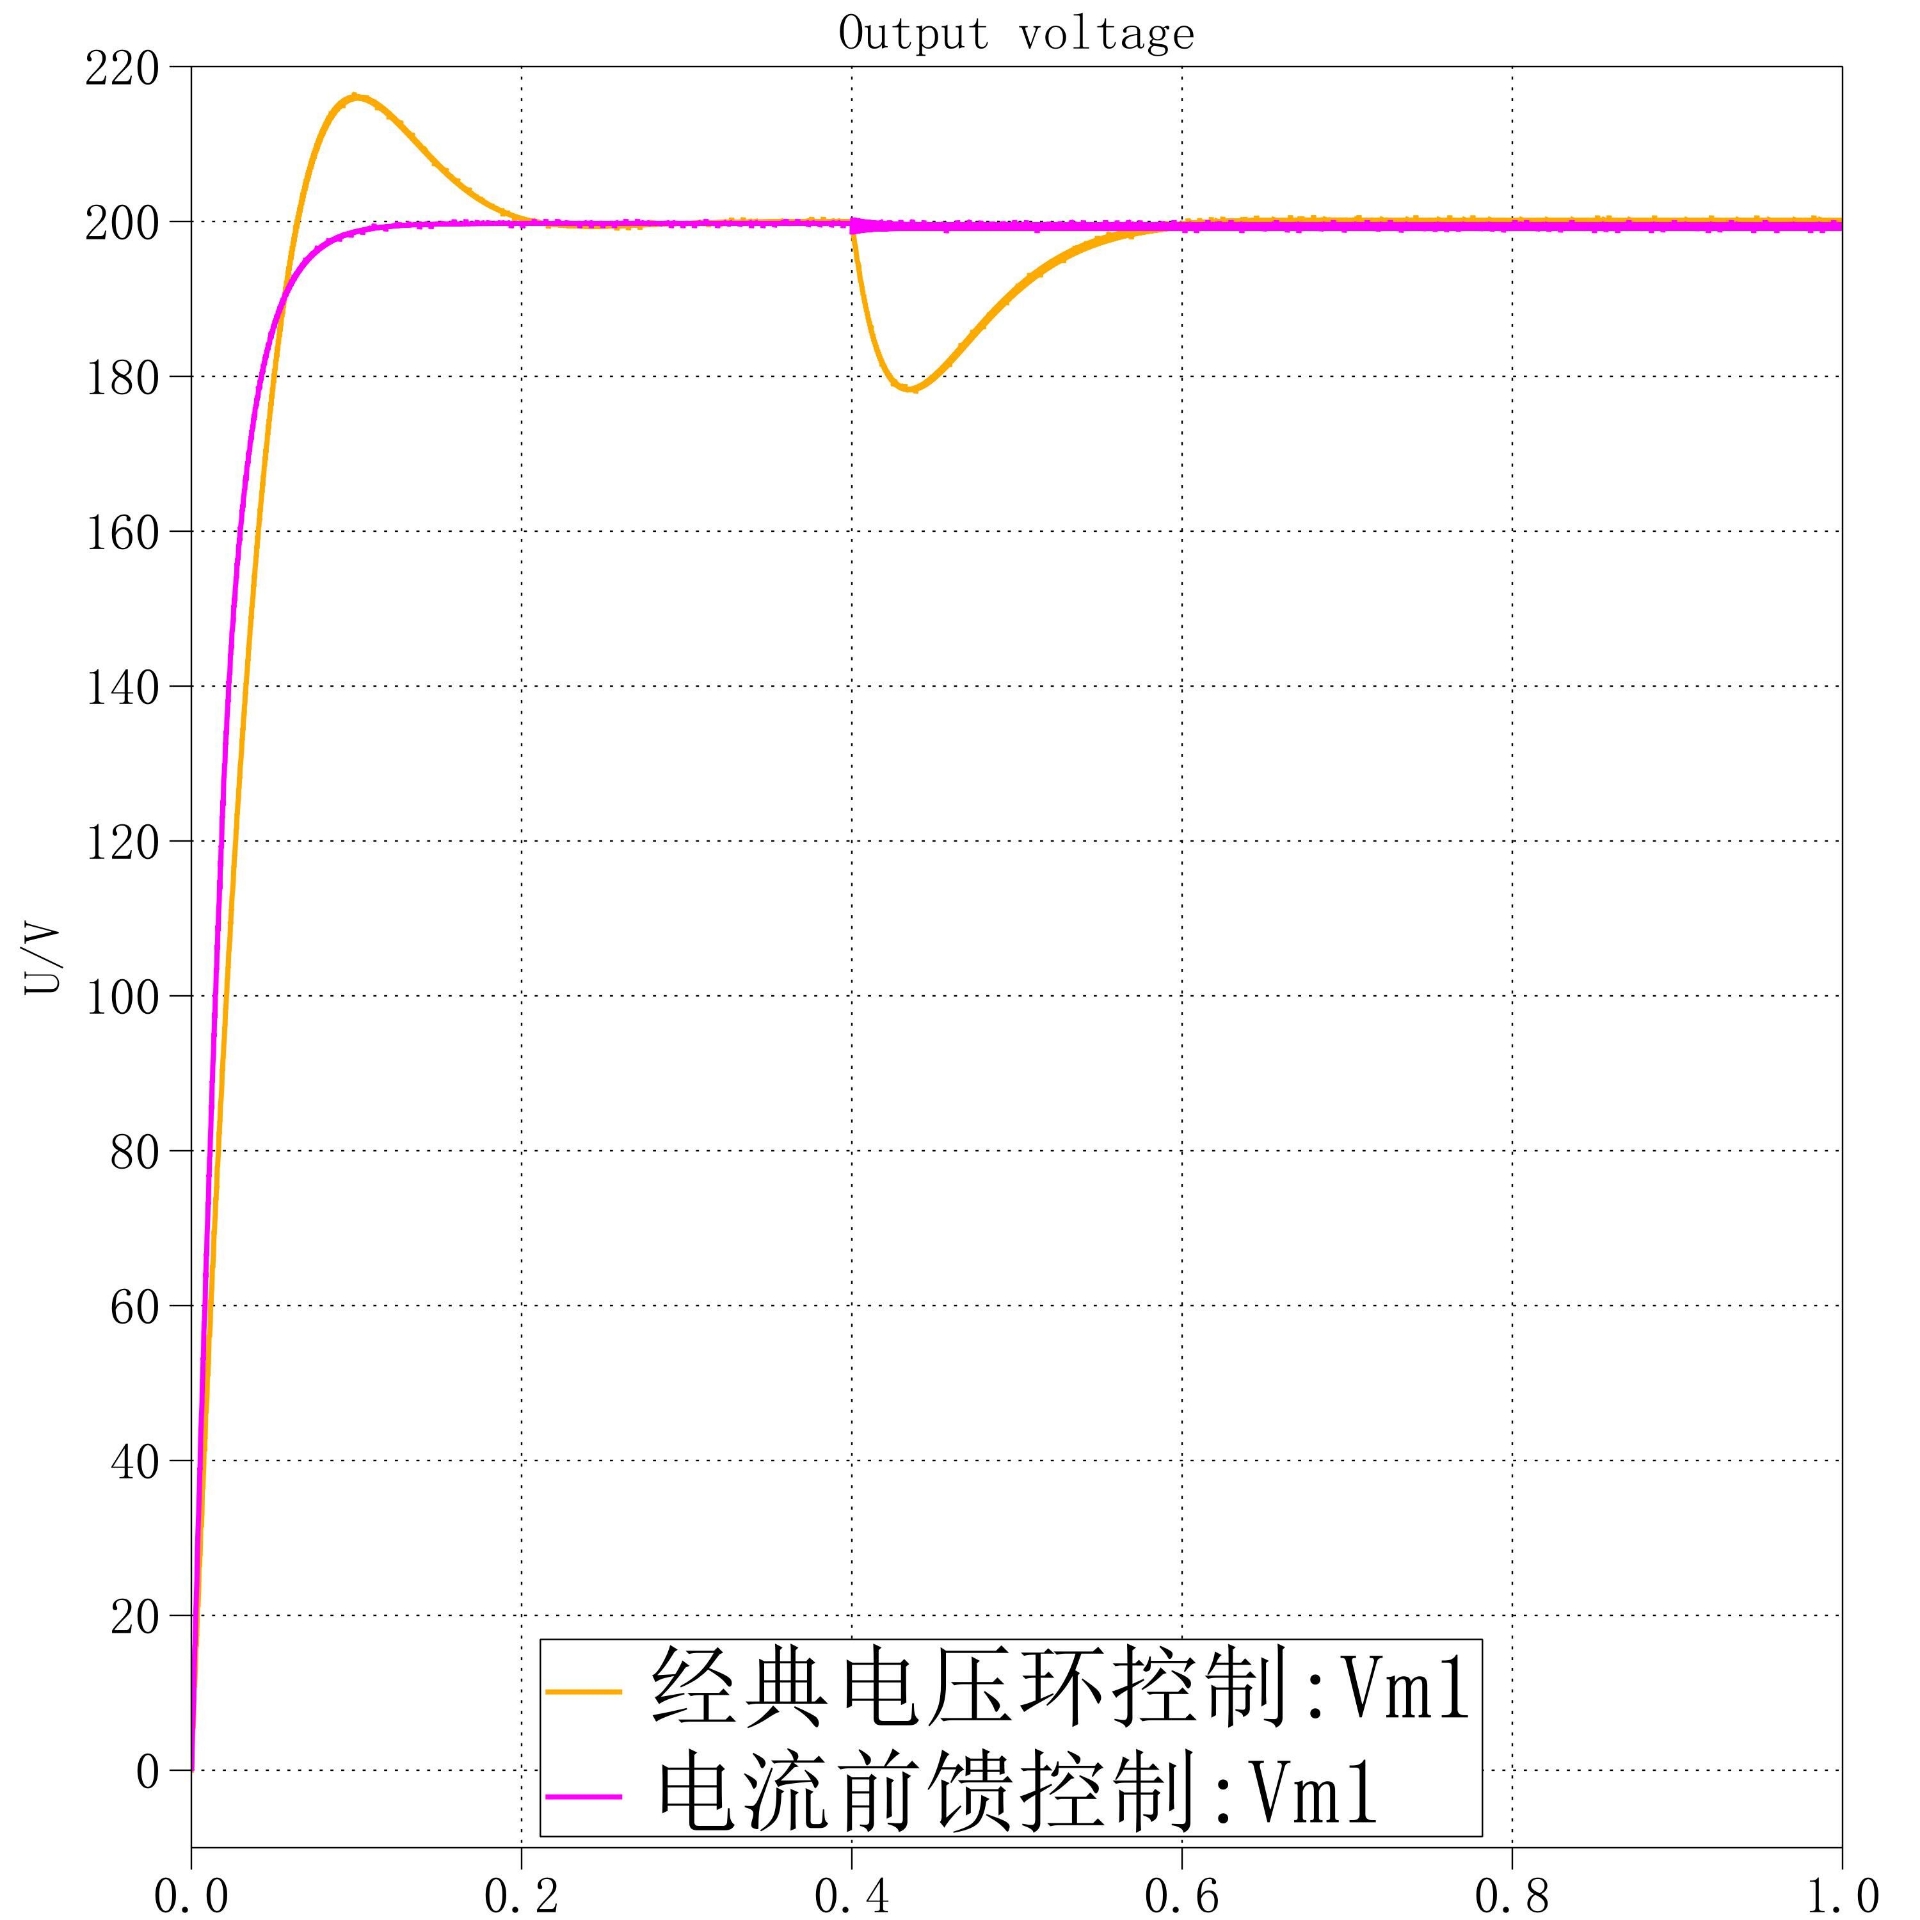
DAB 变换器常用于双向功率传输场合,像新能源储能系统、电动汽车充电等。它能在不同电压等级间高效地双向传递能量,是个相当实用的电力变换拓扑。