


- @2302_77323582


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
启发式算法是一类用于寻找问题近似最优解的算法,它们通过模拟自然界或其他启发式过程来寻找解决方案。在边缘计算场景中,启发式算法可以用来指导DNN模型在何种条件下、在哪个边缘节点上进行卸载,从而平衡计算资源的分配,减少能耗,并确保服务质量。系统模型中使用到的 DNNs 结构数字化模型和负载计算模型作为辅助模型建立仿真卸 载平台,将不同的深度神经网络的结构转换为具体的拓扑矩阵,通过负载计算模型确定每层
在本文中,我们研究了基于不变扩展卡尔曼滤波器(RI-EKF)的同时定位和地图构建(SLAM)算法的收敛性和一致性。证明了该算法的基本收敛性。这些证明不需要限制性假设,即运动和观测模型的雅可比矩阵需要在地面真实值上进行评估。还表明,与基于SO(3)的EKF SLAM算法(SO(3)-EKF)相比,RI-EKF的输出在任何随机刚体变换下都是不变的,而后者仅在确定性刚体变换下不变。还讨论了这些不变性性质

💥💥💞💞❤️❤️💥💥博客内容尽量做到思维缜密,逻辑清晰,为了方便读者。⛳️行百里者,半于九十。📋📋📋🎁🎁🎁。
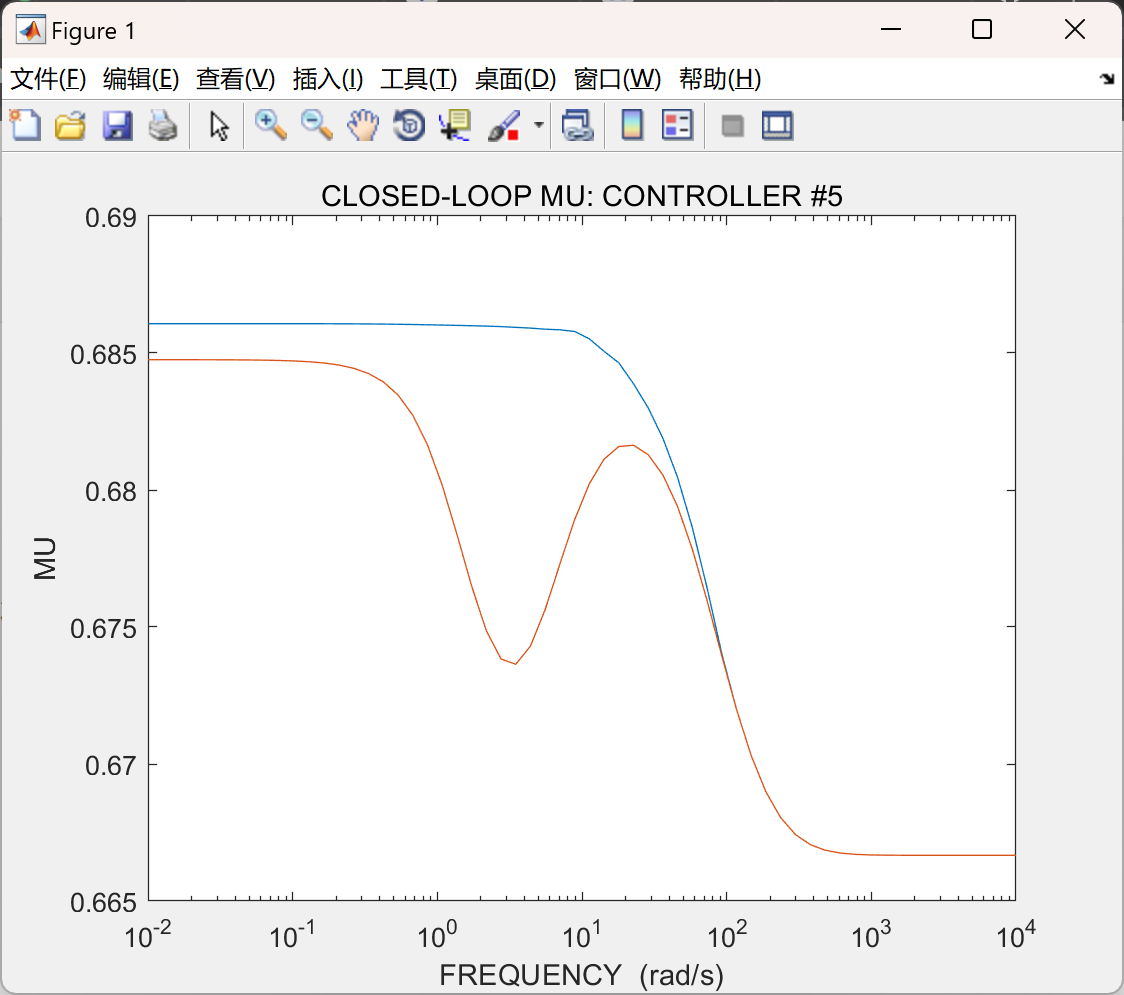
💥💥💞💞❤️❤️💥💥博客内容尽量做到思维缜密,逻辑清晰,为了方便读者。⛳️行百里者,半于九十。📋📋📋🎁🎁🎁。
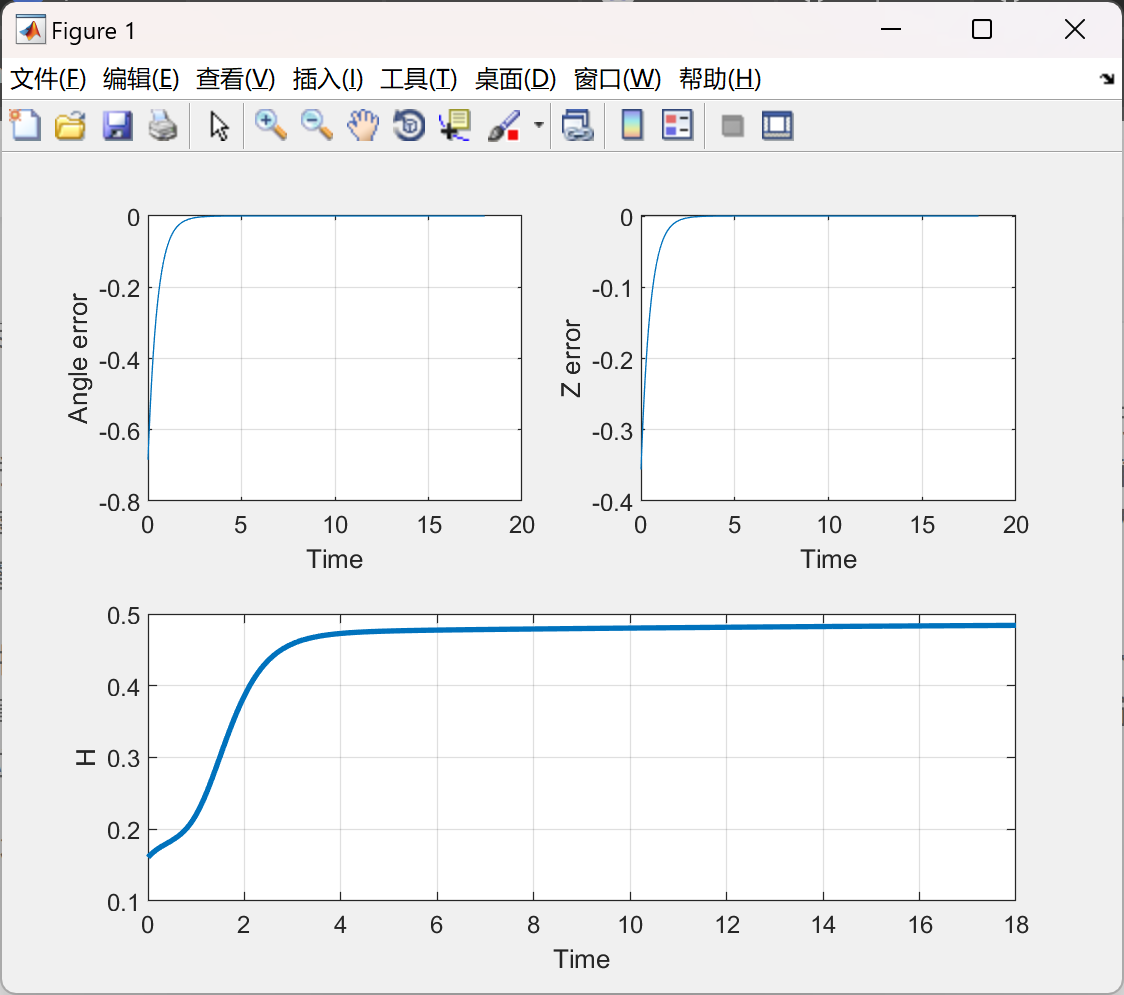
欠驱动机器人(Underactuated Robots)是指控制输入数量少于系统自由度的机械系统,其核心特征在于“以少控多”。动力学复杂性:如Acrobot体操机器人需依赖非线性控制算法;自适应能力:欠驱动机械手通过弹性元件实现抓取形状自适应;能耗与成本优势:减少驱动装置可降低质量、能耗及制造成本。
随着人工智能终端设备的普及,深度神经网络(DNN)推理任务的海量算力需求与终端设备算力、功耗受限的矛盾日益凸显。边缘计算通过将网络计算资源下沉至用户终端侧,为DNN任务分布式卸载提供了技术支撑,可有效降低终端负载、减少任务推理时延。然而,多终端、多边缘节点协同场景下的DNN分层卸载、资源分配问题属于典型的NP难组合优化问题,传统优化方法难以适配动态复杂的边缘环境。粒子群优化算法作为经典的元启发式算
空中无人机(UAV)长期以来一直被用作移动网络中的网络处理器,但它们现在被用作移动边缘计算(MEC)中的移动服务器。由于它们的灵活性、可移植性、强大的视线通信联系以及低成本、可改变的使用,它们在研究和商业应用中变得更加流行。广泛的民用服务现在可能因其基本特性而得到支持,包括运输和工业监测、农业以及森林火灾和无线服务。本项目研究了基于无人机的移动边缘计算网络,其中无人机(UAV)进行移动终端用户提供

有限集模型预测控制(FCS-MPC)凭借滚动优化与开关状态直接寻优的特点,在三相并网逆变器控制中展现出优于传统线性控制器的动态品质。本文以一套统一的 Simulink S‑Function 仿真框架为载体,对 dq 轴电流预测控制(MPC‑C)与 PQ 功率预测控制(MPC‑PQ)两种 FCS‑MPC 策略进行闭环对比研究。两种策略共享相同的 8 开关状态遍历架构、abc–dq0 坐标变换链路与前
多机器人路径规划(Multi-Agent Path Finding, MAPF)要求在共享环境中为若干智能体寻找从各自起点到终点的无冲突路径,是仓储物流、无人机编队与自动驾驶等应用的基础问题。精确求解方法在智能体数量增大时计算代价急剧上升,而优先级规划以「按序逐个规划、后续智能体规避先前路径」的策略,在多项式时间内给出可行解,是大规模场景下的实用选择。本文对一套完整的 MAPF MATLAB 代码
多机器人路径规划(Multi-Agent Path Finding, MAPF)要求在共享环境中为若干智能体寻找从各自起点到终点的无冲突路径,是仓储物流、无人机编队与自动驾驶等应用的基础问题。精确求解方法在智能体数量增大时计算代价急剧上升,而优先级规划以「按序逐个规划、后续智能体规避先前路径」的策略,在多项式时间内给出可行解,是大规模场景下的实用选择。本文对一套完整的 MAPF MATLAB 代码