


- @2302_76761277


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
ros2学习

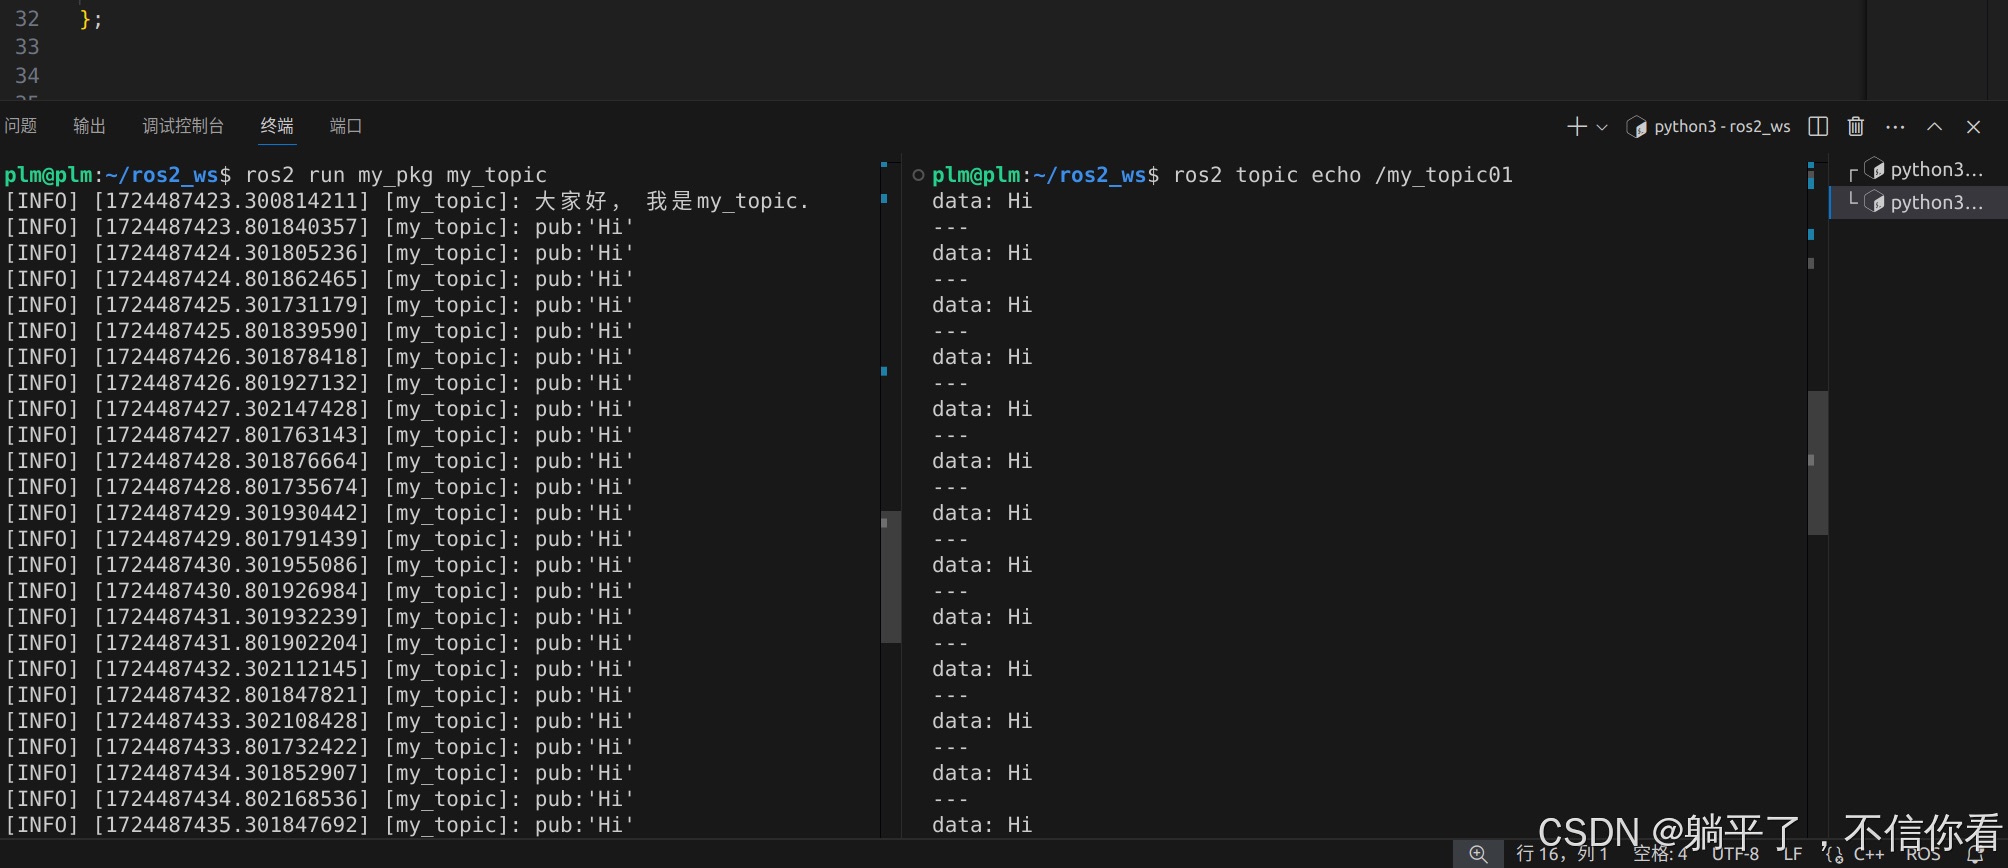
这里订阅的是第2章 中my_topic01 的话题。

再次打开终端,试试,不用再source install/setup.bash了。在最后面添加路径,路径是工作空间中的的setup.bash文件路径。原理:每次打开终端自动载入指定工作空间文件路径。

在最后面加上以下内容find_package(std_msgs REQUIRED)#my_topic.cpp用到了#include "std_msgs/msg/string.hpp"add_executable(my_topic src/my_topic.cpp)#生成可执行文件my_topic.exeament_target_dependencies(my_topic rclcpp std_ms
学习PX4连接ROS

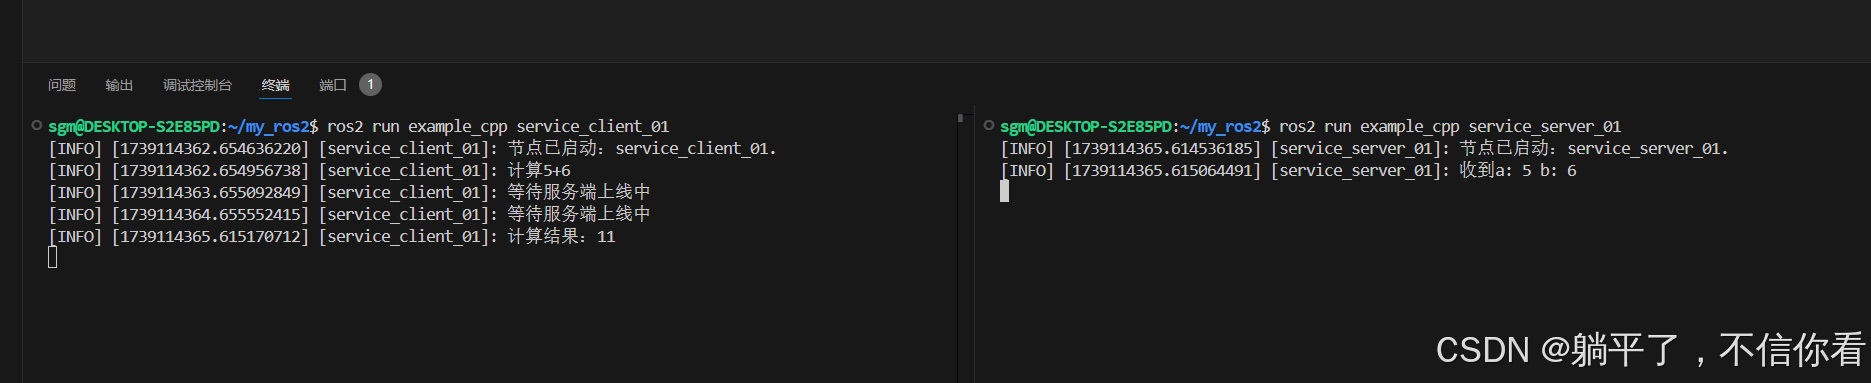
1.话题的缺点。在ros通讯时,话题会按时持续的发送数据,这导致在我们不需要这些数据时发送一些无用数据,而且还消耗电脑资源。2.服务器的优点在客户端访问主机前,主机一直在静默,知道客户端请求才发送消息。
在上一节中我们看到服务器和客户端都有引用#include "example_interfaces/srv/add_two_ints.hpp"文件,这便是一个消息包,我们只是引用了别人写好的,但实际情况中,别人写好的不一定适用与我们,所以在这节我们来自定义消息包吧。(这节课参考鱼香ros里的)可以使用ros2 interface show .... 来查看消息包的结构。

ubuntu22.04,二进制安装t265驱动

1.话题的缺点。在ros通讯时,话题会按时持续的发送数据,这导致在我们不需要这些数据时发送一些无用数据,而且还消耗电脑资源。2.服务器的优点在客户端访问主机前,主机一直在静默,知道客户端请求才发送消息。
在最后面加上以下内容find_package(std_msgs REQUIRED)#my_topic.cpp用到了#include "std_msgs/msg/string.hpp"add_executable(my_topic src/my_topic.cpp)#生成可执行文件my_topic.exeament_target_dependencies(my_topic rclcpp std_ms