- @zyw2002


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
背景:2021春季期末与好友多喝岩浆xx共同整理的复习笔记。 主要参考了老师的课件, 还有一些博客。(万分感谢好友,老师,还有乐于分享的博主们!)github 下载地址:复习笔记pdf+图解数据结构doc百度网盘下载地址:链接:复习笔记pdf 提取码:m6yn感想:一般来说大学应试的数据结构考的都是基本的知识点,不会特别难,但真正的学习数据结构光靠应试的复习是远远不够的。说实话我第一遍听课的时候也
ComposeRows,Columns,BoxRow 和Column是用来设置子项的位置。在水平方向(horizontal)和竖直方向(vertical)设置有两个参数,分别是排列(Arrangement)和布局(Alignment)ArrangementCenterEndStartSpaceAround (每个元素之间的距离相等为d,但最顶部的距离与最近一个元素的距离为d/2)SpaceBetw
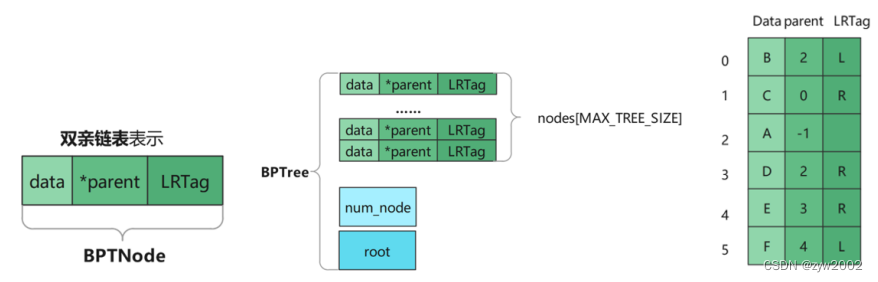
文章目录7. 树7.1 树的逻辑结构7.1.1 例题7.2 树的基本术语7.2.1 例题7.3 二叉树的性质7.3.1 性质17.3.2 性质27.3.3 性质37.3.4 性质47.3.5 性质57.3.6 例题7.4 二叉树的存储表示7.4.0 二叉树的顺序存储表示7.4.1 二叉树的二叉链表存储表示7.4.2二叉树的三叉链表存储表示7.4.3 二叉树双亲链表存储表示7.4.1 例题7.5 二
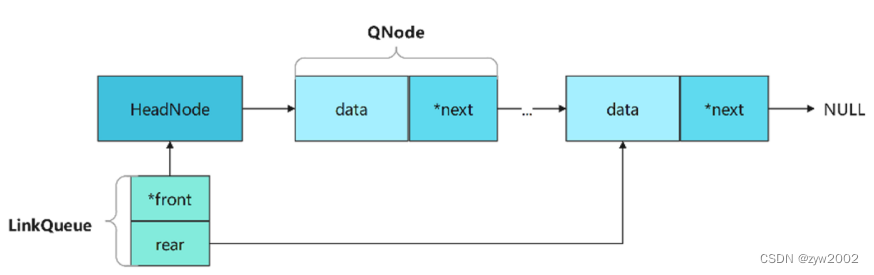
文章目录4. 队列4.1 队列的链式实现4.2 队列的顺序实现4.2.1 例题4.2.2 斐波那契序列4. 队列队列是限定插入在表尾和删除在表头进行的线性表。ADT Queue {数据对象:D={ai | ai∈ElemSet, i=1,2,...,n, n≥0}数据关系:R1={ <a i-1,ai > | ai-1, ai ∈D, i=2,...,n}//约定其中a1 端为队列头,
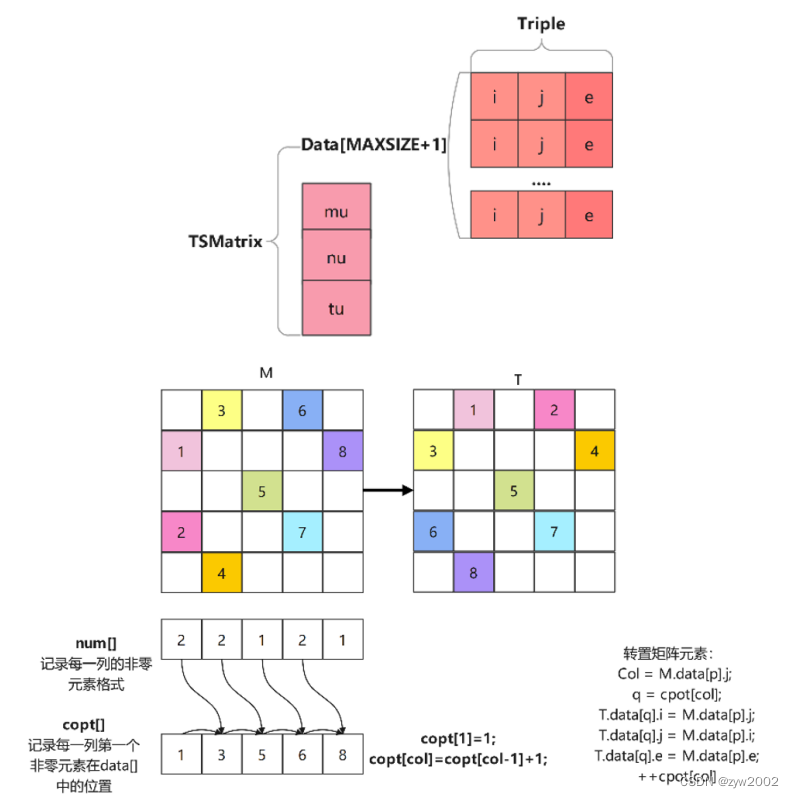
6.数组和广义表6.1 数组介绍数组的抽象数据类型ADT Array{数据对象:D={aj1,j2...ji|ji=0,....bi-1,i=1,2,....n,n(>0)是数组的维数,bi是数组第i维的长度}数据关系:R={R1,R2,....,RN}RI={<aj1,j2,...,aji,j+1,...jn|0<=jk<=bk-1,1<=k<=n且k≠i,0
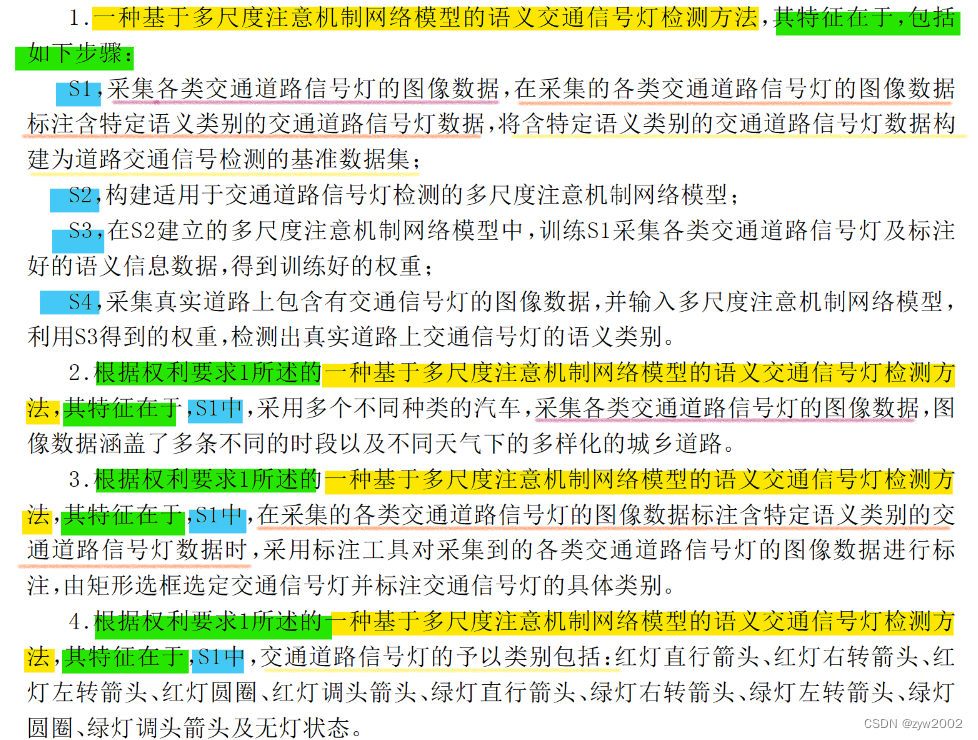
写作模板:发明名称一种(基于)xxx的xxx方法发明摘要本发明公开了一种xxx的方法,(1. 先简要概况发明的内容)(2. 讲述本发明解决了什么技术问题)(3. 获得了什么样的有益效果)写作指导说明书摘要就是本发明的方案概述以及达到的技术效果,不能超过300字。写作套路就是把权利要求1概括一下再增加一些技术效果,这个一般写完权利要求再写;案例分析案例一 : (一种基于多尺度注意力机制网络模型的语义
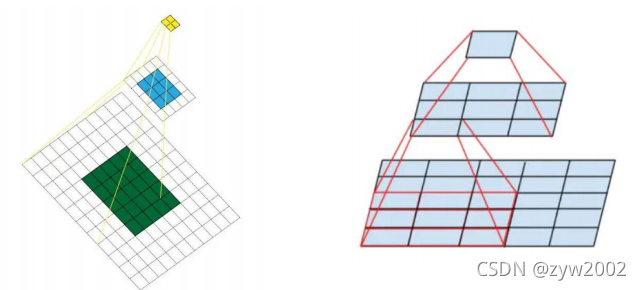
但是指令4和指令3关于f0发生了RAW冲突,因此必须等到指令3写回完成,指令4才可以执行。但是指令4和指令6关于f4发生了RAR冲突,因此必须等到指令4写回完成,指令4才可以执行。此时乘法保留站中操作数f8可用,因此Vj=0.000,Qj为空。指令6,7,8,9, 10都使用整数运算保留站,且该保留站只能存放一条指令记录,因此指令6-10必须等待前一个指令写回操作做完才能进行发射。由于指令1-3都
Precision: 描述的是找对的概率Recall: 描述的是找全的概率一般来说,准确率和找回率不能同时兼顾,一个高另一个就相对变低。改变阈值(IOU大于一定的阈值,就被判为正样本),可以得到不同的precision和recall, 然后做出presion - recall 的图(一般叫做PR图)去上限求出与x轴围成的阴影的面积就是AP的值。如上图就是长方形A1,A2,A3,A4的面积之和。对每
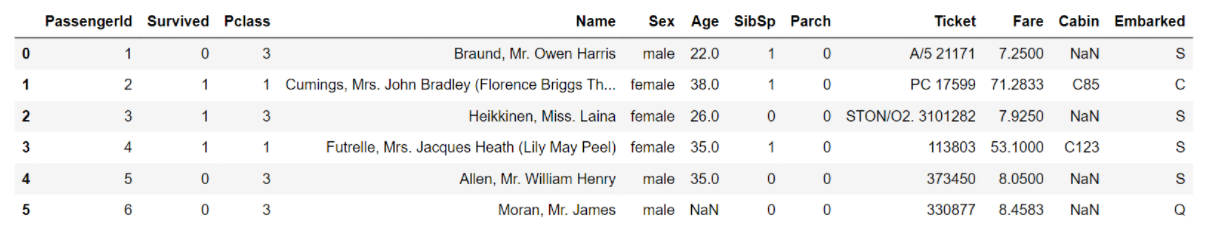
Pandas —— 数据分析处理库安装Pandas: pip install pandasimport pandas as pdpd.show_versions() # 显示当前版本信息读取数据读数据pd.read_csv() : 读取csv类型数据df = pd.read_csv('./data/titanic.csv')df.head(n) : 显示前n条数据df.head(6) # head
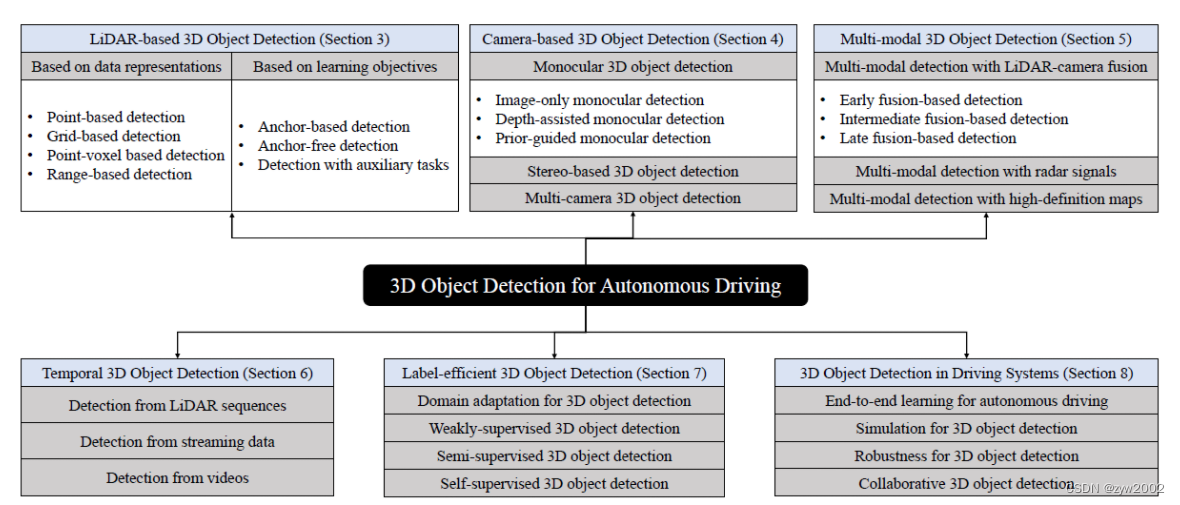
本文的主要工作: 应用于自动驾驶领域的3D目标检测的进展背景&挑战:3D目标检测的背景以及面临的挑战方法&分析:从模型和传感器输入方面对3D目标检测的方法进行探讨。**应用:**研究了3D目标检测在驾驶系统中的应用性能分析&未来展望:对3D目标检测方法进行了性能分析,并进一步总结了多年来的研究趋势,展望了该领域的未来方向。自动驾驶,通过传感器感知周围的环境输入:多模态数据(来自摄像头的图像数据、来