


- @yang332233


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
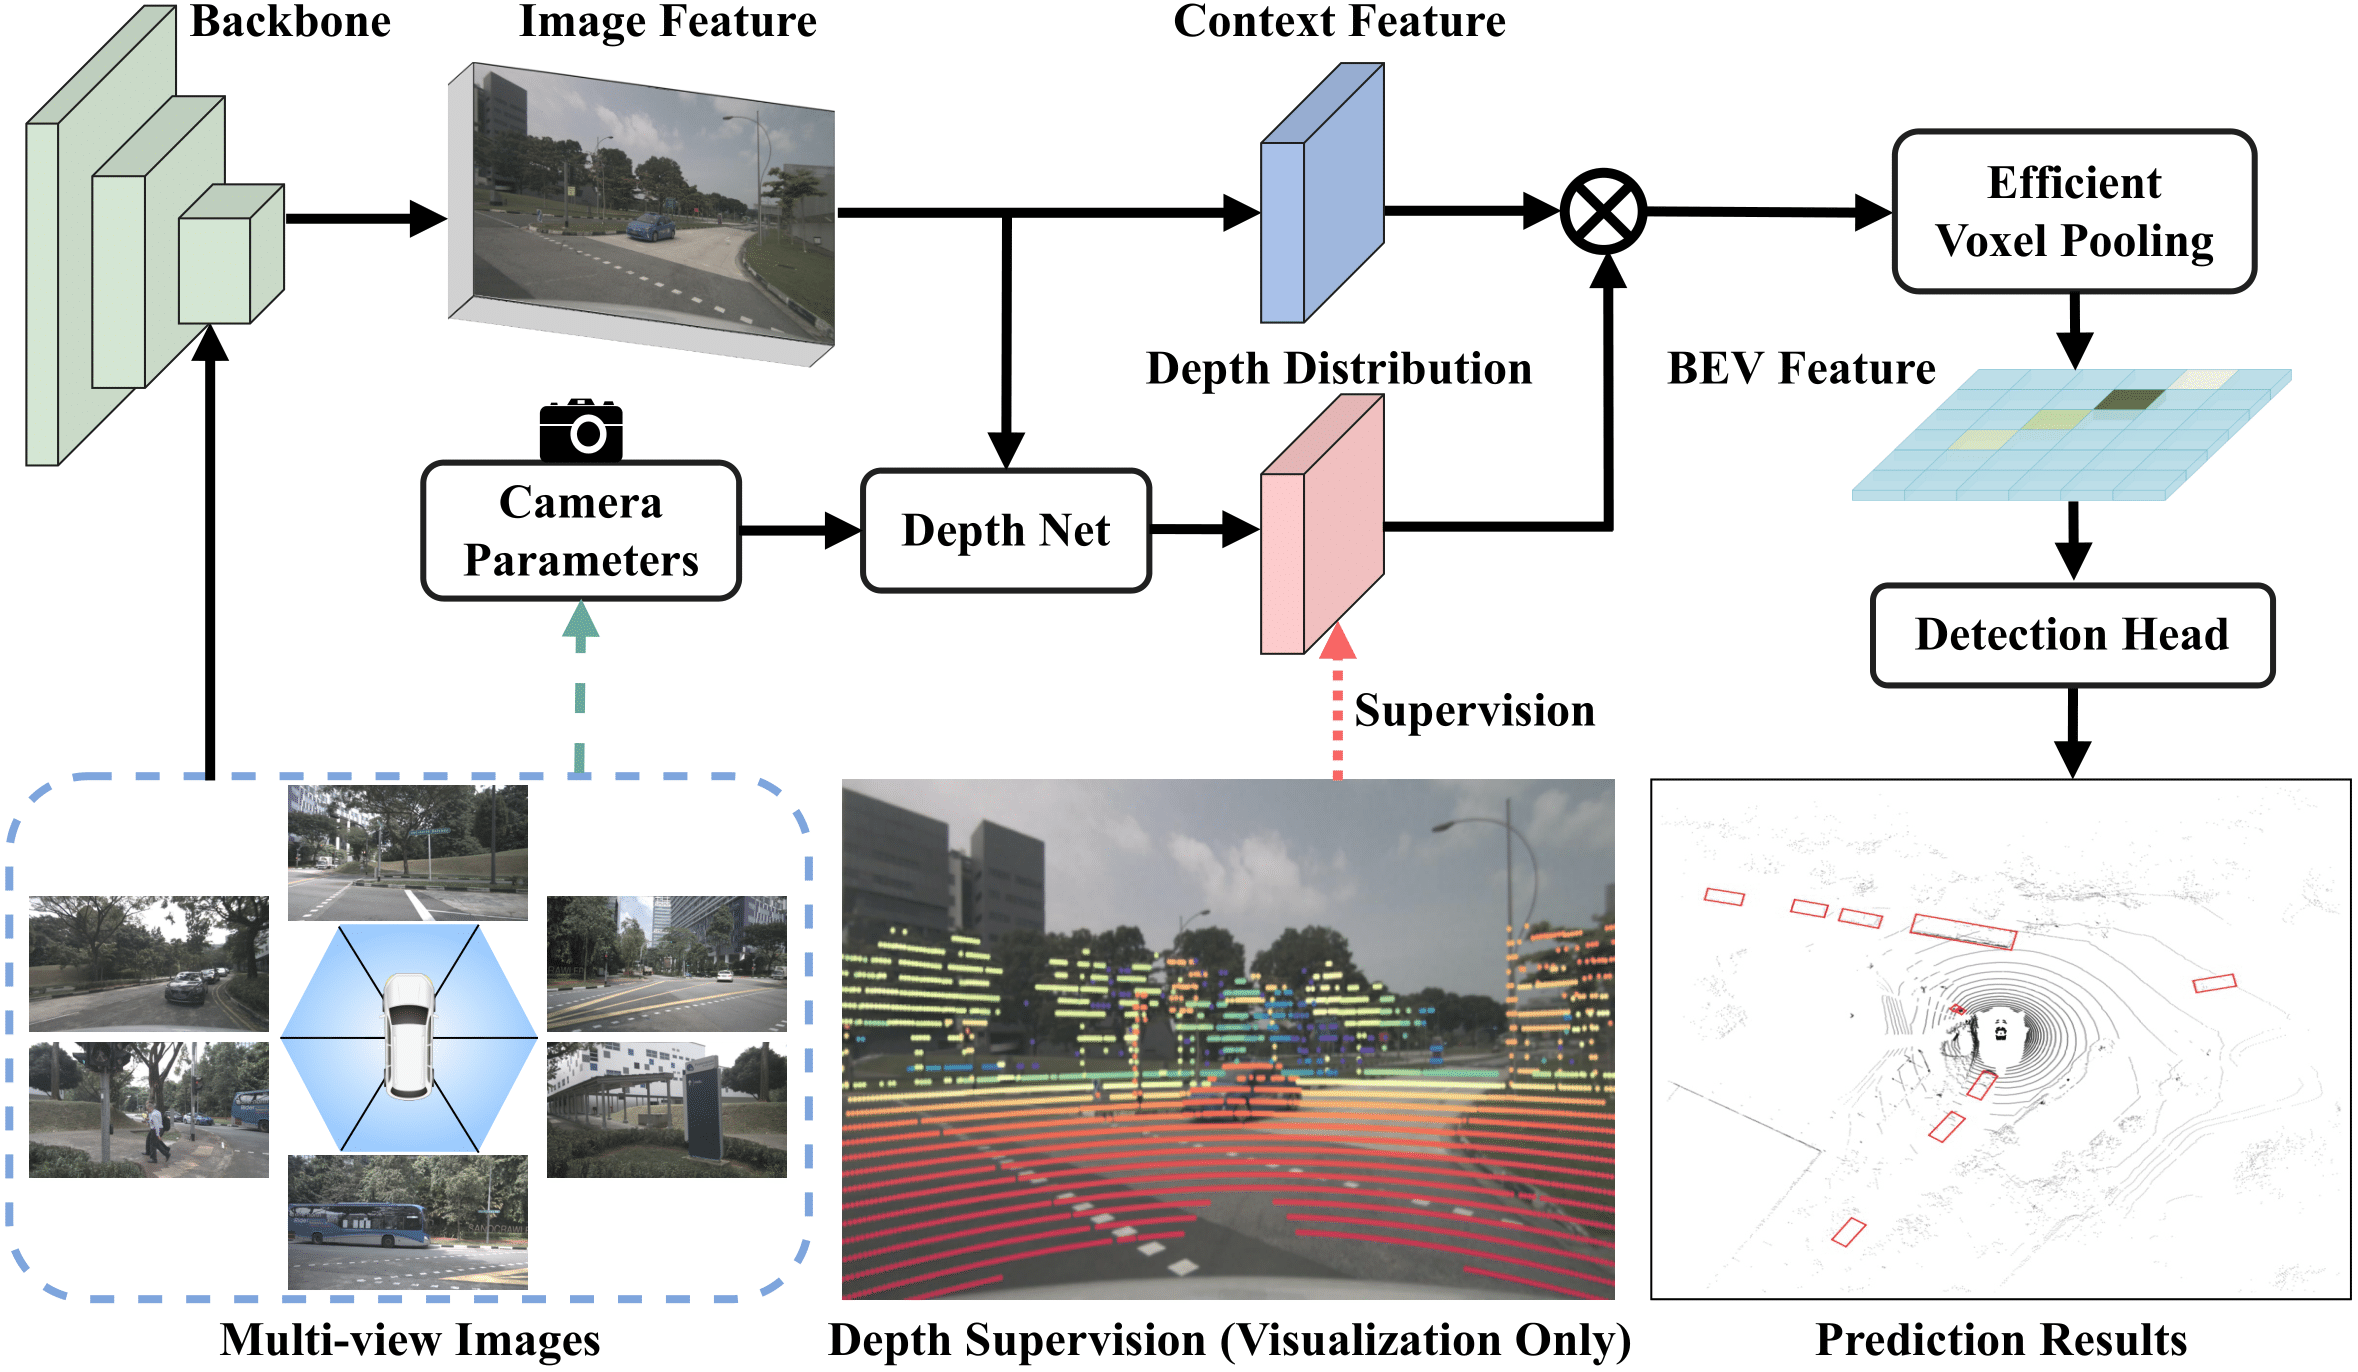
在get_image函数中,分别遍历6个相机'CAM_FRONT_LEFT', 'CAM_FRONT', 'CAM_FRONT_RIGHT', 'CAM_BACK_LEFT', 'CAM_BACK', 'CAM_BACK_RIGHT', 通过get_lidar_depth把雷达点和每个相机得到的图像匹配,得到point_depth,shape是[3778,3], (x_img,y_img,dept
参考的这个博客https://blog.csdn.net/qq_37143673/article/details/85258947目录step1:查看提交记录,获得版本号step2:本地回退到相应的版本step3:远程仓库也退到相应的版本step1:查看提交记录,获得版本号git logcommit 36cc122f5a2218d2b2d4109593a4ec5de589f807Autho...
import torchfrom torch.nn import functional as Finp = torch.ones(1, 1, 4, 4)inp = torch.randint(1, 10, (1, 1, 4, 4)).float()# 目的是得到一个 长宽为20的tensorout_h = 20out_w = 20# grid的生成方式等价于用mesh_gri...
import torchvisionimport torchinput_ = torch.rand(3, 128, 24, 96) #[b,c,h,w]bbox = [[0,0.1,0.15,0.4,0.6],[0,0.1,0.15,0.4,0.6],[1,0.01,0.15,0.4,0.6],[1,0.1,0.25,0.7,0.6],[2,0.01,0.14,...
之前完成了几个网络的caffe转pytorch。refinenethttps://www.cnblogs.com/yanghailin/p/13096258.htmlrefinedethttps://www.cnblogs.com/yanghailin/p/12965695.html上面那个是提取caffe权重然后转libtorch,下面是直接对应的pytorch版本转li...
这是我见过最好的代码了,摘录自u版本的yolov3里面的。首先看画出的效果图:每个类用不同颜色框,上面写出类别和分数这些信息,并且是填充。字体大小能够根据图片大小自动调整。def plot_one_box(x, img, color=None, label=None, line_thickness=None):# Plots one bounding box on image i...
大坑!!!首先发现这个问题的时候是在libtorch1.1版本上面没有问题的代码,移植到高版本libtorch1.7,发现同样的代码在高版本上面精度不一样。然后查找原因的时候发现的。运行代码发现没有显存累加情况但是精度不对,不能出效果图。之前的环境虽然存在显存累加问题但是精度是对的可以出效果图。查找问题,先查找trt推理出来的结果发现对不上,再查找输入发现对的上。这里我都是对比的libtor...
1.仓库地址https://github.com/meijieru/crnn.pytorch原版用lua实现的:https://github.com/bgshih/crnn需要用到的warp_ctc_pytorch: https://github.com/SeanNaren/warp-ctc2.环境安装普通的环境都可以吧,我是cuda10.0,torch1.2.0python3.6...
参考链接:https://www.cnblogs.com/JeasonIsCoding/p/10171201.htmlhttps://blog.csdn.net/qq_27095227/article/details/103775032二分类的交叉熵公式是:如果是多分类,交叉熵公式如下:这里为了更加直观的理解计算过程,举例说明:比如我们举例:假设我们有个一样本,他经过我...
通过索引赋值a = torch.zeros([5,5])index = (torch.LongTensor([0,1]),torch.LongTensor([1,2]))a.index_put_((index), torch.Tensor([1,1]))a[index] = torch.Tensor([4,4])print(a)tensor([[0., 4., 0., 0....