


- @xiandang8023


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
摘要:MCU开发通过直接控制寄存器与外围电路通信,工程师拥有完全硬件控制权;而SOC开发则基于操作系统抽象接口,由内核驱动管理硬件,工程师通过设备树和文件接口间接控制外围电路。调试方式上,MCU采用传统断点调试观察寄存器,SOC则需分层调试,涵盖从JTAG到GDB等多种工具。两种架构分别体现了直接硬件控制与操作系统抽象的不同开发范式。

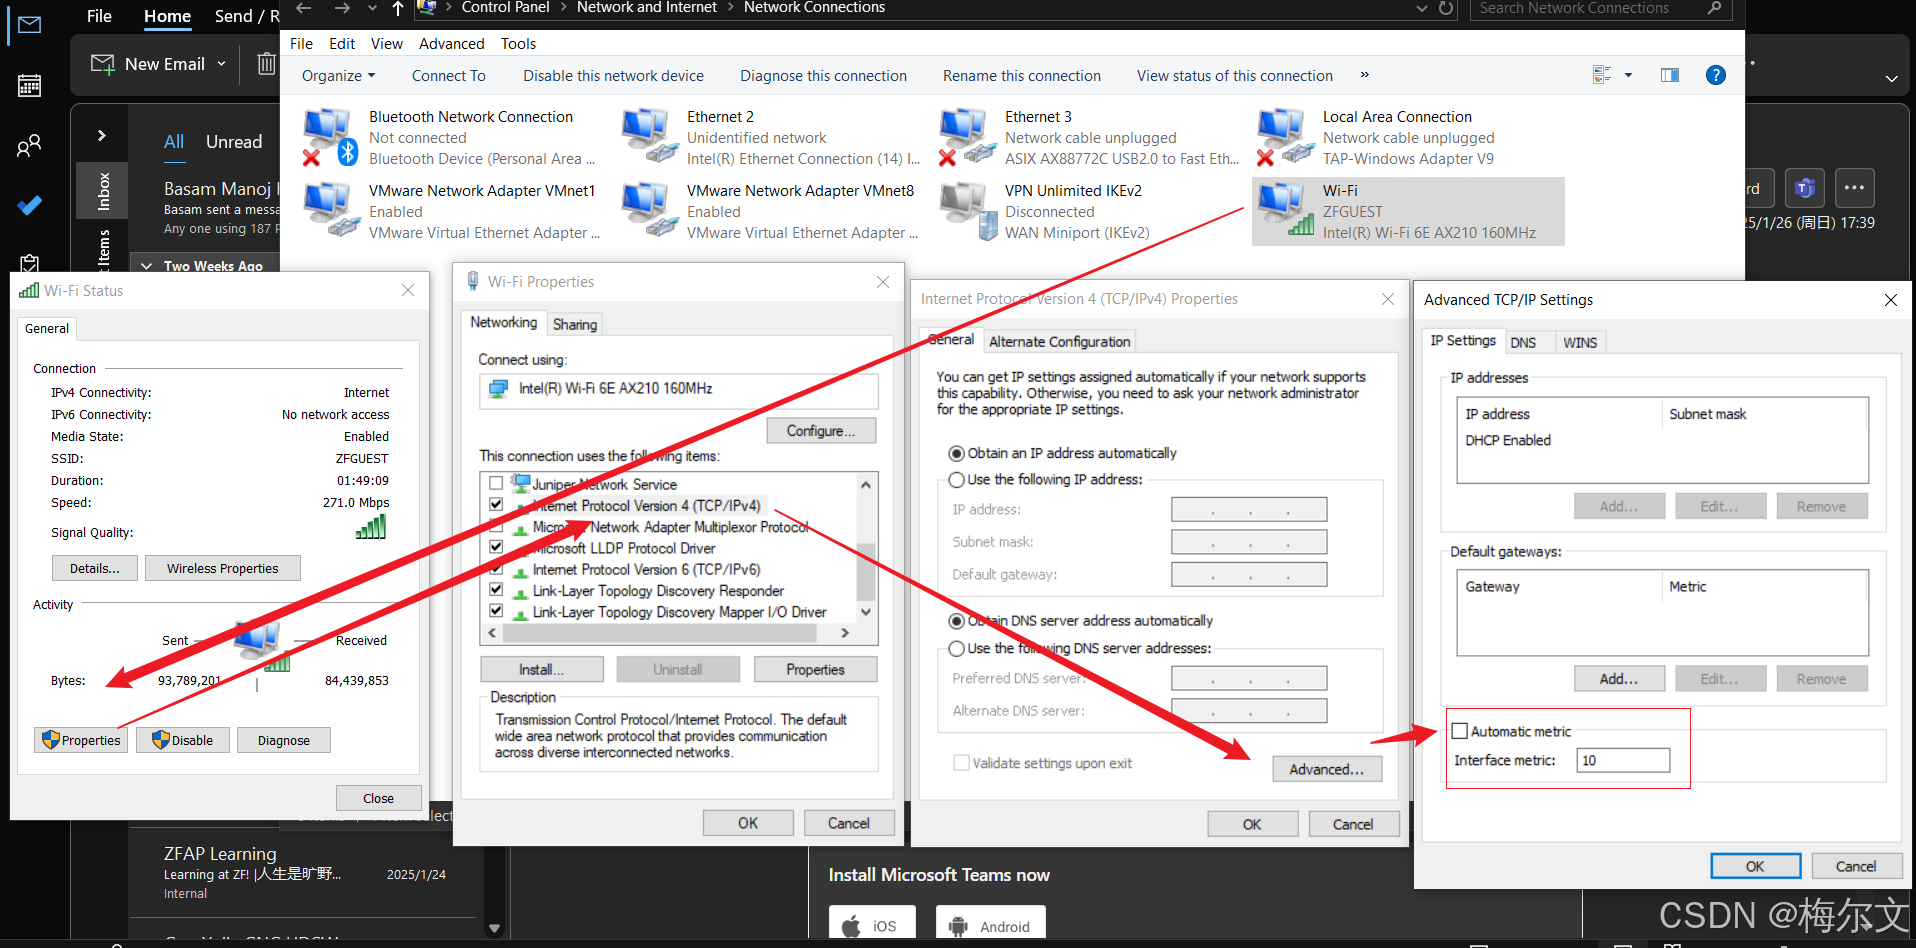
Win10设置优先使用无线网络的方法,只需修改网络接口活跃点,WiFi活跃度大于以太网卡活跃度即可。
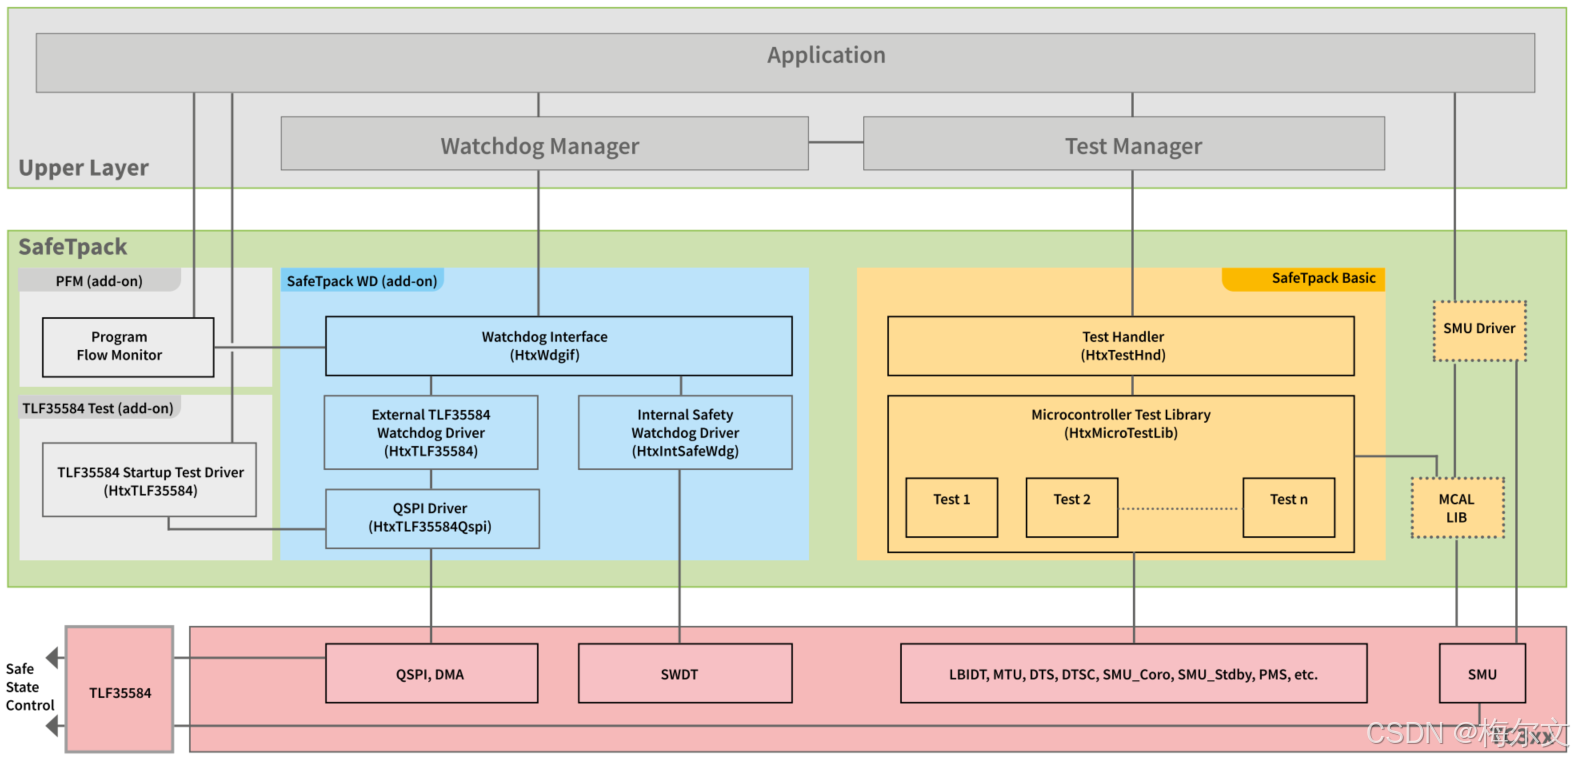
主要功能是监控系统的运行状态,以确保系统在预定的功能范围内正常工作。TLF35584能够以预定的周期进行喂狗,就是正常状态,否则执行停止喂狗,报告异常。Level2 是功能监控层,用于监控 Level1 功能的运行是否正常。当任意一个核运行异常,比如在执行某个函数的时候发生野指针,State Combiner 的状态为 NOT OK,硬件狗就会复位 MCU。Level1 是功能实现层,完成具体的功
usr/bin/ld: scripts/dtc/dtc-parser.tab.o:(.bss+0x10): multiple definition of 'yylloc'; scripts/dtc/d
linux的应用代码可以基于PC去进行开发,因为linux系统本身就带了linux的内核代码,所以在这个基础上,。同样的,如果我们设计一款产品,他要可以跑linux的程序,那么我们需要把linux的kernel代码先移植到设备的里,之后在将应用代码传进设备里,这样就可以实现设备用linux进行开发。

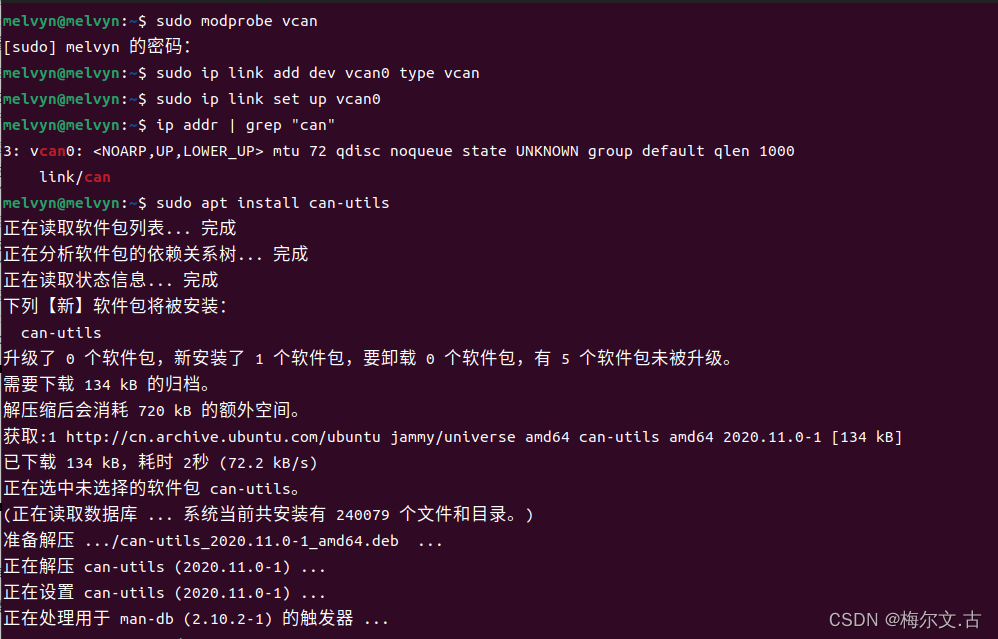
接下来我们要基于上面创建的虚拟CAN接口,来测试一下CAN通信情况。工具包 can-utils 是一个命令行工具,可以完美的满足我们的需求。接下来,我们打开两个终端窗口,一个是用来查看所有的CAN消息,另一个是用来发送CAN消息。从上面的输出可以验证使用新创建的vcan0虚拟CAN接口可以正常进行CAN通信。
本文介绍了OpenClaw(龙虾)这一专为车载研发设计的开源自动化工具。它能在本地安全运行,通过自然语言指令帮助ADAS工程师高效完成重复性工作。文章详细展示了18个实战案例,涵盖环境配置、编译构建、测试分析等典型场景,如自动搭建开发环境、检查AUTOSAR配置、分析日志文件等。使用OpenClaw可将原本耗时数小时的任务缩短至几分钟,大幅提升工作效率,同时确保数据安全合规。该工具特别适合车企研发

本文介绍了OpenClaw(龙虾)这一专为车载研发设计的开源自动化工具。它能在本地安全运行,通过自然语言指令帮助ADAS工程师高效完成重复性工作。文章详细展示了18个实战案例,涵盖环境配置、编译构建、测试分析等典型场景,如自动搭建开发环境、检查AUTOSAR配置、分析日志文件等。使用OpenClaw可将原本耗时数小时的任务缩短至几分钟,大幅提升工作效率,同时确保数据安全合规。该工具特别适合车企研发
MCU与SOC的区别,RTOS与LINUX区别前言MCU与SOC的区别,RTOS与LINUX区别一、MCU?1.阐述MCU就是微控制器,别名叫单片机,具体像STC的51单片机,ST的STM8、STM32、Arduino的AVR、TI的MSP430等等。2.在操作系统层面MCU一般最多只运行实时操作系统(RTOS),不会上Linux,更多的是”裸机”编程。RTOS像freertos或者UCOS都是只
