- @xiakecn


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
随着多模态大模型(VLM)在移动端的落地,Mobile Agent 的核心竞争力已从单纯的“事件模拟”转变为“复杂场景下的鲁棒性(Robustness)”。本文将跳出传统的底层注入与事件分发,从顶层流程编排的视角,剖析传统线性自动化脚本的“易碎性”。并结合国内深耕底层自动化的“侠客工坊”团队的架构实践,探讨如何构建基于视觉感知与动态路径规划的“自愈型”智能体架构。

本文探讨移动端智能体(MobileAgent)在规模化部署时面临的工程挑战,提出了一套基于云原生思想的远程分布式编排解决方案。该方案采用声明式API实现节点远程托管,通过多模态可观测管道构建端侧数字孪生,支持OTA模型热更新与动态权重分发,并具备集群级容灾自愈能力。这套架构成功将复杂的设备管理与智能体工作流解耦,使海量分散终端能协同运作,显著提升了企业数字员工集群的运维效率和业务连续性。

本文探讨了大模型在边缘落地面临的安全与合规挑战,提出了一种基于纯视觉推理和硬件抽象的安全解决方案。传统依赖系统级Hook的方案破坏Android沙箱机制,违背零信任原则。新方案采用端边解耦架构,云端仅下发语义意图,边缘节点本地完成感知与决策闭环;通过部署Vision-SLM多模态模型实现"数据不出端"的视觉分析;利用/dev/uinput在内核层构建虚拟外设,实现零侵入的硬件级

面对移动端封闭生态的数据孤岛,“侠客工坊”底层架构团队基于 OpenClaw 开放执行理念,摒弃了传统的底层代码 Hook 方案,创新性地提出了一种基于 Vision-SLM(端侧视觉小模型)与内核级物理注入的 Mobile Agent(移动端智能体)云边协同架构。通过云端管控,企业能够规范设备的运行状态。真正的业务断层在于:云端的大脑(LLM)算出了完美的业务策略,但大量的实际业务动作(如跨应用

从“自动化工具”迈向“真机 AI 员工”,本质上是从命令式编程向声明式编程的范式转移。我们不再需要一行行地编写繁琐的滑动、等待、点击脚本,而是向系统描述目标。在这个演进过程中,大模型的推理能力决定了数字员工的智商上限,而对 Android 底层架构的掌控力(抓取、注入、防风控)则决定了它能真正在商业环境中创造多少价值。随着端侧小模型的崛起和云端大模型的降本,类似侠客工坊这样的 AI 群控调度平台,

从“写死坐标的脚本”到“具备视觉理解的数字员工”,移动端自动化的底层逻辑正在发生范式转移。通过本次对侠客工坊的深度接入与压测,我们验证了多模态大模型在复杂任务编排、多设备高并发调度中的巨大潜力。对于需要处理高频跨端操作、多矩阵资产管理的企业而言,拥抱视觉驱动的新一代调度架构,将是实现研发与运营降本增效的关键路径。

针对多模态大模型在工业场景中直接控制屏幕时出现的执行发散、点击误差等问题,侠客工坊提出基于智能体工作流(AgenticWorkflow)的解决方案。该技术通过混合调度引擎将视觉大模型嵌入预编排的任务流中,结合状态机控制与上下文内存管理,实现精准的跨应用自动化操作。工程优化包括分层意图对齐技术提升点击精度,以及反思机制处理异常场景。在B2B业务中,该系统可打破数据孤岛,构建跨应用的自动化数据管道,兼

随着多模态大模型(VLM)在移动端的落地,Mobile Agent 的核心竞争力已从单纯的“事件模拟”转变为“复杂场景下的鲁棒性(Robustness)”。本文将跳出传统的底层注入与事件分发,从顶层流程编排的视角,剖析传统线性自动化脚本的“易碎性”。并结合国内深耕底层自动化的“侠客工坊”团队的架构实践,探讨如何构建基于视觉感知与动态路径规划的“自愈型”智能体架构。
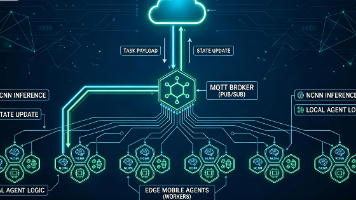
随着 OpenClaw 等移动端智能体(Agent)框架的成熟,单个 Android 设备独立执行复杂任务已成为现实。但在企业级应用中,真正的工程挑战在于:如何构建一个 SaaS 化的云端控制面(Control Plane),来高并发、低延迟地调度数十乃至上百个端侧 Agent?本文将以业内知名的“侠客工坊”分布式多机架构为工程参考,深入探讨 Mobile Agent 集群的通信机制与状态机设计。
摘要:本文探讨移动端AI执行引擎的技术演进,分析传统Android自动化方案(如无障碍服务、UIAutomator等)的局限性,提出基于"侠客工坊"架构的下一代解决方案。该方案结合多模态UI解析(视觉+OCR识别)和内核级事件驱动技术,使大模型能直接操作系统界面,突破APP孤岛限制。这种将OpenClaw理念引入移动端的创新,或将重构Android生态为AI统一调度的服务平台,