


- @wxc_1998


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
Ubuntu 20.04安装禾赛类带驱动时,提示出现下述错误:

目录前言线性化存在问题其他改进方法前言我们在博客卡尔曼滤波详细推导中以匀速行驶的小车以及引入加速度之后的非匀速行驶小车为例,介绍了卡尔曼滤波的推导过程,总结了五条公式用于卡尔曼滤波过程中的预测和更新,并讨论了卡尔曼增益KKK在其中的作用。但是,我们实际生活中所遇到的问题并不一定都能够通过一个简单的线性模型进行描述,而更多的是非线性模型。那么此时如果我们还是想通过卡尔曼滤波算法来优化估算状态量该怎么
虽然卡尔曼滤波作为一种经典的算法在多源数据融合、slam后端优化等很多方面都取得了较好的应用,但是我们经常都会有一个疑问,卡尔曼滤波到底是什么呢?简要的说:“卡尔曼滤波是一种优化估算算法”其可以适用于线性高斯系统,如果我们考虑非线性系统则可以考虑扩展卡尔曼滤波其可以解决两个问题:状态如何在无法被直接测量的情况下,进行估算系统的状态。如何在数据源存在噪声的情况下,通过卡尔曼滤波估计系统的状态。(比如
配准是点云处理中的一个基础问题,众多学者此问题进行了广泛而深入的研究,也出现了一系列优秀成熟的算法,在三维建模、自动驾驶等领域发挥着重要的作用。本文主要介绍粗配准NDT (Normal Distribution Transform) 与 精配准ICP (Iterative Closest Point)两种经典算法。

本文介绍了将ROS1格式的.bag数据转换为ROS2格式时遇到的问题及解决方案。在将CBD_Building_01.bag转换为ROS2 jazzy格式后,播放时出现"/livox/lidar"主题的Publisher未找到警告。通过以下步骤解决:1)手动修改metadata.yaml文件,将消息类型从livox_ros_driver/msg/CustomMsg改为livox_
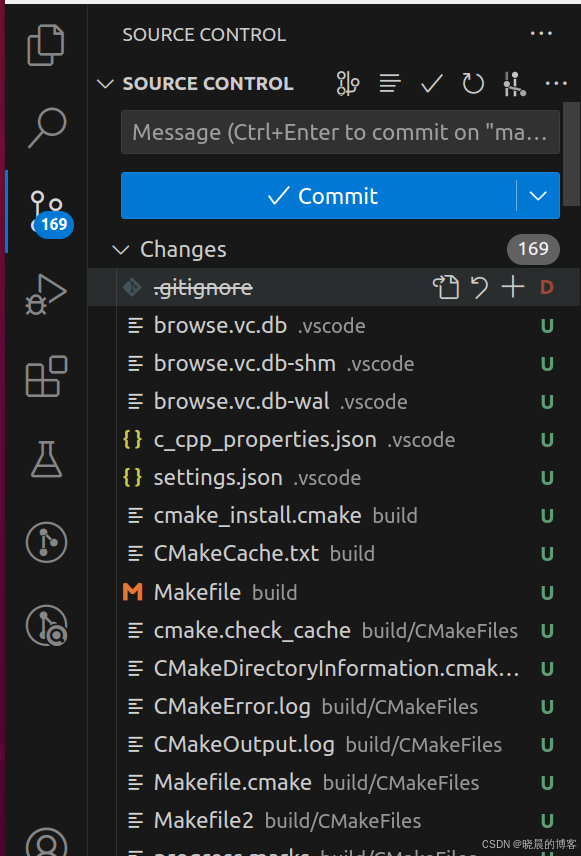
在使用Git管理项目时,通常不需要将根目录下的所有文件夹上传到GitHub,例如编译生成的build文件夹、VSCode生成的.vscode文件夹以及个人数据文件夹data等。为了避免这些文件被Git跟踪并提示未提交的更改,可以在项目根目录下创建一个.gitignore文件,并在其中指定需要忽略的路径或文件。
在实际应用中常常会遇到利用非线性最小二乘进行拟合函数的系数情况。这可以通过MATLAB中内置的函数lsqcurvefit实现,对其进行简单介绍。
Ouster-128激光雷达数据Ouster内部IMU(六轴100Hz)/ Xsens MTi 3(九轴100Hz)/ Xsens MTi-G-700(九轴400Hz)手持平台,正常行走速度,相对于无人车来说晃动较大室内、室外均进行了测试LIO-SAM预积分部分还是比较敏感的,针对无人车平台,行驶速度较慢,平台稳定,晃动幅度小,IMU频率可以设置的较低一些。
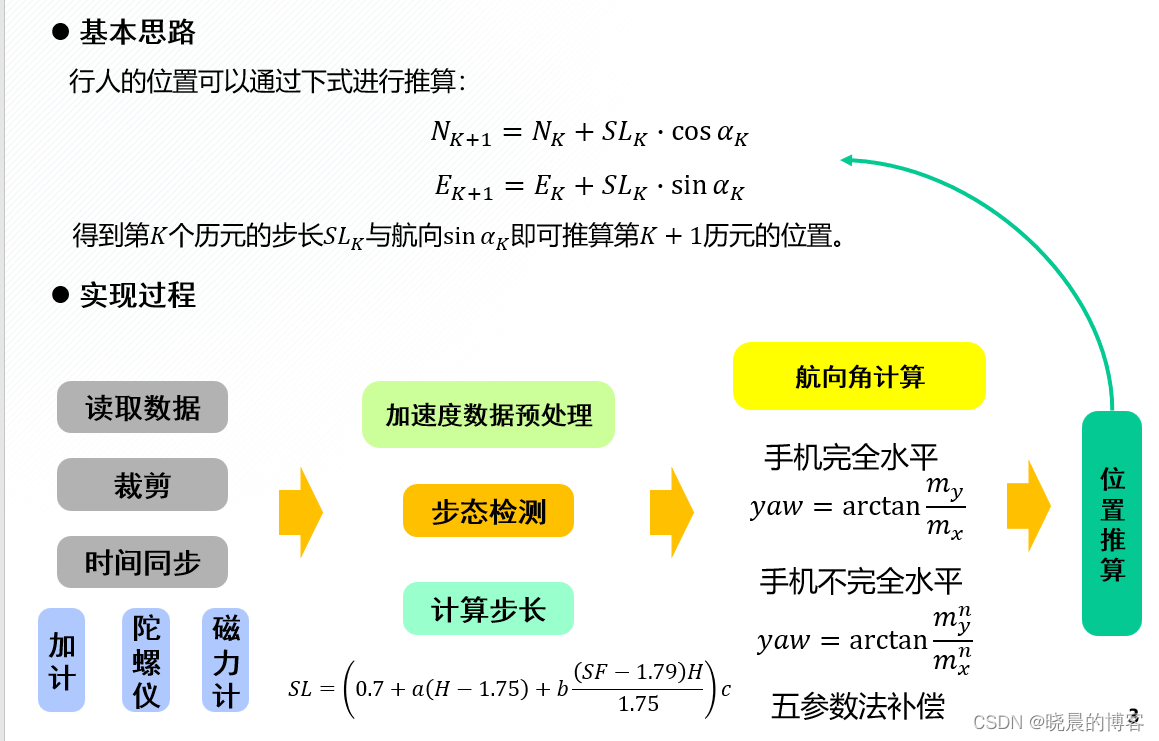
相比于模型驱动PDR,数据驱动PDR的鲁棒性更强,尤其能够较好的处理转弯,掉头等航向角迅速变化的动作。逐步增加训练epoch能提高模型在复杂运动中的适应能力增加训练数据量,在平端、摆臂等行走状态下,从指标上来看没有明显的精度提高,从视觉效果上来看更加贴近真实情况;增加训练数据量,在T形多种动作切换状态下获取的轨迹长度更加贴近真值。
目录ROS msg和srv的介绍使用msg创建一个msgmsg和srv的通用步骤ROS msg和srv的介绍msg:msg文件是一个描述ROS消息字段的简单文本文件。它们用于为消息生成不同语言的源代码。srv:一个srv文件描述了一个service。其由两个部分组成,包括一个请求和一个响应。msg文件存储在package包中的msg文件夹,srv文件存储在srv文件夹。msg文件只是一个简单的文本