- @whh_bjqy


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
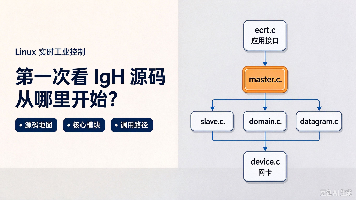
本文为Linux开发者提供IgH EtherCAT源码学习指南,强调应先构建“软件地图”而非直接阅读代码。通过梳理ecrtAPI与Master、Slave、Domain、Datagram等核心对象的逻辑关系,建立从应用层到硬件层的认知框架。建议以ecrt_master_send()为切入点,追踪数据路径:应用→Domain→Datagram→Device→NIC,理解实时数据交换机制。同时指出,I
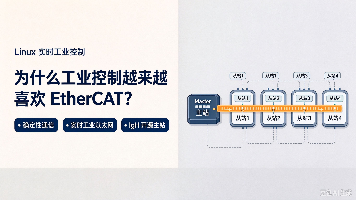
随着工业自动化向高速、高精度发展,传统以太网难以满足实时性需求。EtherCAT凭借其“数据帧在从站间透明处理”的机制,实现高效确定性通信,成为工业控制首选。IgHEtherCATMaster作为Linux下开源的完整主站实现,不仅连接了协议栈与底层驱动,更构建起从网络到控制任务的实时链路。它揭示了:真正的实时系统需融合协议、操作系统、硬件调度与应用逻辑。研究IgH,不仅是掌握一个工具,更是理解现
随着人形机器人、工业机器人、移动机器人和具身智能系统不断向复杂化发展,机器人控制系统已经不再是一个简单的“传感器采集数据→控制器计算→电机执行”的单一闭环。现在一台机器人可能同时运行 ROS 2、ros2_control、EtherCAT、视觉识别、深度学习模型、SLAM、路径规划、语音交互、网络通信、日志系统以及大量后台服务。CPU 上同时存在几十甚至上百个线程并不奇怪。对于普通计算任务来说,这
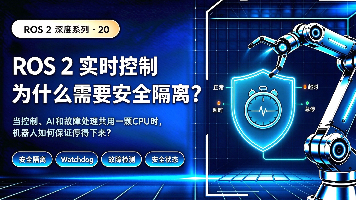
随着机器人智能化程度提升,同一平台需并行运行AI、视觉、控制等多类任务,导致实时控制易受非实时负载干扰。关键问题在于:即使CPU利用率不高,共享资源仍可能引发调度延迟、内存竞争与中断抢占,使1kHz控制无法保证确定性。因此,仅靠“实时调度”不足,必须构建多层次隔离机制——从线程、CPU、IRQ、内存到进程与故障隔离,形成可预测的实时环境。真正有效的实时系统需软硬件协同,通过资源边界设计与压力测试验
随着机器人智能化程度提升,同一平台需并行运行AI、视觉、控制等多类任务,导致实时控制易受非实时负载干扰。关键问题在于:即使CPU利用率不高,共享资源仍可能引发调度延迟、内存竞争与中断抢占,使1kHz控制无法保证确定性。因此,仅靠“实时调度”不足,必须构建多层次隔离机制——从线程、CPU、IRQ、内存到进程与故障隔离,形成可预测的实时环境。真正有效的实时系统需软硬件协同,通过资源边界设计与压力测试验
在复杂机器人系统中,不同任务具有显著的时间尺度差异(如1kHz控制与30Hz视觉),若简单共享同一执行资源,将导致高频任务受低频任务阻塞,引发延迟与抖动。为实现可预测运行,需基于实时等级建立明确的时间、执行与资源边界。通过多速率控制架构,划分硬实时、确定性处理与非实时域,结合CPU隔离、双缓冲数据交换、无锁通信、合理使用CallbackGroup与多Executor,并考虑内存、缓存、I/O等资源
本文深入剖析了1kHz机器人控制从ROS2到电机的完整实时链路,揭示了控制指令在软件与硬件间传递的关键环节:ROS2→ros2_control→Controller→HardwareInterface→EtherCAT→驱动→中断→CPU→伺服驱动→电机。强调实时性不仅依赖于通信协议(如EtherCAT),更取决于中断处理、调度、核心隔离、IRQ亲和性及应用层设计等系统级协同。指出“1kHz”并非
一台机器人若需每1毫秒完成一次“读取-计算-输出”循环,意味着控制线程必须以1kHz频率精准运行。然而,仅靠高算力不足以保证实时性,关键在于克服调度抖动(jitter)与截止时间错过(deadline miss)。真正的挑战在于:如何确保该线程在每个周期内可预测地获得CPU资源。这要求综合运用SCHED_FIFO、SCHED_RR、SCHED_DEADLINE等实时调度策略,并结合CPU核心隔离、
ROS2控制系统的实时性并非依赖更快的CPU,而是源于操作系统对调度、资源与中断的确定性管理。当控制频率达1kHz(周期1ms)时,任何调度延迟、锁竞争、内存分配或硬件通信波动都可能导致周期超时。因此,ros2_control需运行于实时Linux环境,通过SCHED_FIFO调度、CPU核心隔离、IRQ亲和性配置及内存预分配等手段,保障read→update→write循环在最坏情况下仍能按时完
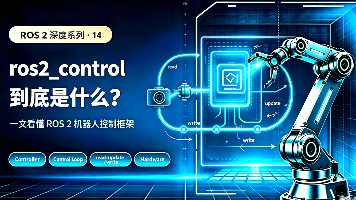
ros2_control是ROS2中实现机器人运动控制的核心框架,通过标准化的read→update→write控制循环,将上层控制器与底层硬件解耦。它依赖实时线程、精确调度、CPU/IRQ/内存隔离及确定性通信,确保1kHz等高频控制周期的稳定性。其性能不仅取决于算法,更受操作系统实时性影响,最终需结合实时Linux(如rtLinux)构建端到端确定性系统,实现从软件架构到硬件执行的全链路实时保