


- @weixin_75051493


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
概念归一化量化策略核心目标数据预处理,使输入数据符合模型训练时的分布,保证模型正确工作。模型压缩与加速,通过降低数据精度来极致优化性能。关键操作对输入数据进行线性缩放。为模型权重和激活值确定从FP32到INT8的最佳映射参数。在RKNN转换中的作用保证模型精度的基础。配置错误直接导致模型失效。在精度和性能之间取得平衡。策略选择
下表对比了各算法的主要特点,方便你快速了解。支持,能力强大,能有效消除累积误差。室内大场景、长廊、仓库支持多传感器融合(可接入IMU)。中等Google开源,文档和社区支持良好,与ROS 2集成顺畅。强,专注于2D激光雷达,支持在线建图与保存。中小型室内场景、实时导航纯激光雷达即可良好工作。对香橙派等资源受限设备友好,易于调试和参数调整。,在
/ 命令类型#define MSG_CMD_VEL "VEL" // 速度控制#define MSG_CMD_LED "LED" // LED控制#define MSG_CMD_PID "PID" // PID参数设置// 数据类型#define MSG_DATA_ODOM "ODOM" // 里程计数据#define MSG_DATA_IMU "IMU" // IMU数据#define MSG_
理解SLAM(即时定位与地图构建)中的TF(TransForm)树确实非常关键,它就像是机器人的 和。为了让你彻底弄懂,我们这次不仅深入原理,还会结合更多实际场景和比喻,让你无论在何种机器人平台上都能触类旁通。
摘要:在机器人系统中,base_link、laser和imu_link三个坐标系通过URDF/XACRO文件静态定义,始终保持固定相对位置。odom坐标系作为局部运动参考会产生随时间累积的漂移误差,主要源于轮式里程计的固有缺陷和IMU积分误差。SLAM系统通过引入map坐标系,利用闭环检测和扫描匹配技术,动态计算map→odom的修正量来补偿odom的漂移。这种偏差的存在正是SLAM系统正常工作的
模型不如传感器:差速运动学模型在滑移严重时非常不准,必须依赖高频 IMU 对航向角进行直接修正。数据预处理至关重要:简单的低通滤波(LPF)就能极大提升建图的清晰度。观测维度的选择:直接观测 Yaw 角比单纯观测角速度能更有效地抑制漂移。这套方案不仅适用于四轮差速车,同样适用于履带车等高滑移率的移动机器人平台。
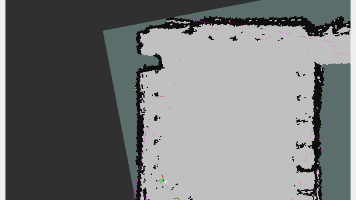
完成里程计、激光雷达与 SLAM 算法的联合调试,构建/map。
本系统采用作为核心建图与定位方案。这是一款专为 ROS 2 生态设计的现代化 2D 激光 SLAM 框架。该算法基于的开源扫描匹配库进行深度重构,采用了的技术路线。与传统的滤波类算法(如 Gmapping)不同,SLAM Toolbox 将机器人的建图过程建模为一个。它能够在构建地图的同时,通过后端优化器(Solver)修正历史轨迹的累积误差,从而生成全局一致的高精度栅格地图。
对比维度ORB-SLAM3FAST-LIO2主导传感器相机 (单/双目) + IMU相机 (多模态) + IMU3D 激光雷达 + IMU前端机制KLT 稀疏光流跟踪ORB 特征点提取 + 描述子原始点云 + ikd-Tree 搜索核心后端滑动窗口非线性优化局部/全局 光束法平差 (BA)迭代误差状态卡尔曼滤波 (IESKF)最终地图形态稀疏的 3D 轨迹与点云具备拓扑关系的稀疏特征点云物理意义明
在 ROS2 的开发中,最棘手的问题往往不在高大上的算法模型里,而藏在一条不起眼的 USB 线、一个没对齐的波特率、以及极其严格的 QoS 配置中。看灯、摸线、抓底层。先确保数据流能突破 Linux 硬件层,再谈上层的 SLAM 与 Nav2。打通了底层的“任督二脉”,下一步,我将在这个坚实的基础上,正式接入 AI 语音模块,让这台拥有“小脑”和“大脑”的小车,正式具备“灵魂”。