写文章


- @weixin_74181752


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
Lerobot框架使用(含本地数据训练)
本文详细的介绍了使用lerobot框架在so-arm100机械臂上复现相关robot learning算法详细流程(含本地数据训练和错误排查)。
联邦学习研究方向及论文推荐(一)
关于联邦学习的概念在网上资源丰富,但是考虑到有些同学在接触时缺少对研究方向细致了解而困恼,根据一些综述论文博客等资料为大家做个易于理解的详细介绍。由于内容较多且分为两部分。

大模型:从基座构建到应用落地--预训练与后训练及个人解析-2025.6
探讨大模型预训练与后训练(包括微调和各类应用策略)的原理、成本、技术挑战与优势,为读者构建一个尽量全面的技术图景,结合当前行业趋势,为读者提供一个参考。
Reinforcement Learning for VLA(强化学习+VLA)
本文探讨了强化学习(RL)与视觉-语言-动作(VLA)模型结合的机器人操控系统。
OpenArm开源项目总结(移植lerobot框架)
本项目将开源机械臂OpenArm适配到LeRobot框架,实现了双臂遥操作和视觉语言动作(VLA)数据采集功能。
Reinforcement Learning for VLA(强化学习+VLA)
本文探讨了强化学习(RL)与视觉-语言-动作(VLA)模型结合的机器人操控系统。
联邦学习研究方向及论文推荐(二)
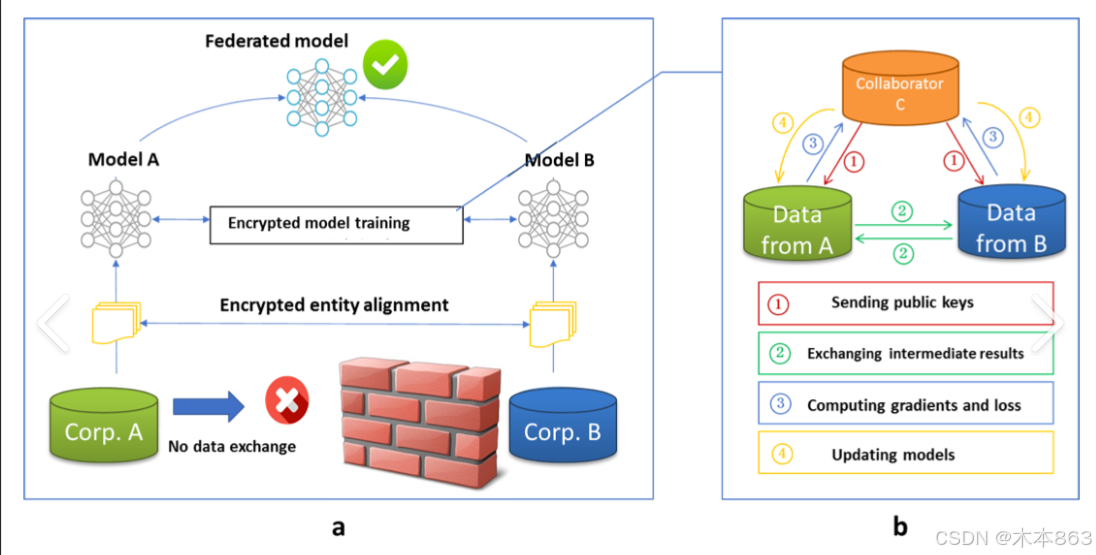
第二篇联邦学习论文推荐。
【记录】为ubuntu系统安装显卡驱动后掉网卡驱动
分析解决Ubuntu系统安装NVIDIA显卡驱动后可能出现网卡驱动丢失问题