


- @weixin_66429617


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
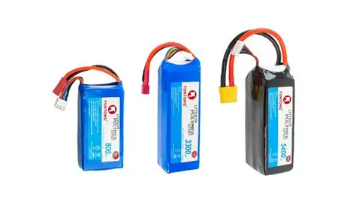
航模/无人机电池的S数和C数是关键参数。S数代表电池串联节数,决定电压等级(如3S=11.1V),S数越高电压越大、动力越强,但需匹配设备耐压。C数表示放电倍率,决定瞬间爆发力,计算公式为容量×C数=最大电流。高C数适合暴力飞行但更贵更重,新手应根据设备电压和飞行风格选择合适参数,不必盲目追求高C数。mAh容量则影响续航时间。理解S数(电压)、C数(放电能力)和mAh(容量)的关系,就能正确选购电
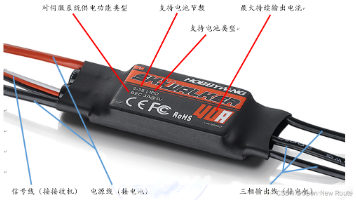
本文全面解析了电调(ESC)在RC遥控车、无人机等动力系统中的核心作用。从电调分类(有刷/无刷、分体/四合一)、关键参数(安数、电压适配)到匹配原则(电机-电池-电调三角关系)进行了系统阐述。详细介绍了电调接线方法(BEC供电、信号控制)、参数设置(油门校准、启动模式等)以及常见烧毁原因(堵转、过流等)。针对不同应用场景提供了专业选型建议,帮助RC玩家和开发者正确使用电调,避免因参数不匹配或操作不
串口(UART/USART)是嵌入式开发中最常用的通信接口,不管是调试打印、传感器数据读取,还是上位机指令交互,都离不开它。很多新手刚接触串口时,会被“轮询/中断/DMA”这三种模式搞懵:到底什么时候用轮询?中断和DMA又有什么区别?这篇文章会从基础到进阶,带你吃透STM32串口的三种工作模式,每个模式都会讲清原理、CubeMX配置、带注释的示例代码,以及测试验证方法,看完就能直接用到你的项目里!
特性旋转关节 (Revolute Joint)棱柱关节 (Prismatic Joint)运动类型旋转 (Rotation)平移 (Translation)关节变量θ (角度)d (距离)自由度1 个旋转自由度1 个平移自由度常见应用肩、肘、腕关节伸缩臂、线性执行器大多数工业机械臂(如 SCARA、六轴机器人)主要由旋转关节组成,因为它们能提供较大的工作空间和灵活性。而一些特定应用(如笛卡尔坐标机
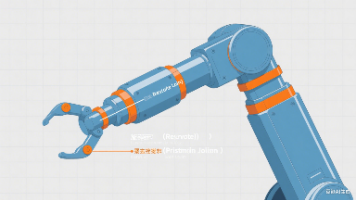
机器人学中,执行器空间、关节空间和笛卡尔空间是控制机械系统的三个关键概念。执行器空间直接关联硬件参数(如电机位置),用于底层控制;关节空间描述各关节状态,便于路径规划;笛卡尔空间直观表示末端执行器的位姿,适合任务目标设定。三者通过正向/逆向运动学相互转换:执行器空间需映射至关节空间,关节空间与笛卡尔空间可双向转换。理解这些空间及其关系对机器人系统设计和精确控制至关重要。
链接脚本定义段地址。
本文解析的浮点转定点数代码,核心逻辑是“线性映射+归一化+整数映射”,通过3步完成转换:① 计算物理量范围跨度;② 浮点数归一化到0~1;③ 映射到固定位数的整数。这种转换能大幅降低硬件运算开销,是机器人控制、嵌入式开发中“高效数据处理”的常用技巧。

【【Vscode+TeXLive】LaTeX环境安装配置详细教学,内置AI编辑,可适配Codex,一键更换期刊模板,附赠所需安装包及各期刊LaTeX模板)】 https://www.bilibili.com/video/BV1GcG86METf/?【Latex:超详细新手安装latex:TexLive环境+VScode编辑器】 https://www.bilibili.com/video/BV1y
本文提供了Ubuntu系统安装及配置的完整指南:1)通过VMware虚拟机快速安装Ubuntu系统(推荐两个8分钟教程视频);2)使用鱼香ROS的一键安装方法配置ROS1开发环境;3)详细介绍了4种Windows与Ubuntu系统间互传文件的方法(参考CSDN技术博客)。这些资源涵盖了从系统搭建到开发环境配置的完整流程,特别适合机器人操作系统(ROS)开发者快速搭建开发环境。所有参考资料均附视频教

