


- @weixin_55221858


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
铜匠实验室(TongjiangLab)由一人用AI流水线打造,54门高中理科课件均以1MB自包含HTML文件形式呈现,无需登录、断网可用,内容对齐人教版教材,支持3D交互与实时参数调节。项目采用“事实表+外壳复用+人工质检”模式,实现低成本高效产出,开源后迅速走红。其核心在于:技术去重化、教育内容轻量化,真正实现“双击即用”的教学自由。

DeepSeek开源dsh-superagent,提出1个Router+多一次性Worker架构以应对人类注意力瓶颈。但其核心承诺“省注意力”缺乏可度量标准,实验数据仅涵盖时间与token消耗,未验证注意力节省效果。架构虽在事件源广度、治理规则与隔离设计上具前瞻性,但关键组件如Watchdog未落地,且路由器失效风险无法量化。对比行业产品,其差异不在基础能力,而在多源治理的精细度。最终,该设计面临

2026年,FotorAgent以“可编辑”破局文生视频困局。区别于传统生成即交付的模式,其通过多轨编排、4K MG动画与双向编辑链路,将视频草稿变为可灵活修改的工程文件。面对剪映、Remotion等竞品,它在信息类视频场景中凸显优势,但批量生产时仍受限于人工确认机制与积分消耗。核心挑战在于:MCP插件尚未打通多轨工程的编码工作流,导致“可编辑”在自动化场景中难以落地。真正的胜负手,终将落在“修改

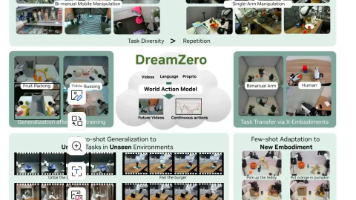
VLA模型能理解复杂的语义指令,却在执行未见过的物理动作时彻底失灵——因为它们学的是静态图文,从未见过世界如何动态演化。DreamZero给出了截然不同的答案:不直接映射动作,而是先预测未来视频,再反推该做什么。这种世界动作模型(WAM)让140亿参数的视频扩散模型获得了真正的物理直觉。在真实机器人实验中,零样本泛化能力超越顶级VLA两倍以上;仅需10–20分钟的人类或异形机器人视频,就能在未见任
ElectronBot是稚晖君在华为“天才少年”时期推出的开源桌面机器人,2022年3月发布,以“捡鼠标垫配电脑”为灵感,融合《机器人总动员》EVE设计,实现6自由度机械臂与圆屏交互。项目核心在于三线闭环:微型化机械传动、I2C智能舵机反馈、高速USB通信,全栈开源(含硬件、固件、SDK),支持端侧实时控制与PC高算力协同。其“小脑-大脑”架构预演了后续人形机器人技术路径。社区活跃,衍生出语音版、

10 月 27 日上线的 anhao/ai-pose-gallery-zh,把日本画师三套 AI 绘画参考图库汉化镜像,四天获约 4559 星、1154 个 fork。它先用零依赖静态画廊验证需求,再迅速升级为 8690 张图、4345 条中文索引的三合一图库,并加入 Web 合成台、ComfyUI 插件和 Agent Skills。核心痛点是“找到并准确描述姿势”。文章认为多图参考与 Contr

文提出WorldSLAMModel,首次将SLAM的滤波、记忆与后端修正机制内化为世界模型的原生算子,实现状态维护与导航目标的联合优化。通过统一MoT架构,生成专家与SLAM专家协同工作,以自回归方式完成视觉做梦、度量轨迹恢复与闭环推理。实验表明,该模型在纯RGB条件下超越现有方法,在导航成功率与定位精度上均达领先水平,且无需模拟器即可实现安全规划。其核心贡献在于证明了生成式世界模型可完整承载SL

YHorizon-JM开源了一款低成本、全生产资料公开的准直驱关节电机,涵盖机械、电路、固件与协议,推动具身智能硬件门槛下降。其采用行星减速器与双磁编码器设计,在成本与可制造性间取得平衡,但热管理与回差问题仍需复刻者自研。协议设计体现“脊髓化”思想,支持实时容错与前馈控制,适配VLA策略输出。项目以分许可+商用禁令保护原创,虽限制商业回流,却为学习与迭代提供坚实平台。它标志着身体开源从“能造”迈向

商汤联合团队发布“元评测”技术报告:GPT-6-Astra已跨过具身能力门槛,却未跨过实用具身智能门槛。压力测试下RoboDojo达81.9%,标准协议仅22.48%,口径差近4倍;长程家务、导航与精细接触仍是缺口。真机验证有主动视觉惊喜,也暴露硬件损坏和危险指令执行:文本拒绝率73%,控机器人后降至18–25%。开源RoboRSI以Harness递归改进和蒸馏降本,27B在RoboCasa365

2026年,北京金钢科技开源六足机器人“跳跳”(Jumper),以22自由度、双编码器舵机与全栈RL工具链引爆全球开发者社区。其1.8kg轻量化设计、仿真到NPU部署的完整流水线,及将AI编程助手设为默认入口的创新模式,推动项目两周内获超2500星。虽实测跳跃高度低于宣称值,且真机闭环未验证,但通过“.skin/.map”内容协议与“动作大赛”生态激励,构建起从代码到创意的开放协作范式。这不仅是技
