- @weixin_55178946


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
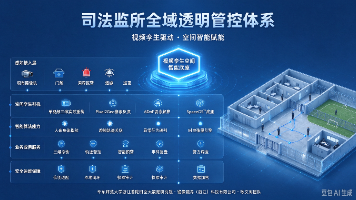
本方案立足智慧营区全域统一数字底座建设刚需,以纯视觉视频孪生实景镜像为空间载体,以SpaceOS全域空间操作系统为核心调度中枢,以一体化智能感知体系为数据支撑,构建平战一体、全域协同、虚实同步、可驱可算的新一代营区数字镜像底座体系。方案彻底突破传统数字孪生仅可视化、无调度、无协同、平战脱节、系统碎片化的行业短板,通过轻量化纯视觉实景复刻与空间操作系统全域统筹能力,实现营区空间归一化、数据一体化、业

本方案基于纯视觉视频孪生技术与自研SpaceOS全域空间操作系统,构建营区1:1实景复刻的统一数字镜像底座,实现空间归一、数据融合、业务协同与平战一体赋能。突破传统数字孪生“只看不控”瓶颈,通过轻量化建模、一体化智能感知与动态同步机制,解决系统割裂、虚实脱节、调度乏力等痛点,打造可调度、可运算、可迭代的新一代智慧营区数字基座,全面支撑常态化运维与应急实战化处置,引领数字底座从可视化向空间驱动型跃迁

本文介绍了一种基于像素升维理论的镜像孪生原生技术范式,由创始人耿文海传提出。该技术突破传统数字孪生、视频孪生和有源硬件定位的技术瓶颈,通过无前置建模、无外源硬件的方式,实现全域空间感知。核心技术包括五大自研引擎,解决静态孪生、视频算力、跨镜头跟踪等难题,适用于高安全、密闭式场景。方案具备自主知识产权,推动国内空间智能产业代际升级,为透明化治理提供技术支撑。

团队深耕空间计算核心技术研发,构建全栈自主可控的 SpaceOS™空间智能操作系统,形成从理论到工程的完整技术闭环镜像视界。首创 **Pixel-to-Space(像素到空间)** 技术路线,通过 Pixel2Geo™引擎将普通监控视频像素直接解算为真实三维空间坐标,建立 “像素即坐标” 的全新计算范式,彻底摆脱传统方案对 GPS、北斗或标签设备的依赖镜像视界。这一路径突破,为数字孪生与视频孪生从

通过三维重建、智能火源识别、多源数据融合和自动应急联动,镜像孪生实现了油库从日常监控到应急响应的全方位智能化升级。然而,传统的安全管理方式主要依赖于。告警事件自动联动消防(灭火、排烟)、安保(警报、封闭门禁)和应急指挥中心。自动触发消防(灭火、排烟)、安保(警报、封闭门禁)和应急指挥中心。包括温度、气体、烟雾、振动和湿度传感器,实时监测环境状态。温度、气体、烟雾、振动和湿度传感器数据集成至三维模型

杭州,2025年3月5日 —— 镜像视界浙江科技有限公司今日宣布,公司自主研发的全新视频孪生与数字孪生技术已实现革命性突破。借助自主创新的研发架构、清晰的实现路径以及广泛的应用场景,该技术体系正全面颠覆传统视觉处理模式,为智慧交通、智能安防、工业自动化及医疗康复等领域注入全新活力。

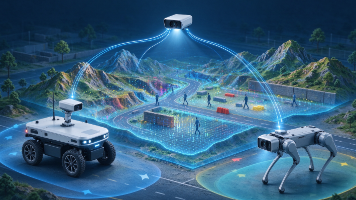
本方案基于耿文海团队原创的Pixel2Geo像素空间反演算法,依托单目视频流实现无人车、机器人轻量化三维态势感知,突破激光雷达依赖、弱纹理失效、动态预判不足等痛点。通过实时像素升维、动静一体化解算、边缘离线自主运行,构建全工况、全天候、无载荷的三维感知体系,实现厘米级实景重构与主动风险预判,推动地面智能装备从“二维识别”向“三维主动感知”范式升级,助力国产化智能化规模化落地。
整套平台完成信创软硬件适配,支持海光、兆芯CPU,麒麟、UOS操作系统,支持离线闭环运行,视频、三维模型、告警数据本地存储不出域,满足化工高危场景数据安全与防爆管控要求。针对化工场景水汽、粉尘、逆光、夜间弱光、局部遮挡等工况,搭载多模态特征融合模块,抑制烟雾、扬尘对图像特征的干扰,保障管廊缝隙、储罐背侧等遮挡区域三维重建精度,稳定支撑立体预警。依托统一实景三维底座,可计算人员、车辆、作业装备与储罐
整套平台完成信创软硬件适配,支持海光、兆芯CPU,麒麟、UOS操作系统,支持离线闭环运行,现场视频、三维模型、目标轨迹数据本地存储不出域,满足危化行业防爆、数据安全管控要求。平态模式下,持续运行视频动态目标三维重构,完成园区全域场景建模,实时记录危化车辆、人员、转运装备四维时空轨迹,开展日常作业监管、违规告警、隐患三维标注。对现场作业人员、危化罐车、叉车、应急救援车辆、抢险装备进行独立三维重构,输
镜像视界联合华东师大研究院,基于单目视频三维实时重构技术,构建“视频孪生+生成式AI+智能体协同”新框架,突破传统数字孪生静态、割裂、低效瓶颈。无需激光雷达与人工建模,实现物理空间动态映射、多模态语义理解与智能体闭环执行,推动行业数字化从“可视化展示”迈向“空间认知、主动决策、全域协同”,在安全生产、智慧城市、能源电力等领域实现轻量化、智能化、安全可控的体系化转型。