- @weixin_51554164


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
同一片昏暗的工件,量子效率高的相机能用更少的曝光时间拍出清晰的图像,而量子效率低的相机则需要延长曝光时间,而这又会引入更多的暗电流噪声。但这条链路并不完美。一台动态范围120dB的相机可能看起来很厉害,但如果它的信噪比不够高,在中等亮度区域的图像质量可能还不如一台动态范围只有70dB的相机。理解噪声的来源和信噪比的计算逻辑,才能在看相机参数表时,不被那些“千万像素”的数字迷惑,真正选出适合自己检测
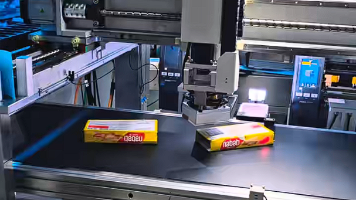
系统采用闭环控制机制,一旦检测异常,立即报警并自动调整贴标参数,如压力或速度。针对食品包装的多样化设计,如曲面罐头、异形容器或柔性薄膜,系统通过校正技术自动补偿位置误差,将贴标精度控制在±0.05mm以内,确保复杂图案如条形码或品牌标识完美呈现。计算完成后,视觉系统立即将数据传输至贴标设备,引导贴标头精确调整位置与角度,确保标签准确粘贴在预定位置。在食品贴标领域,MasterAlign视觉系统以视
在智能手机和平板电脑的生产线上,一块玻璃盖板从原料到成品需要经过数十道工序,其中丝印环节就像给玻璃“穿衣服,要把商标、图案精准地印在指定位置,误差不能超过头发丝的直径,又要确保油墨均匀不晕染。当微米级精度的误差控制成为常态,我们看到的不仅是技术的进步,更是机器视觉与人类智慧的完美协作,就像经验丰富的工匠与精准的量具结合,共同打磨出工业4.0时代的精密艺术品。而视觉引导系统能实时补偿0.1毫米级的形
因此,在精密检测的应用中,我们通常会看到较小的视野设置,以充分利用每个像素的精度,确保测量结果的准确性。高像素的相机提供了丰富的图像细节,合理的视野设置确保了每个像素的精度得到最大利用,而合适的光源则让物体的边缘更加分明,为精确测量提供了有力保障。初看起来,视野越大似乎能捕捉到更多信息,但实际上,视野的扩大往往伴随着每个像素代表实际尺寸的增加,这反而可能导致测量精度的下降。它不仅能够照亮被测物体,
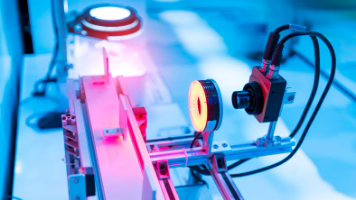
在工业自动化领域,机器视觉对位技术是实现精密制造的核心环节,其本质是通过光学成像与算法解析,精确计算目标物体的位置和姿态偏差,并引导执行机构完成校正。自对位模型通过机械定位确保目标物体位置固定,仅需在对象端(待调整物体)设置相机进行位置纠偏。多Mark模型:如八Mark映射(四相机方案),通过四个角点建立映射关系,支持>200mm大尺寸产品(如汽车仪表盘),精度±0.05mm。单目双Mark映射:
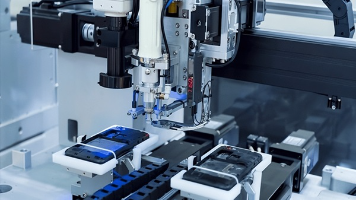
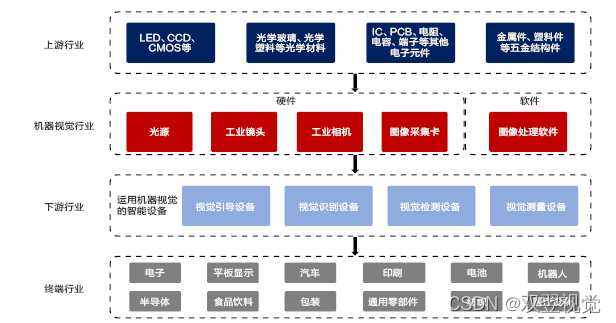
工业机器视觉收集的各种生产数据是智能化生产的基础,这些数据通过工业以太网等传至工业服务器,由MES/DCS软件系统进行数据处理分析,并与企业资源管理软件(如ERP)联动,提供最优化的生产方案或者定制化生产,柔性制造、智能智造才有可能。
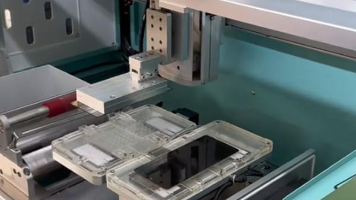
软对硬自动对位贴合机是精密制造领域实现软硬材料复合的关键设备,专为柔性薄膜、橡胶等软质材料与金属、玻璃、塑料等硬质基材的高精度贴合而设计。该设备广泛应用于手机盖板玻璃与OCA光学胶贴合、LCD/OLED偏光片组装、柔性电路板贴装等领域,相较传统机械定位设备,其亚微米级定位精度、全自动化流程及广材料兼容性(支持0.01-5mm厚度软质材料)显著提升生产效率与良率,单件贴合周期缩短至8-12秒,已成为
定位原理概述系统架构视觉定位系统采用打正向光方式,光源在机械手上方,CCD从上往下拍摄,进行图像分析定位。相机将计算出的像素坐标转换为机械手的物理坐标,视觉软件与机械手进行网口通讯,将视野内物料的物理坐标发送给机械手,机械手抓取物料放在指定工位。系统采用宫格标定,自定义行列数和间距及旋转角度,通过机械手发送的当前机械坐标,视觉软件自动计算出宫格机械坐标,视觉软件与机械手进行网口通讯,机械手吸取物料
随着社会发展,市场对激光打标机得需求提出了更高得要求,因此我们将视觉检测系统应用道了激光打标机上。使用双翌LaserKninghts视觉激光打标系统,运用了其核心功能即视觉定位功能,可实现只要在激光打标扫描振镜的加工范围内,便可自动识别产品特征实现精确打标。先对产品进行模板制定,确定产品得外形,在正常加工事对所需加工得产品进行拍照,并对计算机进行对比及位置定位,调整后即可对产品进行精确加工。所加工
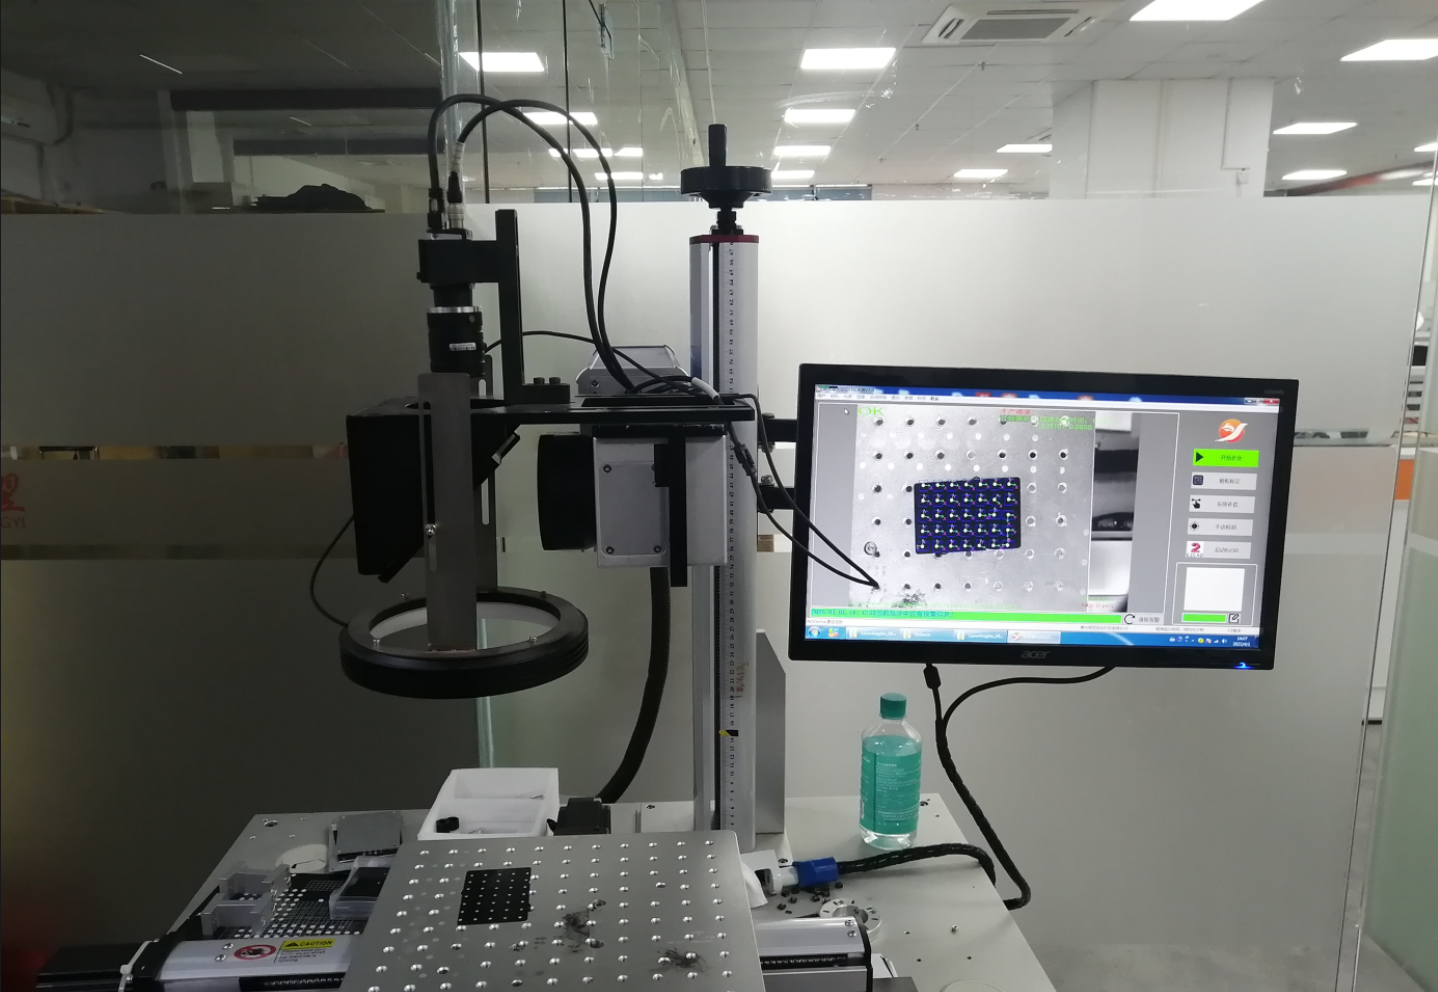
它不仅解决了高精度与高效率之间的矛盾,将打标精度提升至微米级别,同时支持±0.02mm的定位精度,极大地减少了因位置偏差导致的废品率,为企业节约了可观的生产成本;更重要的是,它赋予了生产线前所未有的柔性化生产能力,使得小批量、多品种的个性化定制成为可能,完美契合了当下市场对快速反应和个性化需求的追求。其中智能手表的后盖打标是生产中不可或缺的一环,传统的打标方式往往依赖模具和机械定位,不仅成本高昂、