


- @weixin_46039719


简介
微信公众号:荔枝科研社
擅长的技术栈
可提供的服务
科研代码复现
本文针对机械臂轨迹规划中运行时间优化问题,提出结合改进麻雀算法ISSA(引入混沌映射)与粒子群PSO的混合优化策略。通过3-5-3多项式插值构建关节空间轨迹模型,在笛卡尔空间中验证末端执行器运动连续性,并对比两种算法在收敛速度、寻优精度及轨迹平滑性上的表现。实验结果表明,混合算法较单一算法在时间优化效率上提升显著,关节运动曲线平滑无突变,验证了方法的有效性。
空中无人机(UAV)长期以来一直被用作移动网络中的网络处理器,但它们现在被用作移动边缘计算(MEC)中的移动服务器。由于它们的灵活性、可移植性、强大的视线通信联系以及低成本、可改变的使用,它们在研究和商业应用中变得更加流行。本项目研究了基于无人机的移动边缘计算网络,其中无人机(UAV)进行移动终端用户向其提供的计算。由于其灵活的部署、全面的控制和网络性能,UA V辅助无线通信受到了广泛的研究兴趣U
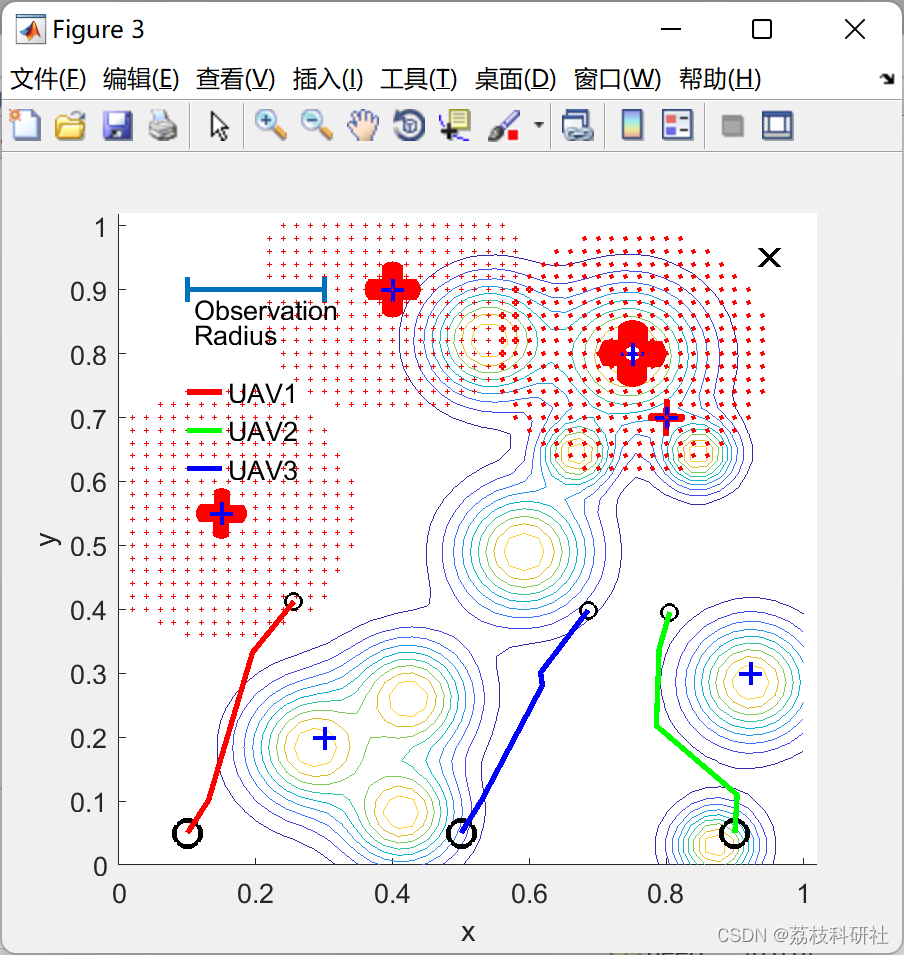
空中无人机(UAV)长期以来一直被用作移动网络中的网络处理器,但它们现在被用作移动边缘计算(MEC)中的移动服务器。由于它们的灵活性、可移植性、强大的视线通信联系以及低成本、可改变的使用,它们在研究和商业应用中变得更加流行。本项目研究了基于无人机的移动边缘计算网络,其中无人机(UAV)进行移动终端用户提供的计算。[1]邱铭. 基于微波供能的无人机移动边缘计算网络研究[D].广东工业大学,2020.

针对多关节机械臂系统存在的不确定性、外界干扰及传统控制方法易产生抖振等问题,本文复现了席雷平《基于非线性干扰观测器的机械臂自适应反演滑模控制》中的控制策略,提出一种融合非线性干扰观测器、自适应算法与反演滑模控制的复合控制方法,并通过Simulink仿真验证该策略的有效性。控制系统设计过程中,先利用非线性干扰观测器对系统可观测干扰进行实时观测,再通过自适应反演滑模控制器对未观测干扰进行补偿,确保闭环
摘要:多接入边缘计算(MEC)被认为是克服移动设备计算能力限制的有前途的解决方案。本文研究了一种基于非正交多址(NOMA)的节能无人机MEC框架,将多架无人机部署为边缘服务器,为地面用户提供计算辅助,并采用NOMA降低任务卸载能耗。由于参数的耦合,效用最小化是一个高度非凸的问题,因此,该问题被分解为两个更易于处理的子问题,即给定无人机轨迹的无线电和计算资源的最优分配,以及基于给定资源分配方案的轨迹

针对复杂三维环境下PUMA560机械臂避障路径规划中传统快速扩展随机树(RRT)算法生成路径折线化严重、关节运动突变明显的问题,本文构建了一套从路径规划到运动学控制的完整仿真框架,并开展了改进前后的对比研究。未改进版本以基础RRT算法为核心,通过随机采样与碰撞检测在含长方体障碍物的三维空间中搜索可行路径,但所得路径由大量离散折线构成,直接驱动机械臂时关节角速度与角加速度波动剧烈。
针对多关节工业机械臂轨迹规划中存在的运行效率不足、运动曲线平滑性较差、约束条件难以兼顾等问题,以 6 自由度关节机械臂为研究对象,提出一种融合 3-5-3 分段多项式插值与改进粒子群优化算法的时间最优轨迹规划方法。该方法以关节空间轨迹为研究载体,采用 3-5-3 多项式构建包含加速、匀速、减速完整运动阶段的初始轨迹,保证轨迹基础连续性与平滑特性;
针对 7 自由度连杆转动关节机械臂的动力学控制需求,本文采用改进 DH(MDH)参数法完成机器人运动学建模,精准配置连杆质量、质心位置与惯性张量等核心动力学参数;分别基于递归牛顿 - 欧拉算法与拉格朗日法实现机器人逆动力学求解,构建惯性矩阵、科氏力与离心力矩阵、重力项矩阵,按照标准机器人动力学方程完成关节力矩合成;设计四路结果对比验证方案,将自研算法与机器人工具箱递归牛顿 - 欧拉算法、标准动力学
包括位置 p、速度 v、姿态四元数 q、IMU零偏 ba,bg 及UWB基站坐标 mi(若未知)。
激光雷达和摄像头经常被用作同时定位和地图构建(SLAM)的传感器。然而,在能见度低(例如烟雾)或具有反光表面(例如镜子)的地方,这些传感器容易失效。另一方面,电磁波在波长增加时表现出更好的穿透性能,因此不受能见度降低的影响。因此,本文将超宽带(UWB)雷达作为现有传感器的替代方案。UWB通常被用于锚点标签SLAM系统。一个或多个锚点安装在环境中,标签附在机器人上。尽管这种方法在低能见度下表现良好,