- @weixin_42930866


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文详细介绍了Unitree G1机器人的开发环境搭建与开发流程。首先明确了Ubuntu 20.04的系统要求,并详细说明了网络配置步骤。随后分步讲解了unitree_sdk2的安装方法及例程编译过程,重点介绍了底层控制例程的运行操作和注意事项。最后提供了常见问题的排查方案,包括网络连接、SDK安装和例程运行等典型问题的解决方法。全文为开发者提供了从环境配置到实际运行的完整指导,帮助快速上手G1机

本文详细介绍了Unitree Go2机器狗SDK2的开发流程,包括Ubuntu环境配置、网络连接设置、SDK安装编译及例程运行方法。重点说明高层/底层控制例程的操作步骤,如low_level控制腿部运动和stand_example_go2实现站姿切换。同时总结了网络连接失败、编译报错、机器人无响应等常见问题的解决方案,并强调运行底层控制时必须关闭主运控服务的安全注意事项。该指南为开发者提供了完整的

摘要:Unitree G1机器人SLAM导航服务接口基于SDK2开发,提供建图、定位、导航功能,适用于教育科研场景。接口包含7个核心API(如建图、位姿导航)和多个ROS数据话题(如点云、位姿)。使用前需配置网络(NX开发板IP 192.168.123.164)并确保硬件状态正常。接口支持JSON格式交互,要求静态室内环境(<45m范围),禁止剧烈运动或APP与接口同时使用。开发者可通过订阅

本文详细介绍了基于Isaac Gym平台实现G1机器人强化学习控制的全流程。主要内容包括:硬件配置要求(需NVIDIA显卡支持CUDA)、环境搭建步骤(conda虚拟环境创建、PyTorch和Isaac Gym安装)、代码配置修改、模型训练与测试方法。文章提供了完整的命令行操作指南,并针对常见问题给出解决方案,帮助开发者快速实现G1机器人的RL控制算法开发。关键步骤涵盖训练可视化配置、中断续训方法
本文详细介绍了Unitree G1机器人的开发环境搭建与开发流程。首先明确了Ubuntu 20.04的系统要求,并详细说明了网络配置步骤。随后分步讲解了unitree_sdk2的安装方法及例程编译过程,重点介绍了底层控制例程的运行操作和注意事项。最后提供了常见问题的排查方案,包括网络连接、SDK安装和例程运行等典型问题的解决方法。全文为开发者提供了从环境配置到实际运行的完整指导,帮助快速上手G1机
对于机器人开发而言,ROS(机器人操作系统)是常用的开发平台,Livox官方提供了livox_ros_driver2驱动包,适用于ROS1(推荐使用Noetic版本)和ROS2(推荐使用Foxy或Humble版本),可快速将Mid-360雷达接入ROS系统,实现点云数据的发布与订阅,方便后续SLAM建图、自主导航等开发。点云数据输出:终端会持续输出每帧点云的详细信息,包括点云的X、Y、Z坐标(空间
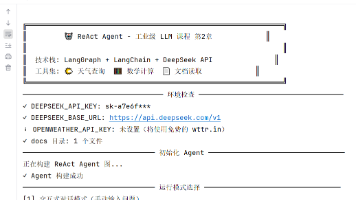
本文介绍了基于ReAct框架的多功能Agent开发实战项目,结合LangGraph、LangChain和DeepSeek API等技术栈。项目亮点包括:1)实现天气查询、数学计算和文档读取三大功能;2)采用"思考-行动-观察"的ReAct推理循环;3)提供完整的项目结构和工具封装方法。开发者通过2-3小时即可掌握Agent开发核心技能,包括LangGraph图构建、工具封装和A
本文详细介绍了如何将Hermes-Agent与本地Ollama大模型对接,实现完全离线运行。主要内容包括:安装Ollama并拉取模型(如Llama3)、配置Hermes对接Ollama(CLI或手动修改配置文件)、验证连接及进阶优化技巧(更换模型、限制内存占用等)。该方案解决了云端模型依赖API Key、隐私泄露等问题,适合企业内部等敏感场景使用。文末还提供了常见问题解决方案,帮助用户快速排查对接

Hermes默认只能在终端使用,局限性很大:必须登录服务器、打开终端才能操作。而部署成Telegram/Discord机器人后,你可以:手机/电脑随时随地聊天、调用工具(无需登录服务器)多设备同步对话历史(和Hermes终端对话同步)邀请好友一起使用(设置权限即可)结合定时任务,让Hermes定时推送消息到Telegram/DiscordHermes内置消息网关,部署过程非常简单,无需额外开发,一
Hermes-Agent 是NousResearch开源的轻量级、生产级AI智能体框架,支持终端对话、多平台消息网关、工具调用、定时任务、浏览器自动化、文件检索,代码结构极简、扩展性极强,非常适合学习Agent工作原理!本篇基于GitHub官方主分支源码整体架构分层核心入口与启动流程LLM对接、工具调用、记忆系统源码配置系统、命令行系统二次开发最佳实践建议,下期带来《Hermes自定义工具/插件开