- @weixin_42227738


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
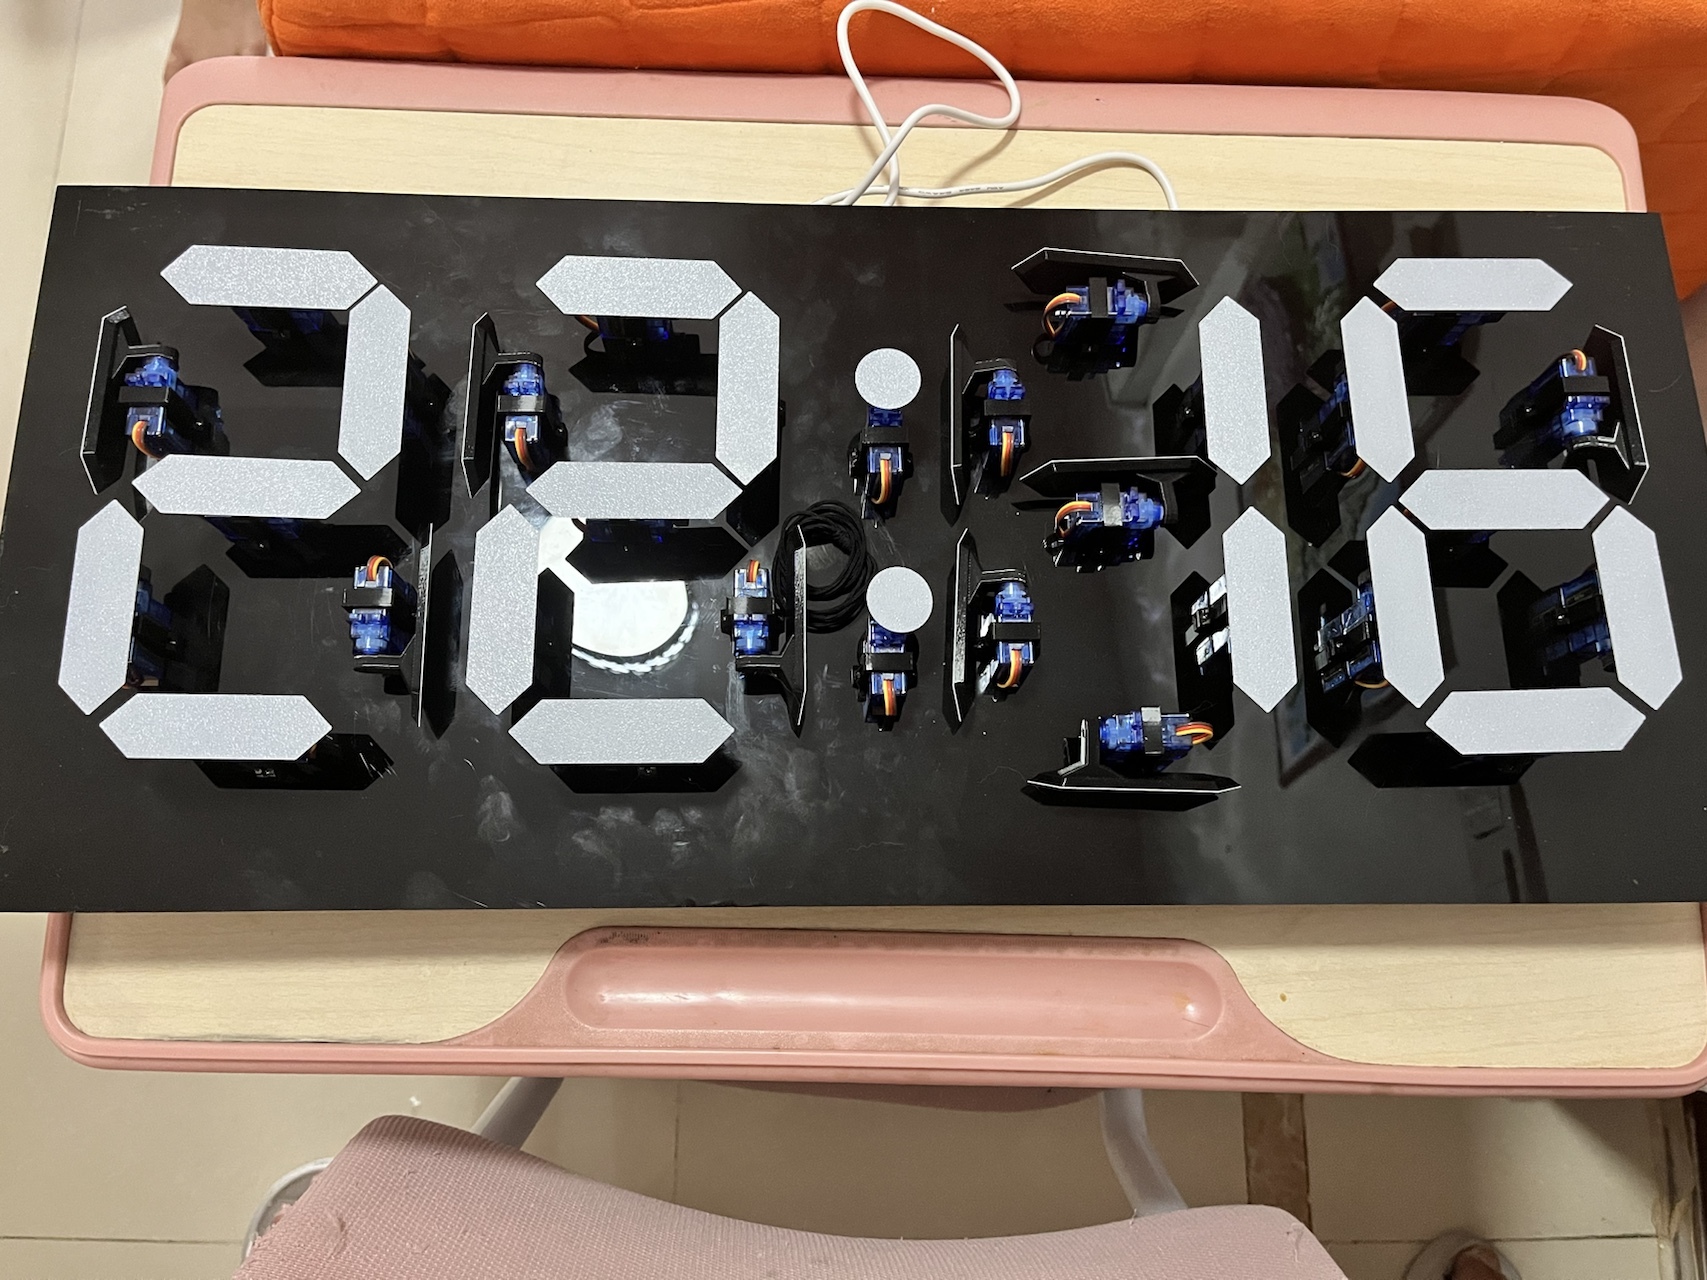
使用小智AI开源代码+温湿度传感器+舵机时钟,实现时间显示,人机交互,温湿度显示等功能。

本文介绍了自动驾驶传感器校准工具箱SensorsCalibration,这是一个开源项目,主要用于IMU、激光雷达、相机和雷达等传感器的校准。精确的传感器校准对后续的传感器融合、障碍物检测等任务至关重要。工具箱提供基于道路场景的校准工具,包括传感器间校准、传感器与车辆坐标系校准以及出厂校准等功能。项目采用Docker环境部署,支持多种校准场景,可显著提升自动驾驶系统的测量精度。该工具箱是自动驾驶领
本文介绍了在开发板上配置gpsd服务的完整流程。首先通过交叉编译生成gpsd工具链,然后为开发板配置静态IP地址以便远程连接。接着将编译好的gpsd文件部署到系统目录,设置可执行权限并配置systemd服务实现开机自启。最后通过cgps工具验证GPS模块(/dev/ttyACM0)的连接状态,成功获取位置信息。整个过程涵盖了网络配置、软件部署和服务管理等多个技术环节。
IMU标定是自动驾驶系统的关键环节,分为三类:实验室标定(高精度内参建模)、现场标定(安装补偿)和在线标定(实时误差校正)。实验室标定使用精密设备进行六面测试、温箱分析和Allan方差评估;现场标定通过车辆静态/动态测试快速校准;在线标定则利用多传感器融合实时调整。三类标定形成闭环:实验室提供基准,现场完成适配,在线持续优化。未来趋势是融合AI辅助和免标定设计,确保IMU在全生命周期内的可靠性。
NXP Debian Linux系统刷写与编译指南 本文介绍了在NXP i.MX8MP EVK开发板上安装和编译Debian Linux系统的完整流程。主要内容包括: 系统简介:NXP Debian Linux SDK结合了开源Debian组件和NXP专有硬件驱动,提供图形、多媒体、AI等加速功能。 快速安装: 使用flex-installer工具创建启动SD卡 通过debian-post-ins
本文介绍如何使用标题器件实现舵机机械时钟的教程。