- @u011376987


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
3GPP TS 23.256 技术规范,主要定义了3GPP系统对无人机(UAV)的连接性、身份识别、跟踪及A2X(Aircraft-to-Everything)服务的支持。

3GPP TS 23.256 技术规范,主要定义了3GPP系统对无人机(UAV)的连接性、身份识别、跟踪及A2X(Aircraft-to-Everything)服务的支持。
广播远程识别码(BRID)消息的内容根据区域BRID规定(例如,ASTM F3411.19 [13]或ASD-STAN prEN 4709-002 P1 [14]的消息集)定义,并可根据区域合规文件的方法选择性地定义。无人机UE发送到A2X应用服务器的广播远程识别码(该服务器的A2X服务类型设置为广播远程识别码)作为A2X消息,通过MBS会话使用6.2.2.2.2条款中描述的机制和程序路由到无人机
本文是3GPP TR 22.829 V17.1.0技术报告,专注于无人机(UAV)在3GPP系统中的增强支持。文章提出了多个无人机应用场景,分析了相应的能力要求,并建议了新的服务级别要求和关键性能指标(KPIs)。文章最后总结了无人机通信服务的潜在要求,并建议3GPP制定相关服务规范,以更好地支持无人机生态系统的发展。
对于无人机与无人机控制器之间的远程命令和控制(C2)通信,端到端C2通信路径中的延迟要求至关重要,例如远程控制服务的50毫秒延迟要求。[P.R.5.9-001] 3GPP系统应能够提供一种方法,以最小化由于数据网络原因导致的从无人机到无人机控制器(例如UTM)的服务体验下降。[P.R.5.9-002] 5G系统应使移动网络运营商能够了解用于与3GPP系统外部的应用服务器通信的无人机的端到端延迟。文
本文是3GPP TR 22.829 V17.1.0技术报告,专注于无人机(UAV)在3GPP系统中的增强支持。文章提出了多个无人机应用场景,分析了相应的能力要求,并建议了新的服务级别要求和关键性能指标(KPIs)。文章最后总结了无人机通信服务的潜在要求,并建议3GPP制定相关服务规范,以更好地支持无人机生态系统的发展。
3GPP TS 23.256 技术规范,主要定义了3GPP系统对无人机(UAV)的连接性、身份识别、跟踪及A2X(Aircraft-to-Everything)服务的支持。这份技术规范全面涵盖了3GPP系统对无人机支持的各个方面,从架构模型、功能实体定义到具体的高层功能描述和流程,为无人机在3GPP系统中的安全、高效运行提供了技术基础和实现指导。
DeepSeek通过创新架构实现大模型部署成本大幅度降低,目前很多公司纷纷开展大模型的本地化部署,针对不同行业的需求,大家会采用模型知识库和模型微调的方式增强模型的专用能力增强。实际应用中常采用混合方案:用微调塑造基础能力,叠加知识库补充动态信息。:外部知识存储与检索系统。:模型参数的定向优化。
3GPP NR Positioning 5G定位标准:3GPP TS 38.305 V18【NR 定位】3GPP NR Positioning 5G定位标准解读(一)-CSDN博客【NR 定位】3GPP NR Positioning 5G定位标准解读(二)-CSDN博客【NR 定位】3GPP NR Positioning 5G定位标准解读(三)-CSDN博客【NR 定位】3GPP NR Posit
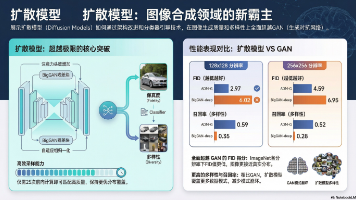
摘要: OpenAI 2021年的研究《Diffusion Models Beat GANs on Image Synthesis》彻底改变了图像生成领域的格局。通过优化模型架构(如引入多头注意力机制和BigGAN残差块)及提出革命性的"分类器引导"技术,该研究首次在ImageNet上使扩散模型在128x128至512x分辨率下超越当时最强的BigGAN-deep。分类器引导技