


- @qq_57856181


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本项目设计并实现了一款基于 STM32 与 OpenMV 视觉模块的智能垃圾回收机器人:三路灰度传感器实现自主循迹,OpenMV 摄像头实时识别可回收、厨余、其他三类垃圾,三自由度机械臂完成抓取与分类归位投放,红外传感器实现到位停车与防误抓。系统完成了 "巡航 — 识别 — 抓取 — 分类投放" 的完整作业闭环,结构清晰、成本可控、参数全可调,可作为课程设计、毕业设计及智能车类竞赛的参考方案。

本项目设计并实现了一款基于 STM32 与 OpenMV 视觉模块的智能垃圾回收机器人:三路灰度传感器实现自主循迹,OpenMV 摄像头实时识别可回收、厨余、其他三类垃圾,三自由度机械臂完成抓取与分类归位投放,红外传感器实现到位停车与防误抓。系统完成了 "巡航 — 识别 — 抓取 — 分类投放" 的完整作业闭环,结构清晰、成本可控、参数全可调,可作为课程设计、毕业设计及智能车类竞赛的参考方案。
基于机器视觉的智能水果分类系统采用OpenMV摄像头和STM32单片机为核心,配合传送带和舵机装置实现自动化分拣。系统通过视觉识别技术实时分类传送带上的水果,支持一键标定和远程蓝牙控制功能,具有智能化程度高、操作便捷等特点。项目提供完整的硬件定制方案和技术支持,适用于水果分拣、物流等多个领域的智能化升级需求。

该项目设计了一款基于STM32与OpenMV的机器视觉乒乓球回收机器人,具备目标识别追踪与自动化回收功能。系统通过前置摄像头识别乒乓球,控制小车追踪目标并利用滚轮回收。创新性附加功能包括蓝牙远程控制、红外避障、LCD实时显示及图传模块等。项目提供完整资料代码,支持实物定制和方案咨询,并可扩展机械臂等附加功能,适用于电子产品开发教学与实践应用。(126字)
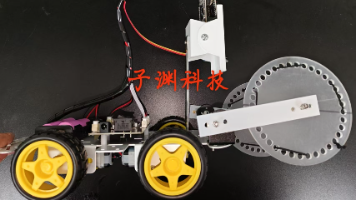
摘要:本项目开发了一款基于STM32和OpenMV的智能送货小车,具备二维码识别、自动循迹运输、定点配送和自动返回功能。系统由STM32主控、OpenMV视觉识别、灰度循迹、电机驱动等模块组成,支持PID控制优化行驶稳定性。核心功能包括二维码区域识别配送和自动返航,并可通过红外避障、蓝牙遥控、WiFi图传等模块扩展功能。该设计适合作为毕业设计、课程项目或机器人竞赛方案,具有学习嵌入式系统、机器视觉

本文介绍了一款基于STM32与OpenMV的视觉多功能采摘搬运四轮机器人系统。该系统集成了目标识别、视觉追踪、机械臂抓取和自动运输等功能,采用模块化设计,包含主控单元、视觉模块、运动底盘和执行机构等核心组件。机器人支持多目标颜色与物体识别、自动追踪定位、抓取放置等基础功能,并可通过蓝牙控制、红外避障、图像传输等扩展功能增强实用性。项目具有嵌入式与机器视觉深度融合、扩展性强等特点,适用于课程设计、毕

本文介绍了一款基于STM32和OpenMV的智能视觉收集机器人项目。该系统集成了视觉识别、自动追踪、机械抓取和智能避障等功能,可应用于网球收集、果实采摘等多种场景。项目采用STM32主控和OpenMV视觉模块,支持蓝牙无线控制、实时图传和多传感器避障等扩展功能。具有硬件稳定、代码开源、适配性强等特点,适合高校毕设、科创竞赛及实物开发。该项目融合嵌入式开发与机器视觉技术,功能完善且拓展性强,是学习实
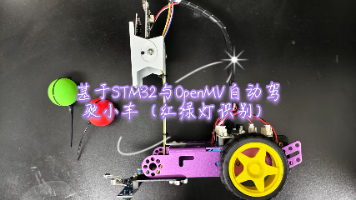
【摘要】基于STM32的智能自动驾驶小车系统集成了OpenMV视觉识别、灰度巡线及红外避障三大核心功能。系统通过灰度传感器实现PID巡线控制,结合OpenMV完成红绿灯识别(红灯停/绿灯行),并配备红外避障保障行驶安全。项目提供完整开发资料(原理图、源码、视频),支持功能扩展(蓝牙遥控、LCD显示等),适用于课程设计、竞赛及毕业设计。具备模块化设计特点,可提供实物定制与长期技术支持,是学习嵌入式开
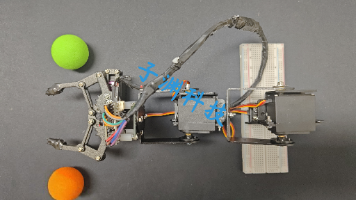
本项目结合STM32单片机与OpenMV摄像头,设计了一款四自由度的视觉分拣机械臂。该系统利用机器视觉技术自动识别不同颜色的物体,并通过机械臂进行精准抓取与分类,能将不同物品放置到指定位置。该系统适用于自动化生产线、物流分拣、智能仓储等领域,具有高效、精准和智能化的优势。本项目将STM32单片机与OpenMV机器视觉技术结合,设计了一款高效、智能的四自由度视觉分拣机械臂。无论是在生产线自动化还是智
该项目设计了一款基于STM32与OpenMV的机器视觉乒乓球回收机器人,具备目标识别追踪与自动化回收功能。系统通过前置摄像头识别乒乓球,控制小车追踪目标并利用滚轮回收。创新性附加功能包括蓝牙远程控制、红外避障、LCD实时显示及图传模块等。项目提供完整资料代码,支持实物定制和方案咨询,并可扩展机械臂等附加功能,适用于电子产品开发教学与实践应用。(126字)