


- @qq_57755091


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
《WinDbg实战:快速定位Windows程序死锁问题》摘要 本文提供了一套完整的WinDbg排查程序死锁问题的实战指南。主要内容包括:通过任务管理器生成dump文件;正确安装WinDbg并配置符号路径;使用!analyze-v等关键命令分析线程堆栈;重点检查UI线程和关键段(CriticalSection);提供常用命令速查表和完整排查流程图。文章特别针对QT程序给出调试建议,强调符号配置的重要
本文全面介绍了C++中的哈希表核心知识,重点分析了unordered_map和unordered_set的实现原理与使用方法。内容涵盖哈希函数设计、冲突解决策略(链地址法、开放寻址法)、性能优化技巧(负载因子调整、扩容机制)等关键技术点,并针对算法面试常见问题(如两数之和、LRU缓存)提供代码示例。文章还总结了哈希表在实际应用中的多种场景(数据库索引、缓存系统等),最后给出了循序渐进的学习路线和常
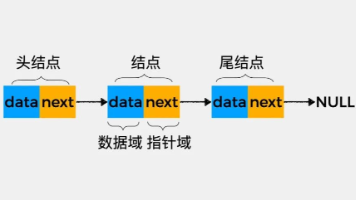
本文系统介绍了链表这一基础数据结构,重点分析了C++中链表的实现与应用。内容涵盖:1)链表与数组的核心对比;2)单向、双向和循环链表的实现方式;3)链表的基本操作(插入、删除、反转等)及时间复杂度分析;4)常见错误与优化技巧;5)面试高频考点和实际应用场景(如LRU缓存)。文章强调指针操作顺序、内存管理和边界条件等关键点,并提供了学习路线和推荐资源。链表作为算法面试的核心考点,需要结合实践才能真正
Dynamic A*(D*D算法是一种增量式的路径搜索算法,适用于动态环境中的路径规划。它的设计允许在路径中断或环境变化时快速重新规划路径。D算法从目标点开始搜索,通过将目标点置于开启列表中来进行反向搜索,直到找到当前机器人的位置。该算法能够有效处理动态障碍物的出现,比如塌方或交通堵塞等情况,同时也可以在静态环境中使用,类似于Dijkstra算法和A*算法的结合。DLiteD* Lite是基于D算
Apollo自动驾驶系统的Planning模块采用三层结构(Scenario-Stage-Task)实现路径规划。通过状态机动态切换驾驶场景(如车道保持、路口通行等),每个场景包含多个阶段和具体任务(路径决策、速度优化等)。模块采用.proto配置文件管理逻辑,具有高度模块化和可扩展性。建议新手从理解基本概念、场景切换机制入手,通过修改配置文件和阅读代码逐步掌握该模块。该设计保证了规划过程的实时性
本文介绍了一种无需复杂配置的ClaudeCode使用方法。只需在用户目录下创建.claude/settings.json文件,配置第三方网关地址(如火山方舟)和API Key,即可跳过官方强制登录流程。该方法简单快捷,1分钟完成设置,无需安装插件或进行其他额外配置。文件中已包含完整的JSON配置模板,用户只需替换自己的API Key即可立即使用。
本文介绍了一种无需复杂配置的ClaudeCode使用方法。只需在用户目录下创建.claude/settings.json文件,配置第三方网关地址(如火山方舟)和API Key,即可跳过官方强制登录流程。该方法简单快捷,1分钟完成设置,无需安装插件或进行其他额外配置。文件中已包含完整的JSON配置模板,用户只需替换自己的API Key即可立即使用。
本文介绍了一种无需复杂配置的ClaudeCode使用方法。只需在用户目录下创建.claude/settings.json文件,配置第三方网关地址(如火山方舟)和API Key,即可跳过官方强制登录流程。该方法简单快捷,1分钟完成设置,无需安装插件或进行其他额外配置。文件中已包含完整的JSON配置模板,用户只需替换自己的API Key即可立即使用。
本文介绍了10种将C++时间复杂度从O(n)优化到O(1)的核心技巧,包括使用哈希表、缓存计算、预计算、SOA数据结构等。通过真实代码案例和性能对比,展示了这些优化方法如何显著提升程序性能,如在百万级数据处理中实现100倍以上的速度提升。文章还提供了优化策略选择指南和优化前的黄金法则,强调要基于实际性能分析进行针对性优化,在提升效率的同时保持代码可读性。
SOLID是面向对象编程的五大设计原则,由Robert C. Martin提出,包含:单一职责(一个类专注一个功能)、开闭原则(扩展而非修改)、里氏替换(子类可替代父类)、接口隔离(避免冗余接口依赖)和依赖倒置(依赖抽象)。这些原则使代码更清晰、易维护和扩展,降低复杂度与错误率。SOLID首字母组合既代表五项原则,也寓意构建"坚固"的软件系统。