- @qq_57128262


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
polarplot 函数用于绘制极坐标图,基本调用格式为 polarplot(theta,r) ,其中 theta 是极角(弧度), r 是极径。其最基本的调用格式为 plot(x,y) ,其中 x 和 y 是长度相同的向量。plot3 函数用于绘制三维空间中的折线图,调用格式为 plot3(x,y,z) ,其中 x 、 y 、 z 是长度相同的向量。上述代码在 x 、 y 范围为[-2, 2],
5. 建立一个模拟的系统状态变量,表示灯的状态(可以用 0 和 1 分别表示关闭和开启)。- 定义 PID 控制器参数:比例系数(Kp)、积分系数(Ki)、微分系数(Kd)。6. 定义一个目标状态值,根据当前状态与目标状态的差值作为 PID 控制器的输入。% 初始灯的状态为关闭(0)- 根据控制量决定灯的开关状态,并更新系统状态。% 根据控制信号决定灯的状态。8. 根据控制量决定灯的开关状态。-
灰箱模型(Grey-Box Model)是指在建模过程中,我们对系统的内部结构有一定的了解,但信息不完全充分。这种模型结合了白箱模型(系统内部结构完全已知)和黑箱模型(系统内部结构完全未知)的特点。在MATLAB中,灰箱模型的估计通常涉及到系统的物理规律,并通过实验数据来估计模型中的未知参数。,用于创建和估计非线性灰箱模型的参数。:使用估计出的模型对数据进行仿真,并通过比较仿真结果和实际数据来验证

未来,我们应进一步探索这一技术组合的潜力,加强技术创新和用户培训,推动数据可视化技术在更多领域的深入应用,为数据驱动决策提供更有力的支持。传统的数据可视化方法往往需要专业的编程技能和复杂的工具,限制了其在更广泛人群中的应用。在数据可视化场景中,DeepSeek可以分析现有代码的结构,根据用户的需求对图表数据和样式进行修改,生成符合要求的可执行代码。例如,要求DeepSeek将图表中的数据更改为特定

随着技术发展,Python 数据可视化将在数据探索、商业智能、科学研究等领域发挥越来越重要的作用,未来有望出现更多创新功能和库,进一步提升可视化的效率与效果。摘要: 本文全面介绍 Python 数据可视化领域,从常用库如 Matplotlib、Seaborn 等基础绘图实践,到 Bokeh、Plotly 构建交互式可视化大屏,深入探讨原理、技巧与应用场景,为数据分析师、Python 开发者提供详实
聚类算法是无监督学习的重要组成部分,K-Means 算法是一种常用的聚类算法,它将数据分为 K 个簇,使得簇内的数据点相似度较高,簇间的数据点相似度较低。反向传播算法是神经网络训练的核心算法,它通过计算误差的梯度,并将梯度反向传播到网络的各个层,来更新网络的参数,以最小化损失函数。生成器用于生成新的数据样本,判别器用于判断生成的样本是真实的还是伪造的。在机器学习中,R 语言也提供了许多强大的包,如
另一方面,尽管国资央企在推动人工智能发展方面取得了一定进展,如智能算力供给能力提升、数据集建设稳步推进等,但在数据要素开发利用、将AI技术深度融入生产模式以及发挥引领产业发展作用等方面,仍存在提升空间。通过深入分析AI的发展趋势、对工业生产要素的影响,以及国资央企在其中的使命与现状,我们明确了AI赋能工业的落地策略和应用场景。同时,政府应加强政策支持,营造良好的产业发展环境,促进产学研合作,推动A
DeepSeek作为先进的大模型代表,凭借其强大的语言理解与推理能力,与网络爬虫技术深度融合,催生出了更高效、智能的爬虫解决方案,其中Crawl4AI框架便是这一融合趋势下的典型产物。通过对Crawl4AI的异步操作、动态内容处理、智能数据提取等关键技术的剖析,以及在化学生物医药行业案例中的应用展示,揭示了该技术在提升爬虫效率、应对复杂网页结构和满足特定领域数据需求方面的显著优势,为相关领域的研究

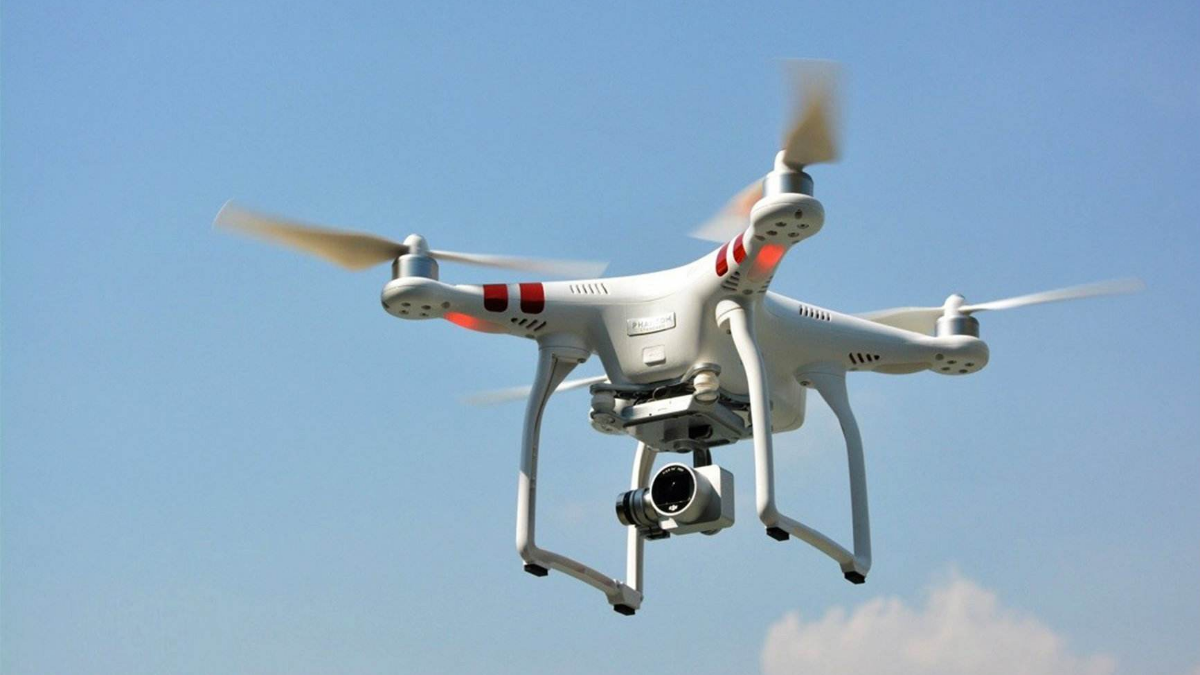
通过优化无人机的机身、机翼、螺旋桨等部件设计,以及在飞行控制中合理应用空气动力学原理,可显著提高无人机的升力效率、降低阻力、优化推进系统性能和飞行稳定性,从而提升无人机的整体效率。例如,当无人机出现俯仰姿态偏差时,通过调整前后螺旋桨转速差,产生俯仰力矩,使无人机恢复水平姿态,确保飞行稳定与高效。升力大小与机翼面积、气流速度、空气密度及机翼迎角等因素相关,可由公式L = \frac{1}{2}ρV²
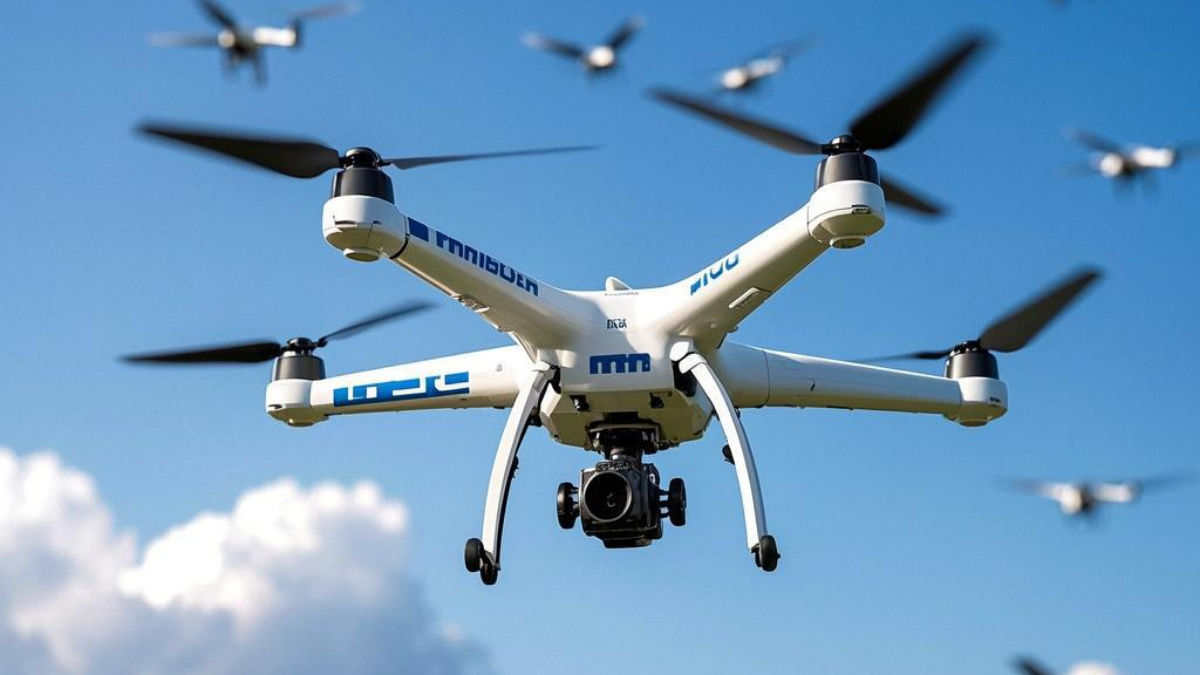
5. 设计控制器,通常可以使用 PID 控制器或者更复杂的控制算法,根据当前状态与目标悬停状态的误差计算控制输入。- 假设无人机是一个简单的质点模型,具有三维位置(x、y、z)和三维速度(vx、vy、vz)。- 其中ax 、 ay 、 az是加速度,可以由控制器计算得到, dt是时间步长。- PID 控制器的输出是加速度,即ax 、 ay 、 az。% 计算控制输出(加速度)