


- @qq_46009436


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
随着电子商务的迅猛发展,冷链物流在生鲜食品、医药等对温度敏感商品领域的重要性日益凸显。选择合适的冷链物流供应商成为电商平台提升运营效率、保证产品质量的关键。然而,传统决策方法难以有效应对供应商选择中的复杂性与不确定性。本文提出基于云模型与多属性双向边界逼近法(MABAC)的决策框架,通过综合多维评价因素,在不确定环境下实现冷链物流供应商的科学评价与选择。以永辉生鲜选择冷链物流供应商为案例,验证了该
港口作为水陆物流转运枢纽与区域用能负荷集聚中心,兼具物流运输调度与多类型能源供给消耗双重属性,船舶岸电、场内货运车辆、港口生产设备形成高度耦合的能流 - 物流负荷,传统仅聚焦电力系统的港口能源调度方案割裂物流作业时序与能源供需关联,易出现可再生能源消纳不足、外购电网用电成本偏高、氢能储运设备利用率偏低等问题。
随着无人机技术的广泛应用,其计算卸载问题成为提升系统性能的关键。本文基于Stackelberg博弈理论,研究无人机边缘计算中的计算卸载策略。通过构建领导者(边缘服务器)与跟随者(无人机)的博弈模型,优化计算资源分配和卸载决策,实现系统效率与能耗的平衡。理论分析与仿真结果表明,该方法能有效降低无人机计算负担,提高任务完成效率。
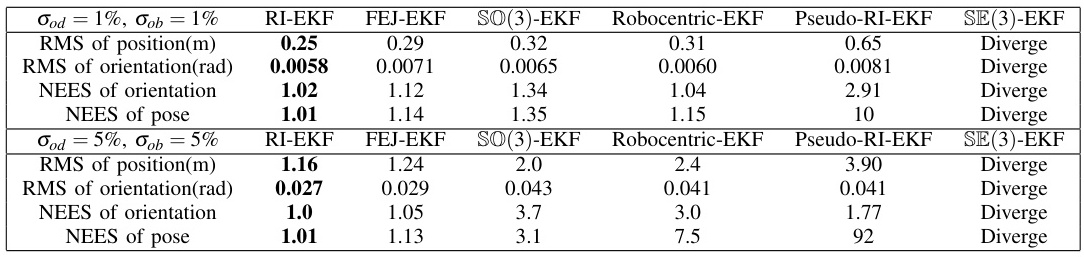
摘要——本文探讨了基于不变扩展卡尔曼滤波器(RI-EKF)的同时定位与地图构建(SLAM)算法的收敛性和一致性特性。证明了该算法的基本收敛性质,这些证明不需要在运动和观测模型的雅可比矩阵处于地面真实值时进行限制性假设。同时指出,与仅在确定性刚体变换下不变的基于SO(3)的EKF SLAM算法(SO(3)-EKF)相比,RI-EKF的输出在任意随机刚体变换下均保持不变。还讨论了这些不变性质对估计器一
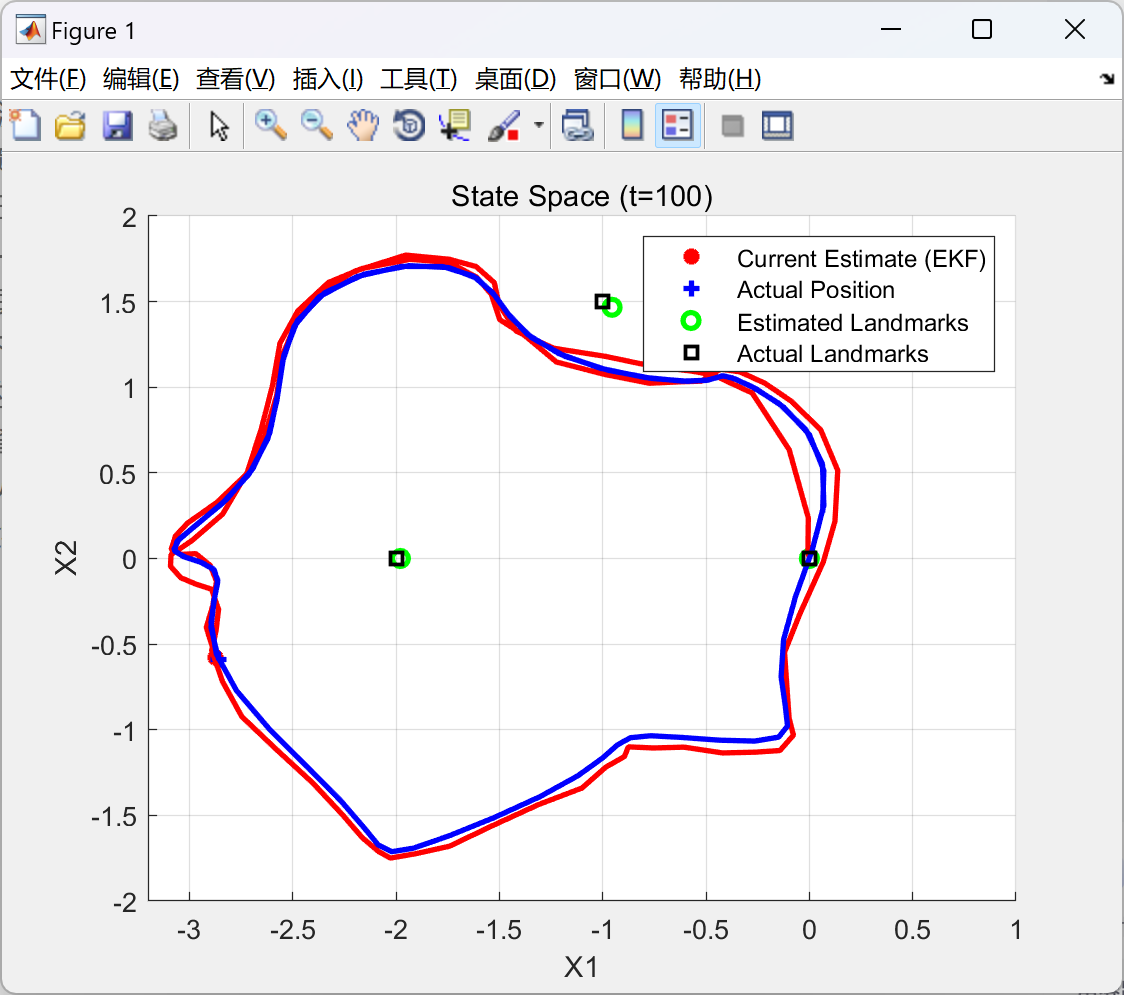
摘要——本文将涵盖无人机同步定位与地图构建(SLAM)的主题。为此,我们使用了扩展卡尔曼滤波器(EKF),结合了超宽带传感器(UWB)和惯性测量单元(IMU)的测量数据。此外,还采用了一种有趣的方法,通过最小二乘法(Least Squares, LS)来确定系统的初始状态估计。最终,通过仿真和实际结果验证了扩展卡尔曼滤波器和最小二乘法初始化的有效性。关键词——SLAM,扩展卡尔曼滤波器,无人机,超
然而,在能见度低(例如烟雾)或具有反光表面(例如镜子)的地方,这些传感器容易失效。另一方面,电磁波在波长增加时表现出更好的穿透性能,因此不受能见度降低的影响。进行了实验,并展示了提出的基于UWB雷达的SLAM能够在室内环境内映射自然点地标,并改善机器人定位。目前,在SLAM中最常见的外部感知传感器是光学测距与成像(LiDAR)和光学相机系统。因此,探索新的感知技术以克服现有方法的局限性是很有意义的

摘要——本文将涵盖无人机同步定位与地图构建(SLAM)的主题。为此,我们使用了扩展卡尔曼滤波器(EKF),结合了超宽带传感器(UWB)和惯性测量单元(IMU)的测量数据。此外,还采用了一种有趣的方法,通过最小二乘法(Least Squares, LS)来确定系统的初始状态估计。最终,通过仿真和实际结果验证了扩展卡尔曼滤波器和最小二乘法初始化的有效性。关键词——SLAM,扩展卡尔曼滤波器,无人机,超
然而,据我们所知,目前很少有现有的工作探讨了如何智能设计移动边缘计算网络中无人机的飞行轨迹,以服务于大量设备,尤其是考虑到设备的动态移动性和无人机与设备之间的动态关联。因此,无人机辅助边缘计算网络是一个自然的选择和有前景的范式,在其中如何优化无人机的飞行路径以满足大量设备的通信和计算需求成为一个重要且具有挑战性的问题。由于其灵活的部署、全面的控制和网络性能,UA V辅助无线通信受到了广泛的研究兴趣
本篇报告全面说明了 KF,EKF,IEKF 算法的基本原理;构建推导出四轮前驱自主移动机器人的运动学模型和观测模型;

在本文中,我们研究了基于不变扩展卡尔曼滤波器(RI-EKF)的同时定位和地图构建(SLAM)算法的收敛性和一致性。证明了该算法的基本收敛性。这些证明不需要限制性假设,即运动和观测模型的雅可比矩阵需要在地面真实值上进行评估。还表明,与基于SO(3)的EKF SLAM算法(SO(3)-EKF)相比,RI-EKF的输出在任何随机刚体变换下都是不变的,而后者仅在确定性刚体变换下不变。还讨论了这些不变性性质
