

写文章


- @qq_41102371


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
如何学习、上手点云算法(一):点云基础
点云算法的学习基础,入门方法,相关领域,资源,开源库,算法等的介绍;以Open3D和PCL等为基础工具的点云处理代码讲解、实现;
点云配准9:Colored-ICP的Open3D实现
Open3D Colored-ICP算法进行点云配准
cmake+pybind11打包c++库成python wheel安装包
有时候我们需要用c++代码,供python调用,本文提供将c++库封装成python接口的方法,并将库打包成可通过pip安装的wheel安装包

能访问github网页但git clone不下来
通过自己的方式已经能够访问Google和github(这得自己解决),但是git clone的时候还是不行
jsoncpp+cmake使用
jsoncpp编译及其使用
linux自动挂载并添加用户权限
linux挂载文件后,没有文件权限,使用uid和gid指定所需的所有者和所属组

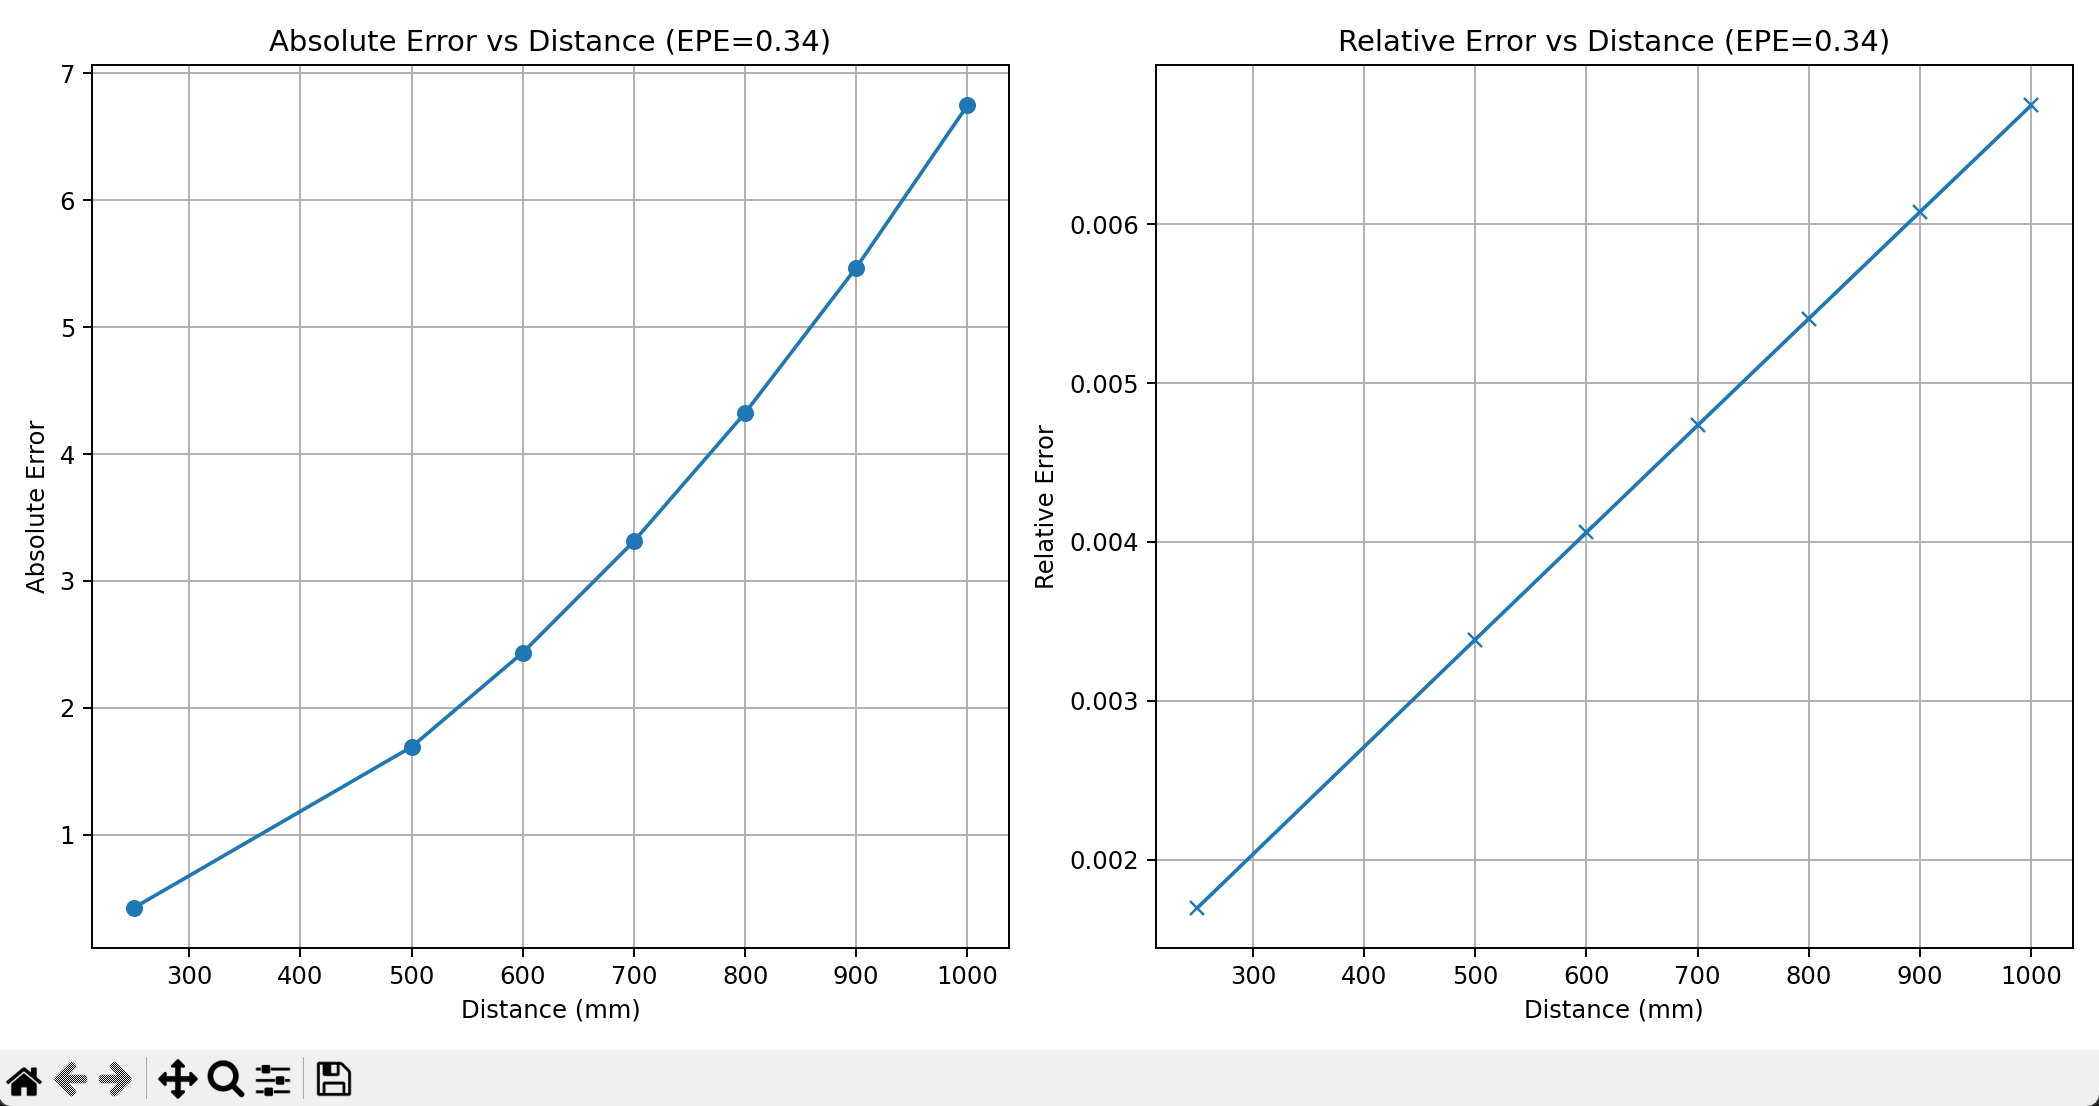
average per-pixel disparity error: EPE及不同距离值下的误差曲线
介绍epe的概念,作用;由epe推导出的不同距离下的物理误差曲线**一句话简单理解:epe是用于深度估计、以像素为单位的误差度量方式**
Eigen计算三维向量的夹角以及空间变换矩阵
使用Eigen计算两个向量之间的刚体变换;当两个向量是点云平面法向量时,也就知道了这两个平面点云之间的刚体变换
四元数、罗德里格斯公式、欧拉角、旋转矩阵推导和资料
四元数、罗德里格斯公式、欧拉角、旋转矩阵推导和资料