


- @m0_74045201


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
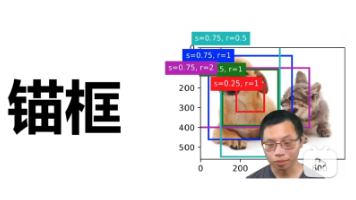
本文系统介绍了目标检测中的锚框技术及其实现方法。主要内容包括:锚框概念、关键技术环节:-锚框生成、计算类别标签和偏移量- 非极大值抑制、 代码实现详细解析了PyTorch下的锚框生成、IoU计算、标签分配等核心算法,包括multibox_prior、box_iou等关键函数
目标检测算法发展综述:从R-CNN到Transformer 目标检测技术历经传统方法和深度学习两个阶段,目前主流算法分为三类:双阶段、单阶段和Transformer系列。双阶段算法以R-CNN家族为代表,通过区域生成和分类精修实现高精度检测,如Faster R-CNN和Mask R-CNN(加入RoIAlign和实例分割)。单阶段算法如YOLO系列和SSD采用端到端方式实现实时检测,YOLO最新版
转置卷积不是卷积的逆运算,而是一种通过学习参数实现上采样的卷积操作。它通过将输入元素扩散到更大的空间并进行重叠累加,实现从低分辨率特征图恢复高分辨率特征图。

本文系统介绍了目标检测中的锚框技术及其实现方法。主要内容包括:锚框概念、关键技术环节:-锚框生成、计算类别标签和偏移量- 非极大值抑制、 代码实现详细解析了PyTorch下的锚框生成、IoU计算、标签分配等核心算法,包括multibox_prior、box_iou等关键函数
目标检测算法发展综述:从R-CNN到Transformer 目标检测技术历经传统方法和深度学习两个阶段,目前主流算法分为三类:双阶段、单阶段和Transformer系列。双阶段算法以R-CNN家族为代表,通过区域生成和分类精修实现高精度检测,如Faster R-CNN和Mask R-CNN(加入RoIAlign和实例分割)。单阶段算法如YOLO系列和SSD采用端到端方式实现实时检测,YOLO最新版
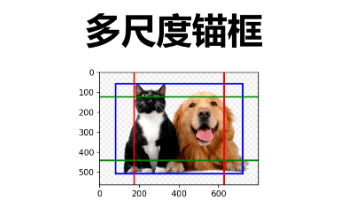
在,我们以输入图像的每个像素为中心,生成了多个锚框,每个锚框代表一个样本。然而,若为每个像素都生成锚框,最终可能会得到太多需要计算的锚框。比如,可以在输入图像中均匀采样一小部分像素,并以它们为中心生成锚框。此外,在不同尺度下,我们可以生成不同数量和不同大小的锚框。比起较大的目标,较小的目标在图像上出现的可能性更多样。例如,1×1、1×2和2×2的目标可以分别以4、2、1种可能的方式出现在2×2图像
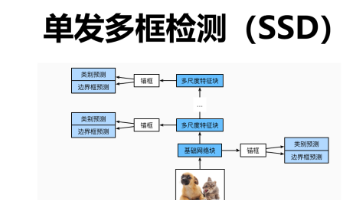
本文详细介绍了SSD(Single Shot MultiBox Detector)目标检测模型的实现过程。首先阐述了SSD的核心思想:利用卷积神经网络中不同尺度的特征图,在一次前向传播中同时完成目标分类和边界框回归。然后重点讲解了特征图到锚框类别和偏移量的转换逻辑,包括形状转换步骤和输出形状。接着给出了完整的TinySSD模型代码实现,包括基础预测层、特征抽取模块和多尺度输出拼接等关键组件。最后介
要使用自定义LLM模型,需要实现类(或实现一些简单接口)——负责将文本传递给模型并返回新生成的标记。
本文介绍了目标检测的核心概念与实现方法。首先阐述了目标检测与图像分类的区别,重点讲解了边界框、IoU、NMS等关键概念。然后详细介绍了COCO数据集的特点和评价指标。通过代码示例展示了边界框的表示转换和可视化方法。最后以香蕉检测数据集为例,演示了目标检测数据的加载和处理流程,包括边界框归一化、批量组织等关键技术。文章强调目标检测数据集规模较小但标注成本高的特点,并提供了完整的代码实现路径,为读者理
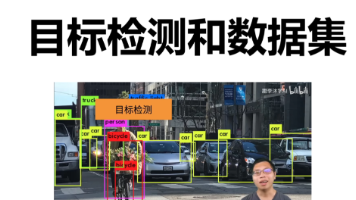
本文介绍了目标检测的核心概念与实现方法。首先阐述了目标检测与图像分类的区别,重点讲解了边界框、IoU、NMS等关键概念。然后详细介绍了COCO数据集的特点和评价指标。通过代码示例展示了边界框的表示转换和可视化方法。最后以香蕉检测数据集为例,演示了目标检测数据的加载和处理流程,包括边界框归一化、批量组织等关键技术。文章强调目标检测数据集规模较小但标注成本高的特点,并提供了完整的代码实现路径,为读者理