- @m0_73553411


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
构建哈夫曼struct node {int w;char index;node* lchild,* rchild;node(int w, char index = '\0', node* l = nullptr, node* r = nullptr) :w(w), index(index), lchild(l), rchild(r) {}};struct cmp {bool operator()(

就是成本F由两个要素确定,一个是实际位置的成本G,由其自身固定的地理位置决定,另一个是启发值H,由下一个位置与目标位置的相对距离决定,然后在循环中,是要找下一个成本最小的F。只考虑G成本不考虑启发值的A*就是朴素的dij。堆优化dij可以认为是一个A*算法。H为启发值,由启发性公式决定,,体现了当前的步数成本。
存储图,就是要存储图的所有点的信息以及所有边的信息在邻接矩阵中,矩阵行列代表边的起点终点,元素代表边的权重在邻接表中,点数组存储第一条边的指针,编号,边里存储下一条边的指针、编号,以及边自身的信息。

左旋就意味着原来的根节点成为新的根节点的左儿子(新的根节点是原来根节点的右儿子,原来的根节点比新的根节点小),新的根节点必须舍掉原来的左儿子(比新的根节点小,比原来的根节点大)而使其变成原来的根节点,同时新的根节点是原来根节点的右儿子,意味着原来根节点必须舍弃原来的右儿子,而使其变成新的根节点舍弃的左儿子(比新的根节点小(在新树的左侧),同时比原来的根节点大(在左侧的右侧))右旋:指将根节点的左侧
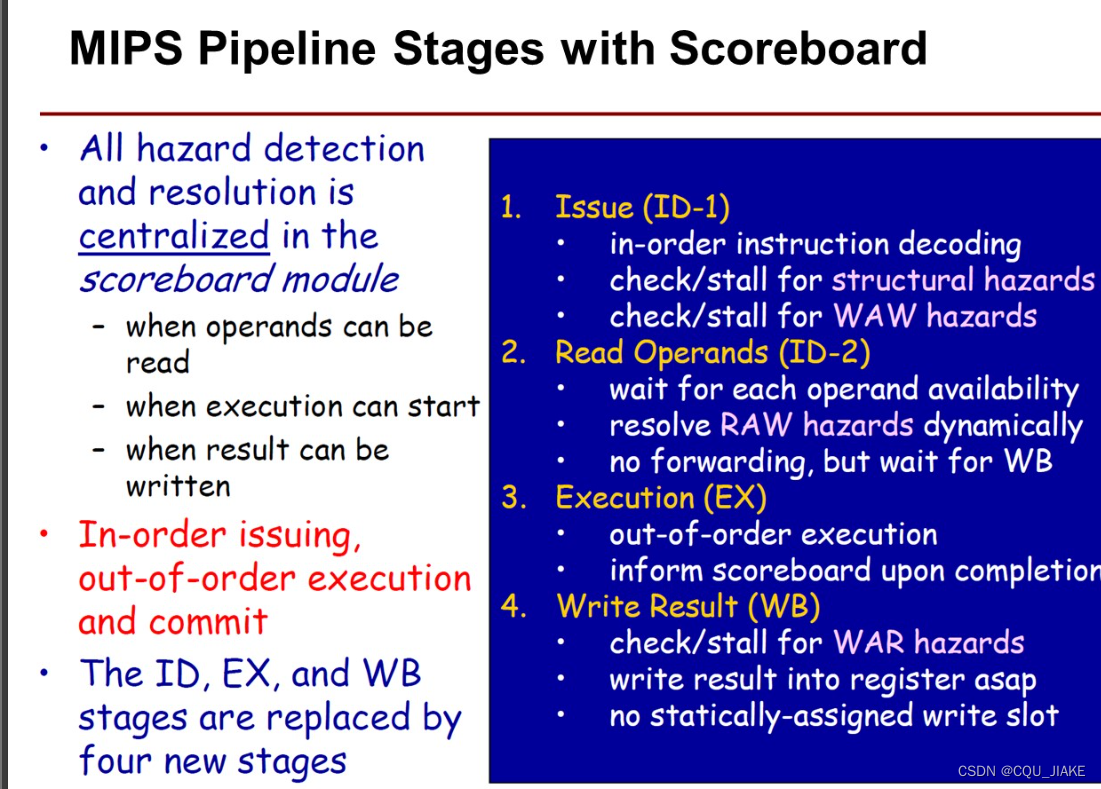
百万条的执行时间是10^6*CPI*时钟周期=10^6*CPI/主频,那么MIPS=1/百万条执行时间=主频/(CPI*10^6)单条指令的执行时间是CPI*时钟周期=CPI/主频,那么一秒内执行的指令数量是1/单条指令执行时间,即主频/CPI,取决于两个主要的,一个是电压,一个是开关频率,开关频率就是时钟频率的函数,不大于时钟频率,开关频率越大,那么越耗能。时钟周期是时间,给定时间里,时钟周期越
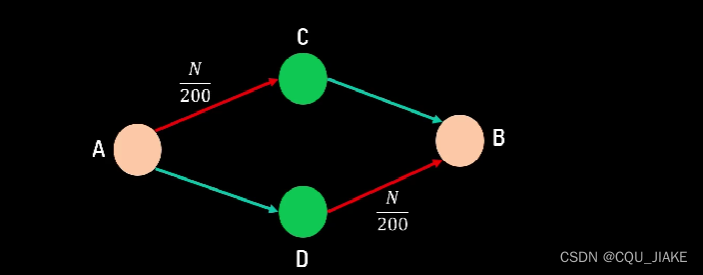
红色的是普通道路,车越多通行时间越长假定条件是均衡状态就是两条路的通行时间相同纳什均衡并不一定是全局最优纳什均衡的关键就是单个个体做出改变时,只会使自己的利益受到损失,而不会使其他人发生改变在达到纳什平衡时,是每个个体都遵循使自己利益最大化的方式。
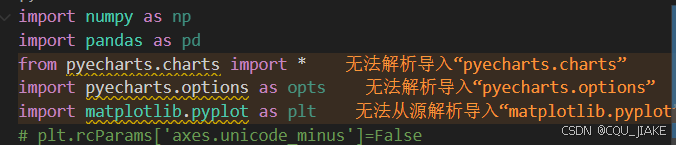
首先在vscode上是需要的,Pycharm的终端也是,不过Pycharm已经把导包这种做了更方便的处理,所以转到VSCode上后容易被遗漏先运行如下python代码,查找当前vscode检测到的解释器路径,如果发现有虚拟venv的就继续下一步另:这一步可以导入sys包是因为这个sys是py解释器自带的,不需要任何第三方库运行Activate脚本,发现出现如下信息。
红色的是普通道路,车越多通行时间越长假定条件是均衡状态就是两条路的通行时间相同纳什均衡并不一定是全局最优纳什均衡的关键就是单个个体做出改变时,只会使自己的利益受到损失,而不会使其他人发生改变在达到纳什平衡时,是每个个体都遵循使自己利益最大化的方式。
首先在vscode上是需要的,Pycharm的终端也是,不过Pycharm已经把导包这种做了更方便的处理,所以转到VSCode上后容易被遗漏先运行如下python代码,查找当前vscode检测到的解释器路径,如果发现有虚拟venv的就继续下一步另:这一步可以导入sys包是因为这个sys是py解释器自带的,不需要任何第三方库运行Activate脚本,发现出现如下信息。
(在乱序执行过程中,记分牌规定每一条配置路线都只能同时存在一条指令),即图中所列的“ Limited waiting space at functional units ”,如果后续相同类型的指令没法发射,那么更后面的也许可以立马执行的指令也会被阻塞到,这对性能有很大的影响。第一个周期,记分牌是空的,功能部件也都是空闲的,度过发射阶段,,在周期结束是更新记分牌。指令寄存器只有一个,所以发射阶段因为