- @m0_58857684


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
覆盖率可以定义为监控区域总面积中所有传感器节点覆盖的比例[28]。在当前无线传感器网络(WSN)覆盖场景中,最常见且理想的感知模型是二元感知模型[27]。的感知概率为0,因为它位于传感器的检测区域之外。表示监控区域内的传感器节点,所有节点具有相同的感知半径。此外,多个节点可以覆盖监控区域内的同一目标点。无线传感器网络的监控区域被划分为二维矩形区域。位于传感器的检测区域内,其感知概率为1。代表平面区

5.点击下一步后,自定义路径。2、下载完成后双击安装。

方法2:如果文件中没有表格就非常简单,直接Ctrl+A全选整个文档,然后在表格边框里面选择“无框线”OK,如果有表格的话,就从横线的下行开始向上随意选取一部分,同样在表格边框中选择“无框线”即可。方法1、选中前后行ctrl+X剪切掉。

为了进一步提高差分进化(DE)最具竞争力的变体之一L-SHADE的性能,研究中提出了一种新的自适应L-SHADE算法AL-SHADE。对L-SHADE进行了两个主要部分的修改。一部分,在突变过程中添加了一种新的突变策略,以提高开发能力,充分利用种群信息。另一部分,提出了一种带有突变策略自适应方案的选择策略,以调整开发和探索。

该算法于2025年3月最新发表在中科院1区SCI期刊 Computer Methods in Applied Mechanics and Engineering。

提出了一种受混沌动力学启发的新颖的基于种群的元启发式算法,称为混沌进化优化(CEO)。CEO的主要灵感来自二维离散忆阻映射的混沌进化过程。通过利用忆阻映射的超混沌特性,对CEO算法进行数学建模,引入进化过程的随机搜索方向。该算法于2025年3月最新发表在。(if=5.3)

(1)PID控制简介PID控制是一种经典的控制算法,广泛应用于各种工业控制系统中。它通过比例(Proportional)、积分(Integral)、微分(Derivative)三个环节来调节控制量,以达到控制目标。以下是PID控制的基本原理和实现方式:比例§:比例控制是最基本的控制方式,其控制量与偏差成正比。比例系数越大,系统响应越快,但过大的比例系数会导致系统超调和振荡。积分(I):积分控制用于

受到凤头豪猪(CP)各种防御行为的启发,用于精确优化各种优化问题,特别是那些具有大规模攻击的问题。从最不具攻击性到最具攻击性,冠豪猪使用四种不同的保护机制:视觉、声音、气味和物理攻击。第一和第二种防御技术(视觉和声音)反映了CPO的探索行为,而第三和第四种防御策略(气味和物理攻击)反映了CPO的剥削行为。所提出的算法提出了一种称为循环种群减少技术的新策略,以模拟并非所有CP都激活其防御机制,而只激
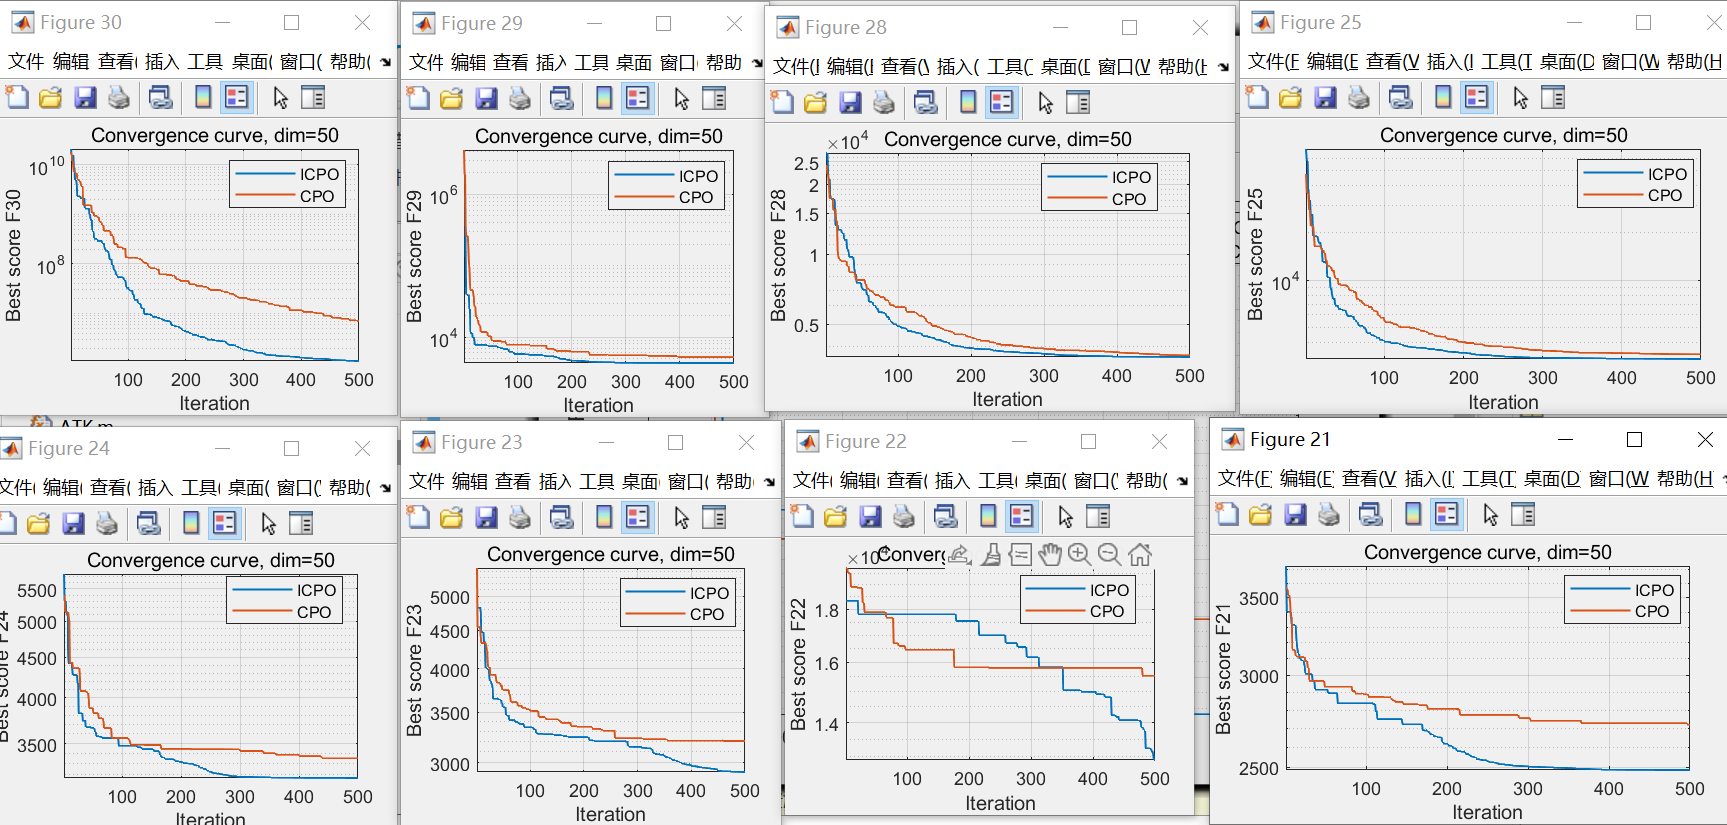
本文介绍一种新的全局优化算法——小龙虾优化算法Crayfish optimization algorithm(COA),模拟了小龙虾的避暑行为、竞争行为和觅食行为。该成果于2023年9月最新发表在Artifcial Intelligence Review。COA的灵感来自小龙虾的避暑、竞争、觅食行为。觅食阶段和竞争阶段是COA的开发阶段,避暑阶段是COA的探索阶段。

PyCharm是一种Python IDE(Integrated Development Environment,集成开发环境),带有一整套可以帮助用户在使用Python语言开发时提高其效率的工具,比如调试、语法高亮、项目管理、代码跳转、智能提示、自动完成、单元测试、版本控制。此外,该IDE提供了一些高级功能,以用于支持Django框架下的专业Web开发专业版 - PyCharm Professio