- @m0_58502269


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
文件(用 Visual Studio),VS 会自动检测并提示安装缺失的组件(比如 “Universal Windows Platform 开发工具”),按照提示点击「安装」5.点击播放按钮就有有全息面板的视野了(如果想更换面板的颜色,需要在「项目」窗口中,右键空白处 → 选。,命名为 “PanelMat”,选中这个材质,在「检查器」的「shader」中,选。(MRTK 专用全息材质)调整「

unity中点击构建与运行生成.sln文件,通过VS打开,找到Unicersal Windows的项目右键。创建APP,打开HoloLens2 Windows界面,安装进去。
1.在 Unity 中,右键点击 “Assets” 文件夹,选择 “Create” -> “C# Script” 来创建一个新的 C# 脚本命名为 “ArmController”。4.在 Unity 编辑器中,选中挂载脚本的机械臂根节点,在 “Inspector” 面板中设置脚本组件的各个公共变量。挂载到机械臂的根节点 GameObject 上(即拖到整个机械臂模型的最上层父节点)。5.点击 Un

3.分别用全局函数和成员函数判断两个立方体是否相等。(bool可以作为函数的类型,返回值为1或者0)1.设计立方体的类(Cube)2.求出立方体的面积和体积。
ROS里的虚拟机械臂可以实现和真实机械臂的位置同步,真实机械臂如何动,ROS里的虚拟机械臂就如何动。

【代码】python 小游戏。
【代码】python 小游戏。
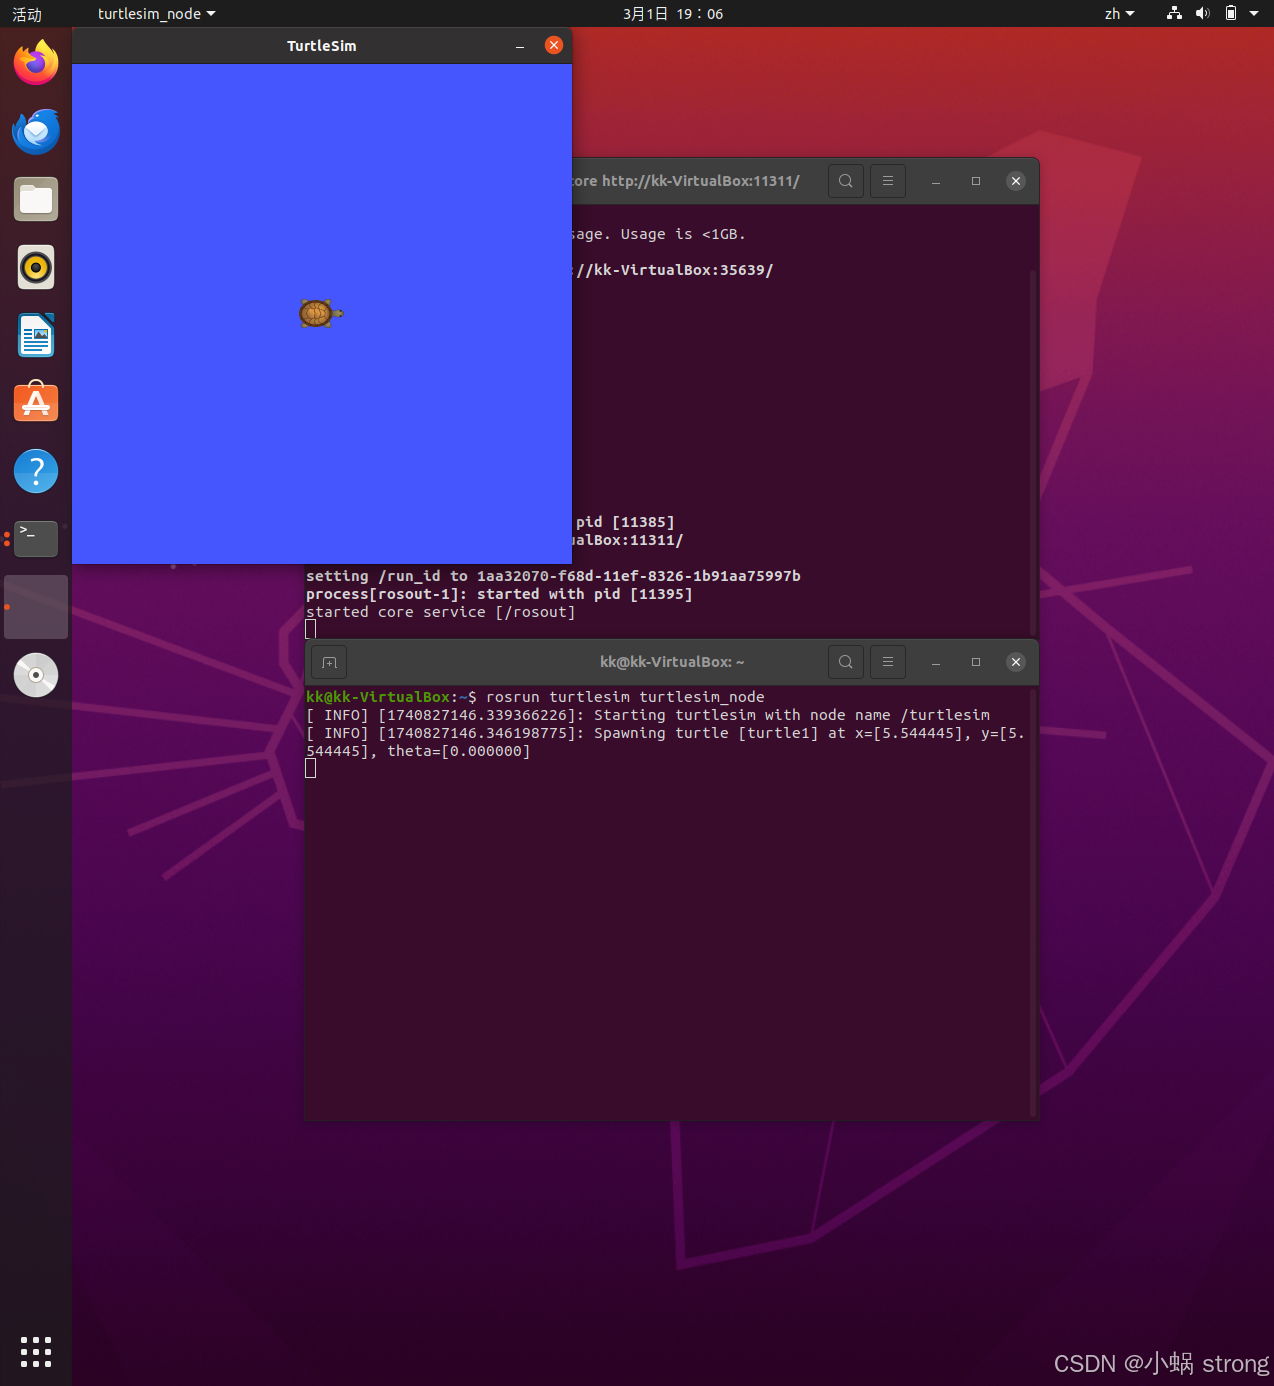
在ubantu系统上ctr+alt+T打开一个终端,输入。出现小乌龟就证明安装成功。再打开另一个终端,输入。