


- @lovely_yoshino


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
Robot Lab是基于NVIDIA Isaac Lab开发的机器人强化学习扩展库,专注于足式机器人运动控制。该库采用多层继承架构设计,从基础环境配置到具体机器人实现形成完整继承链。核心基类LocomotionVelocityRoughEnvCfg包含8个关键配置模块:场景、观测、动作、命令、奖励、终止条件、域随机化和课程学习。这种设计实现了90%以上的代码复用率,支持Unitree等十余款机器人

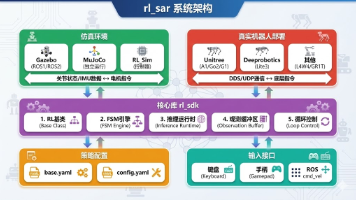
rl_sar是一个开源的强化学习框架,专门用于四足、轮足和人形机器人的仿真验证与实物部署。该框架采用分层设计,包含仿真/实机层、核心库层(rl_sdk)、策略配置层和输入接口层,实现了从训练到部署的完整流程。核心模块rl_sdk定义了机器人的状态和控制命令数据结构,采用模板方法设计模式实现强化学习控制器的通用功能。框架支持PyTorch和ONNX格式的模型推理,通过统一的接口简化了不同仿真环境与真
文章摘要 宇树科技开源了UnifoLM-WMA-0框架,这是一个创新的世界模型-行动架构,专为机器人学习设计。该框架采用双模式运行机制:既能作为仿真引擎预测环境变化生成训练数据,又能作为策略增强模块优化决策性能。其核心是基于扩散模型和Transformer的架构,融合了时空注意力机制,在Z1机械臂等多个平台上表现优异。技术亮点包括世界模型骨干网络、动作预测头和状态预测头的紧密耦合,以及创新的条件生

HIL-SERL是一种融合人类干预的机器人强化学习框架,通过人类演示、奖励分类器和在线干预提升训练效率与安全性。其核心流程包括:1)采集人类演示数据并训练奖励分类器;2)采用分布式SAC架构进行在线训练;3)支持人工实时干预保障硬件安全。工程实现上,通过环境配置、工作空间边界设定、数据预处理等步骤确保系统可靠性,并利用Gym Wrapper机制实现观测、动作、奖励的灵活扩展。该框架在复杂操作任务中
近日,银河通用机器人携手清华大学发布的OpenWBT(Open Whole-Body Teleoperation)系统,基于其最新的R²S²(Real-world-Ready Skill Space)技术框架,彻底解决了这一问题。正如论文中所描述的,人类拥有巨大的三维工作空间,能够与不同高度和距离的物体进行交互。分离训练虽然保证了各个原子技能的稳定性,但无法支撑真正的全身控制,因为这需要技能间的协

想象一下,如果机器人能像人类一样弯腰搬箱子、踢足球,甚至跳一支优雅的华尔兹,这将意味着什么?斯坦福大学吴佳俊教授团队最新研发的TWIST系统(Teleoperated Whole-Body Imitation System,远程操作全身模仿系统)正在将这一科幻场景变为现实!过去的人形机器人系统大多局限于单独的行走或手臂操作任务,难以实现协调的全身动作。

嵌入式开发板是一种专门设计用于嵌入式系统开发的硬件平台,它集成了微处理器、内存、存储、输入输出接口等核心组件于单块印刷电路板上。与传统的PC不同,嵌入式开发板具有体积小、功耗低、成本适中、可定制性强等特点,是快速原型开发和产品验证的理想选择。

目前智能AGV机器人主要使用三大类电池:铅酸蓄电池、镍氢电池和锂电池。其中锂电池又可分为钢壳圆柱锂电池、磷酸铁锂电池、普通锂电池和高性能聚合物锂电池。表1:主要机器人电池类型对比电池类型能量密度循环寿命安全性成本环保性大电流放电能力铅酸蓄电池低中等高低差中镍氢电池中高高中好中钢壳圆柱锂电池高中中中高好高磷酸铁锂电池中高高很高中高好很高高性能聚合物锂电池很高中中高好很高由于环保要求提高和大倍率放电需

近年来,具身智能正悄然成为科技领域的新风口。从最初试探性的机器人走路跌跌撞撞,到如今能在春晚舞台上翩翩起舞、在高速奔跑中展现灵敏反应,机器人运动控制技术正以前所未有的速度进步。构建一个具备类人认知与运动能力的AGI机器人,不仅是许多科研工作者的梦想,更是工业界迈向智能制造的重要突破。随着量产流程不断成熟以及硬件成本的持续降低(价格已降至万元级别左右),机器人从实验室逐渐走向实际应用的舞台。本文基于
之前时间同步也写过一篇文章介绍。在最近的学习中发现一些额外需要阐述学习的内容,这里就再次写一些之前没写到的内容。
