- @hongkeaimotek


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
ROSBAG能回放,却难以做到看得清、对得齐、可分析?本文分享ADTF与ROS2协同的数据闭环方案,通过组件化适配将“采集—回放—分析”打造成可复用链路,在保留ROS2生态灵活性的同时,提升数据链路的稳定性与工程可控性!

如何做到零硬件损耗、缩短40%迁移周期?本文介绍一个高可靠验证底座的关键,告诉你从“炸机”到长效沉淀可以怎么走,让团队少熬夜的工具思路!
自动驾驶实车采集面临多相机时序偏差,如何实现GMSL2相机纳秒级同步? 康谋依托MDILink硬件同步 + ROS2分布式架构完整方案,从图像采集、硬件纳秒打戳、时间同步、ROS2节点处理到实车持续落盘,标准化链路一站式完成多目相机同步数据采集与感知算法闭环验证。

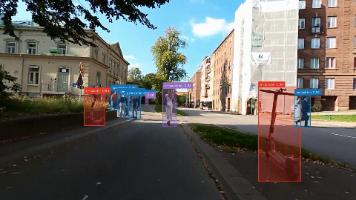
城市道路图像采集,如何既满足隐私合规,又不毁掉 AI 训练数据?人工打码慢、黑框遮挡毁场景,合规与数据价值难两全。本文用真实案例,拆解一种精准匿名化方案
您的ADAS HiL测试还在“烧钱买低效”吗?传统方案年耗超3000万,CG仿真域差距高达20–50%。3DGS神经仿真方案将域差距降至<5%,场景生成提速百倍!对中型智驾仿真测试团队,年省2441万,1.1个月回本,3年ROI达3390%,本文帮您理清工程价值与经济账!
恶劣工况下的ADAS数据采集是提升算法泛化能力和边缘案例覆盖的关键。然而如何保障采集可靠性与数据质量?下文从硬件支撑、数据同步与采集等方面为您详细阐述
仿真测试还是“研发工具”?2026年起它已是决定车型能否上市的法律证据。本文系统梳理国内外法规框架、技术落地路径与高频风险点,助企业规避认证失败风险。
端到端智驾方案因强泛化能力、可持续学习与升级等优势备受瞩目,但这对仿真测试带来了巨大挑战。康谋探索了一种有效的端到端智驾仿真解决方案,优化仿真引擎和数据传输,利用中间件技术缩短数据传输链路,规避复杂适配与调试工作,缩短开发周期并降低成本。

康谋aiSim5独有的实时渲染引擎能够满足对物理精确环境和天气模拟的所有要求,具有完全的决定性和可重复性。本文分享了aiSim5基于物理的相机模型验证其与真实世界的相关性的方法,欢迎查看详细内容!
环境感知是智能车辆自主行驶的基础和前提,传感器数据采集和HIL仿真测试是中间的关键环节。采用高带宽的以太网传输数据可有效提高数据采集和测试效率,但面临着不同以太网协议转换的问题。虹科NETLion 1000可将100/1000BASE-T1信号转换为100BASE-TX/1000BASE-T以太网,本文将为您介绍该其具体功能、操作模式和应用场景。