


- @fanstering


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
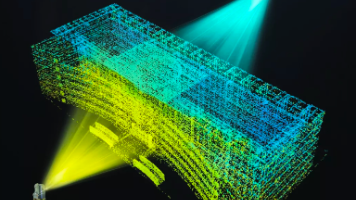
点云(Point Cloud)是三维空间中离散点的集合,包含坐标和可选属性(如颜色、强度)。作为三维计算机视觉的核心数据,点云相比网格更原始灵活,可通过LiDAR、深度相机等方式获取。其处理流程分为四层:基础数据层(获取与属性)、预处理层(去噪、配准等)、特征提取层(手工或深度学习特征)、高层任务层(分类、检测等应用)。点云在自动驾驶、机器人导航等领域发挥关键作用,是连接原始数据与三维应用的重要桥
这篇非常全面,全程照着配就行,懒得再写一篇了。

注意默认换的是内置键盘,如果有外接的usb键盘,则需要切换一下再设置,非常简洁 可以分开设置触摸板和外接鼠标是否反转 只勾选鼠标就行了。然后在修饰键中,将control和command键互换就行,建议使用karabiner,个人试了一下感觉没必要。就把ctrl和Command键互换一下就行。推荐用插件:scroll reverser。每个键盘可以各自设置不同的映射。点击设置-键盘-键盘快捷键。
解决两个问题:1. win10+ubuntu双系统没有引导菜单直接进入ubuntu问题2. 引导菜单中没有windows选项的问题

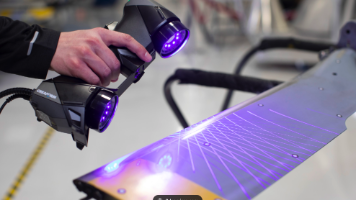
结构光与激光雷达是两种主流的深度感知技术。结构光通过投射已知光图案并分析形变计算深度,适用于近距离、高精度场景(如手机人脸识别),成本低但抗干扰弱。激光雷达则利用激光束飞行时间测量距离,通过扫描构建三维点云,具有长量程、强抗干扰能力,广泛应用于自动驾驶、测绘等领域,但成本较高。两者在精度、量程、环境适应性上形成互补,选择取决于具体应用场景需求。
解决cuda : 依赖: cuda-12-1 (>= 12.1.0) 但是它将不会被安装报错以及nvcc导致的报错问题

物理原理决定了它只能先获取 “单个三维点”;扫描系统通过 “遍历目标区域” 将单点拼接成 “密集点集”;点云的离散特性又能兼顾 “原始测量精度” 和 “后续处理灵活性”,完美匹配三维感知的应用需求。因此,点云数据不是激光雷达 “选择输出的格式”,而是其技术原理和应用目标共同决定的 “天然输出形态”。
本文介绍了在Mac上安装GPT-Sovit的步骤,并特别针对安装过程中可能遇到的Homebrew卡住问题提供了解决方案。首先,用户需从指定资源地址下载一键安装包,解压后通过终端执行安装脚本。在安装过程中,若遇到Homebrew卡住的情况,可参考提供的链接教程,通过添加镜像源来加速安装过程,确保顺利完成安装。

深度相机通过三种技术获取三维深度信息:立体视觉基于双相机视差计算,适合低成本户外应用但依赖环境光;结构光主动投射编码图案,实现高精度近距离测量,适用于弱光环境的人脸识别等场景;TOF技术通过测量光飞行时间实现长距离探测,抗干扰能力强,常用于户外机器人和AR导航。三种技术各有优劣,选择需根据场景需求权衡精度、量程和成本。

moviepy最好的学习指南
