- @chengtech_


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
ROSCon China 2026于上海圆满落幕,SuperRadar社区携AGV巡检机器人与AI毫米波雷达感知方案亮相,展示多雷达部署+AI BOX集中计算的融合方案。通过在ROS2中实现SLAM、避障与场景建模,凸显毫米波雷达抗干扰、低成本、隐私友好等优势。社区同步推进数据集、工具链开源,助力毫米波雷达在机器人、低空经济等场景落地,推动开发者共建智能感知生态。

9 月 18 日,2026 安富利智慧科技生态圈论坛深圳站圆满落幕。在下午举行的高峰圆桌中,承泰科技创新产品线总监邱学华受邀参与,与来自机器人及具身智能产业链的多位嘉宾,围绕规模化、产业收敛、供应链、开放生态等话题展开交流。
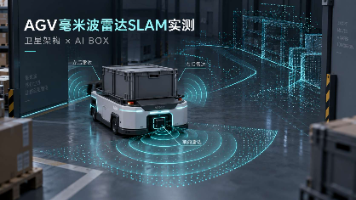
本文介绍了毫米波雷达在AGV/AMR移动机器人中的应用,通过部署卫星架构的AI雷达系统,结合AIBOX与惯导信息,实现连续环境感知与SLAM建图。实测表明,毫米波雷达在复杂环境下具备强适应性,可生成连续、完整的环境点云地图,支持机器人定位、避障与路径规划,验证了其在真实场景中替代或补充视觉、激光雷达的可行性,为智能机器人环境感知提供了新方案。
毫米波雷达是自动驾驶与智能感知的核心传感器。本文从发展历程入手,系统讲解FMCW基本原理、距离/速度/角度测量技术、信号处理流程、4D成像雷达架构,并深入分析PMCW、中央计算雷达(卫星雷达)、MMIC工艺演进等热点技术。同时对比其他传感器性能,探讨多径干扰等实际挑战。
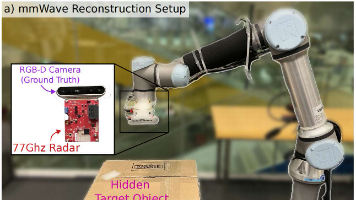
mmNorm方法解决毫米波雷达视觉遮挡下3D形状感知问题,通过法向量估计和物理一致性重建,达到高精度。语言简洁,控制字数。</think>毫米波雷达可穿透遮挡物但带宽受限,传统点云法深度误差大。mmNorm提出从镜面回波中估计表面法向量,建立相对符号距离函数生成候选表面,再经回波仿真验证,突破深度分辨率限制。实验显示其中位3D F-score达96%,纸板遮挡下误差仅增0.04cm,为机器人非视距