


- @checkpaper


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
通过灵敏度分析发现,驾驶室后悬置刚度和座椅阻尼对该耦合模态影响最大,因此进一步提出调节驾驶室后悬置刚度(从200N/mm增至260N/mm)配合DA吸振器,使满载座椅加速度均方根值从1.32m/s²降至1.01m/s²。编码采用实数编码,种群规模100,交叉概率0.8,变异概率0.1,精英保留20%,迭代80代。将最优参数代入Simulink模型仿真,在C级路面80km/h匀速行驶工况下,最优方案
利用多个传感器的协同作用,机器人可以收集各种数据,并将其转化为具有独立思考、行动和决策能力的智能特征。单个传感器只能识别简单的信息内容,而多种传感器可以提供更多的信息,使机器人具有更强的智能能力。通过多传感器技术,移动机器人可以自动检测周围环境,独立避开障碍物,完成预定任务,具有非常好的应用市场和对提高生产和服务效率的高度追求。机器人导航可以利用多传感器技术,将人类智能转化为机器人导航信息,从而提

✅博主简介:本人擅长数据处理、建模仿真、程序设计、论文写作与指导,项目与课题经验交流。项目合作可私信或扫描文章底部二维码。
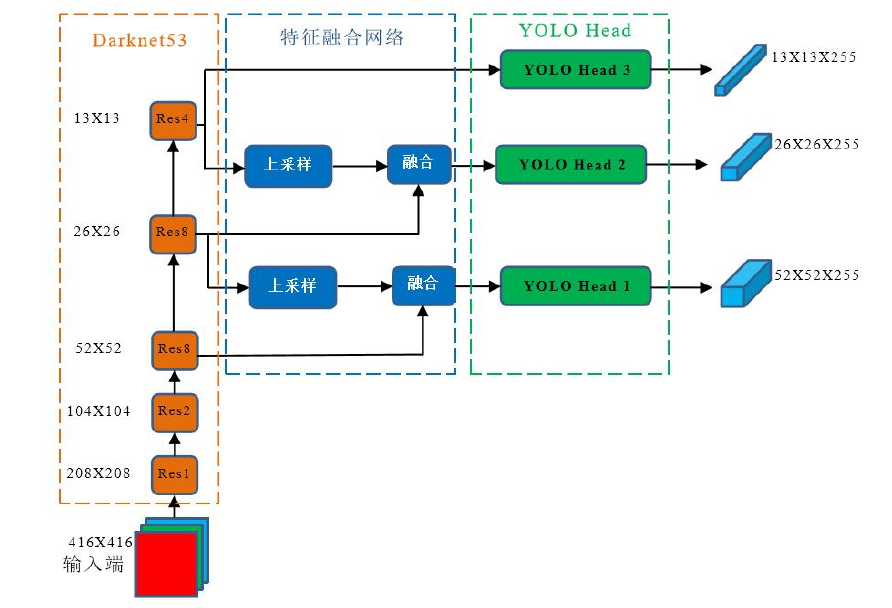
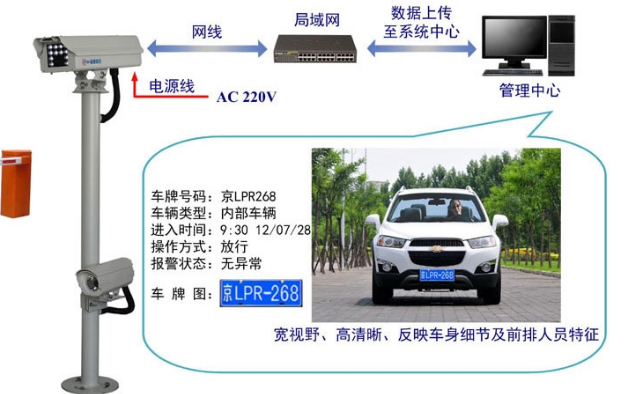
本文在多个车辆图像数据集(如 CCPD、CRPD、CompCars、VehicleDataset、UA-DETRAC 和 BIT-Vehicle)上,将所提出的算法与原始方法进行了多次迭代对比。从性能指标和工程化验证的角度,证实了所提算法的有效性。随着汽车驾驶人员的持续增长,道路上的问题和需求增多,基于视觉的智慧交通技术愈发重要。行车过程中的视觉场景复杂,常规深度学习模型受环境因素影响大,且车载嵌
✅博主简介:本人擅长建模仿真、论文写作与指导,项目与课题交流。项目合作可私信或扫描文章底部二维码。(3)基于改进灰狼算法优化的 RBPF-SLAM 算法。(1)移动机器人 SLAM 系统模型研究。(4)移动机器人实验平台搭建与实验验证。(2)多传感器融合里程计算法改进。

✅博主简介:本人擅长数据处理、建模仿真、论文写作与指导,科研项目与课题交流。项目合作可私信或扫描文章底部二维码。(1)多服务器多设备场景的卸载决策研究。
有的题目可以直接用,有的还需要再细化下,稍微改动一下,也能作为创新的选题。总的来说,最重要的就是定的题目要确保后续能够写的出来,写的顺畅。本人长期从事这方面的科研工作,去年光是帮忙修改和润色就有几十篇文章,这里分享一些今年最新的题目及写作指导。基于深度强化学习的多无人机辅助移动边缘计算网络动态卸载及资源分配研究。基于深度强化学习的移动边缘计算系统动态计算卸载及资源分配研究。多无人机辅助的移动边缘计

实验仿真结果显示,在相同数量的任务下,改进后的蚁群算法显著降低了系统带宽占用率,仅为25%左右,而其他传统算法的系统带宽占用率则超过50%。随着任务数量的增加,该算法在任务开销总时延方面的表现也越来越好,相较于其他算法,可以节省至少3秒的任务执行时间。为了验证Res MADDPG算法的有效性,本文进行了大量的实验对比。通过结合任务分解和资源分配两方面的优化,本文提出的方案能够在保证低时延的同时,最
而在“飞行-通信”模式下,提出了一个一般化的方案,通过飞行轨迹离散技术,联合优化无人机轨迹、飞行速度和飞行时间,以最小化无人机能耗。(2)推进能效最大化方案 在无人机数据分发系统模型的基础上,研究者们提出了推进能效最大化的方案。进一步地,提出了一个联合优化无人机轨迹和飞行速度的方案,目标是找到实现推进能效最大化的系统参数设置。针对非凸且具有分式型的优化问题,研究者们提出了基于丁克巴赫方法的迭代算法

擅长数据搜集与处理、建模仿真、程序设计、仿真代码、论文写作与指导,毕业论文、期刊论文经验交流。(3)基于大规模 MIMO 的无人机辅助无线供能通信系统模型及优化方案。(2)基于无线供能的无人机辅助移动边缘计算系统模型及优化方案。(1)无人机辅助无线通信相关理论与技术。
