- @LAMIMvNaHSZu


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本系统设计基于西门子S7-1200PLC,实现了大、中、小物件的分拣功能,具有高度的自动化和智能化特点。西门子的S7-1200PLC物流分拣程序的系统设计,基于西门子PLC工位物料分拣,基于S7-1200的物料分拣电气控制系统,基于WinCC的物料分拣电气控制系统,物料分拣plc,基于西门子博图S7-1200plc与触摸屏HMI的物料分拣系统设计,物流分拣。本系统设计基于西门子S7-1200PLC

摘要:本文的研究对象为EEZYbotARM MK2三自由度机械臂,分析了其机械结构,建立D-H参数表,同时在MATLAB中建立该机械臂正逆运动学模型,对该机械臂进行高阶多项式插值法轨迹规划,写出复杂字。摘要:本文的研究对象为EEZYbotARM MK2三自由度机械臂,分析了其机械结构,建立D-H参数表,同时在MATLAB中建立该机械臂正逆运动学模型,对该机械臂进行高阶多项式插值法轨迹规划,写出复杂

这个通用视觉框架,是专为机器视觉应用打造的。无论是简单的图像识别,还是复杂的视觉检测任务,它都能提供一个坚实的基础。对于想要深入学习机器视觉,或者在实际项目中快速搭建视觉系统的开发者来说,简直是福音。而且,它基于LV2018 - 64位版本,能充分利用现代计算机硬件的性能优势。

机械臂的白色连杆模型在深色背景中缓缓旋转,突然发现这玩意儿比我家猫主子还难伺候——得精准控制每个关节的扭动才能让末端执行器准确到达目标位置。每个Link对象就像给机械臂装上关节轴承,参数里的0.15、0.4这些数字可不是随便填的——它们决定了机械臂是长臂猿还是霸王龙。生成的彩色点云宛如星云(图2),原来这机械臂能触及的范围是个扭曲的球体,边缘区域密度稀疏得像程序员头顶的头发。这过程就像用筷子夹果冻

调参时有个小技巧:先关掉自适应,手动调K_hat到勉强能跟踪,再开启自适应让它自己优化。这个近似方法的精髓在于用整数阶系统逼近分数阶特性,参数N越大精度越高,但别超过5否则数值稳定性会崩。传统滑模面是s=ce+ė,这里用分数阶微分D^alpha替代了ė,相当于在频域增加了调节维度。有疑问的直接扔代码到群里,看到就会回。二自由度机械臂滑模控制 自适应分数阶滑模控制器 二自由度机械臂(FOSMC) (

仿真画面里的压力曲线趋势图,其实是把VD204映射到组态王的\\本站点\压力变量,再绑定个实时曲线控件。搞自动化的人都知道,恒压供水系统最要命的就是压力震荡。把夏天和冬天的参数预设存到V存储区,通过组态王的下拉菜单就能一键切换,这招在现场维护时特别实用。(含西门子plc程序s7-200梯形图,组态王6.55仿真画面程序,plc虚拟仿真,两万字论文以及io分配,plc外部接线图)(含西门子plc程序

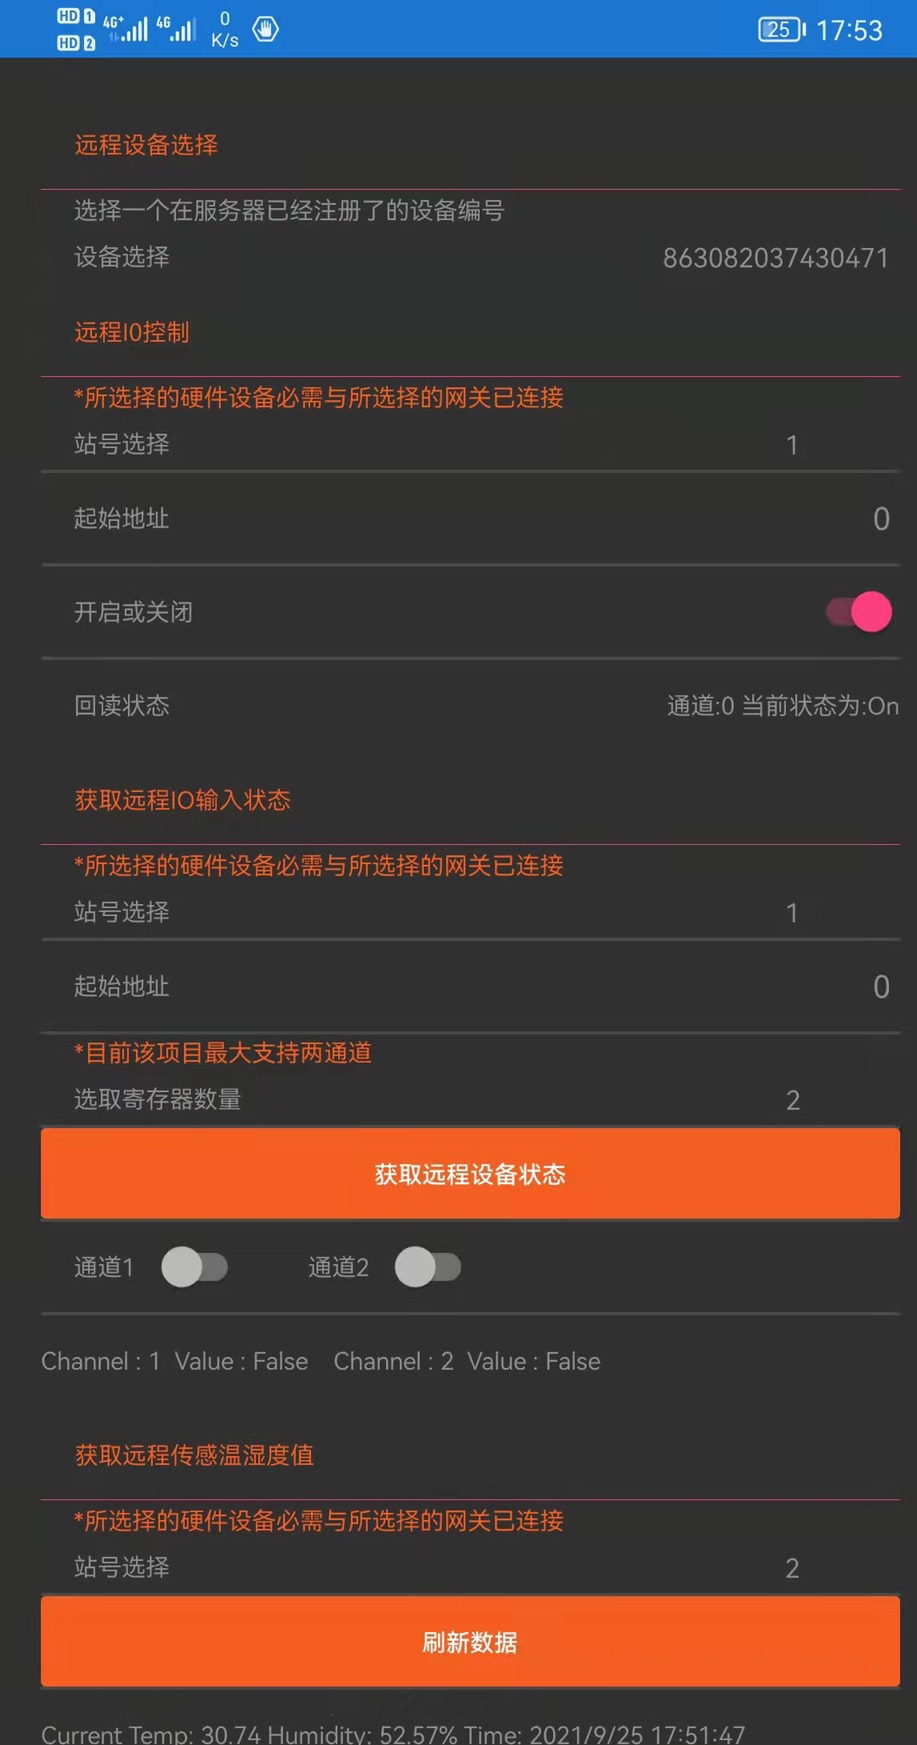
plc转web API服务器框架源码。集成iot,web api服务,这套带码是通过C#编写集成IOCP高性能高并发优势服务器服务源码。带手机app测试demo源码具体具备功能如下:1、具备EF6+mssql数据库功能,可更改为MYSQL或SQLITe.2、自带WEB API服务,抛弃IIS支持。用户可以通过WEB前端直接读取远程设备数据以及下发控制指令。
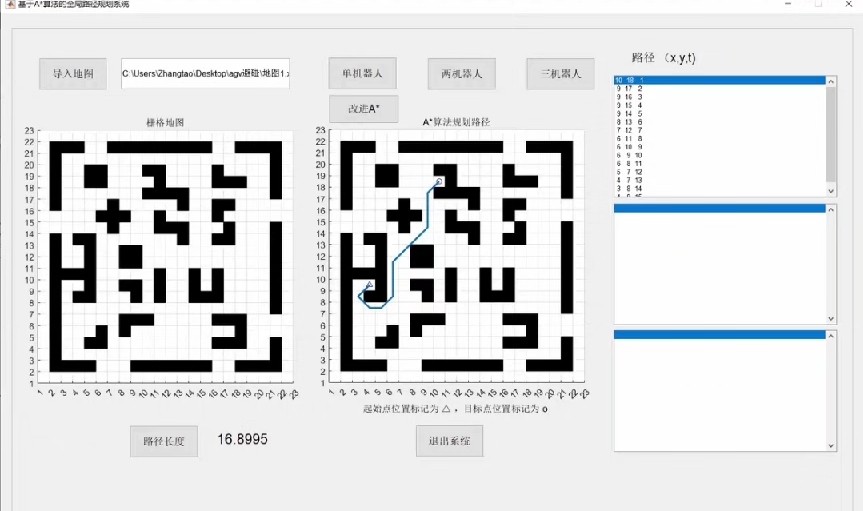
要进行路径规划,首先得有地图。咱这个系统支持自定义地图导入,Matlab 里可以利用imread函数读取图像格式的地图,比如常见的.png图片。假设地图是黑白二值图,白色代表可通行区域,黑色代表障碍物。% 将图像转换为逻辑矩阵,0 代表障碍物,1 代表可通行这段代码很简单,imread把图片读进来,然后通过logical函数转换为逻辑矩阵,方便后续 A* 算法处理。这样我们就能根据实际场景,随意导
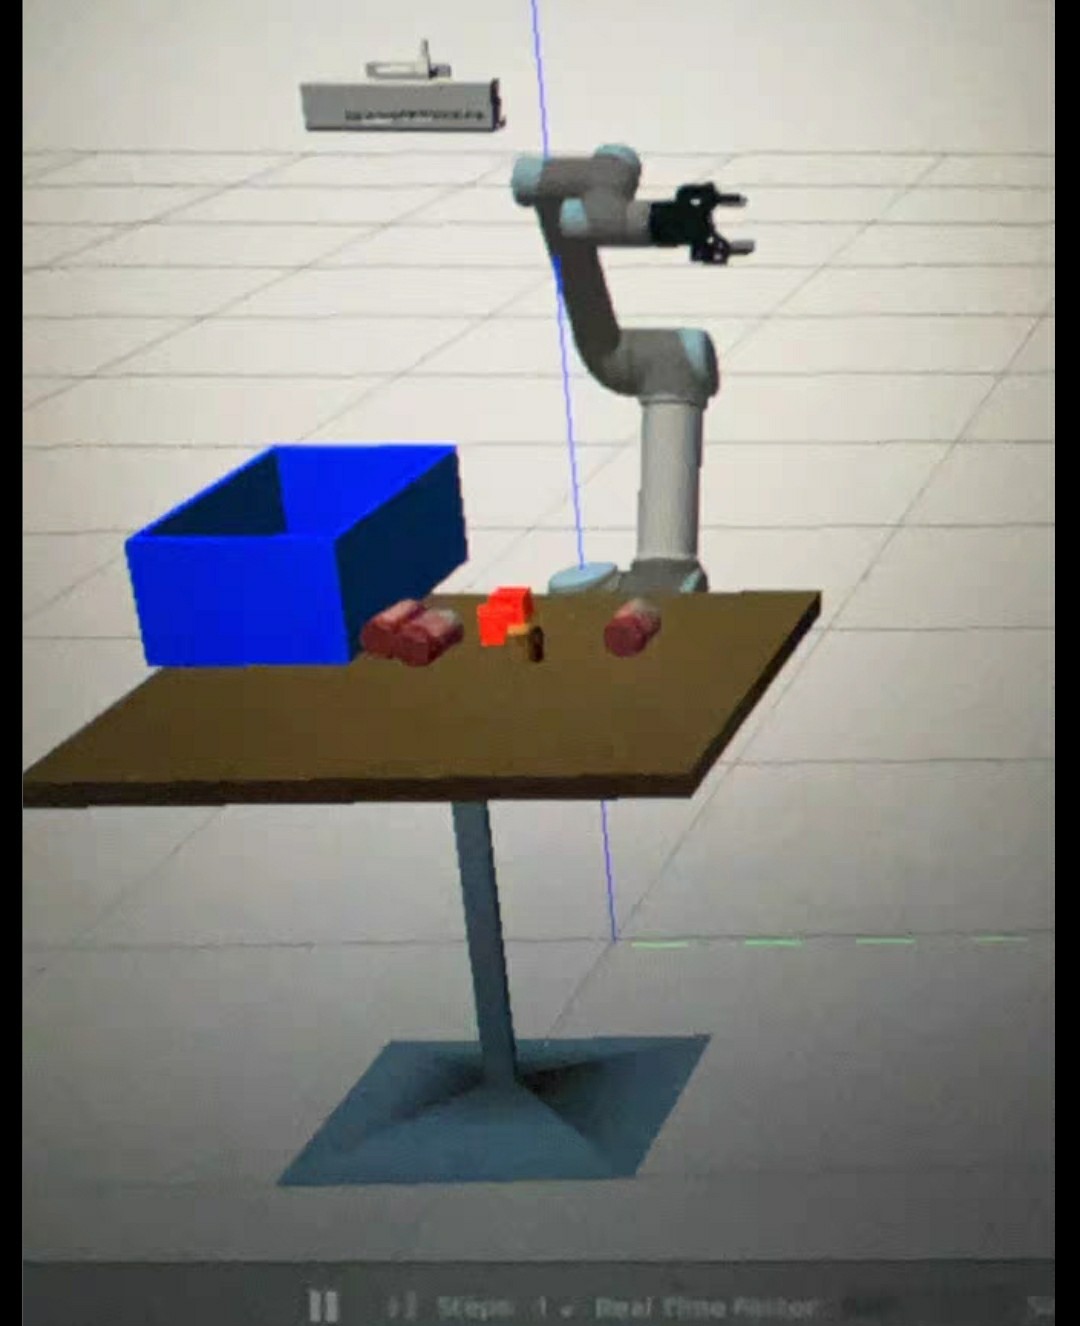
ros机械臂仿真1.ure5+real sense,手眼标定+跟随2.基于ros的机械臂视觉抓取ros机械臂仿真1.ure5+real sense,手眼标定+跟随2.基于ros的机械臂视觉抓取最近在折腾ROS机械臂仿真时发现,UR5机械臂+RealSense相机的组合真是仿真界的黄金搭档。今天咱们就聊聊怎么让这个组合实现手眼标定和视觉抓取,手把手带你在Gazebo里造个能看会动的机械臂。
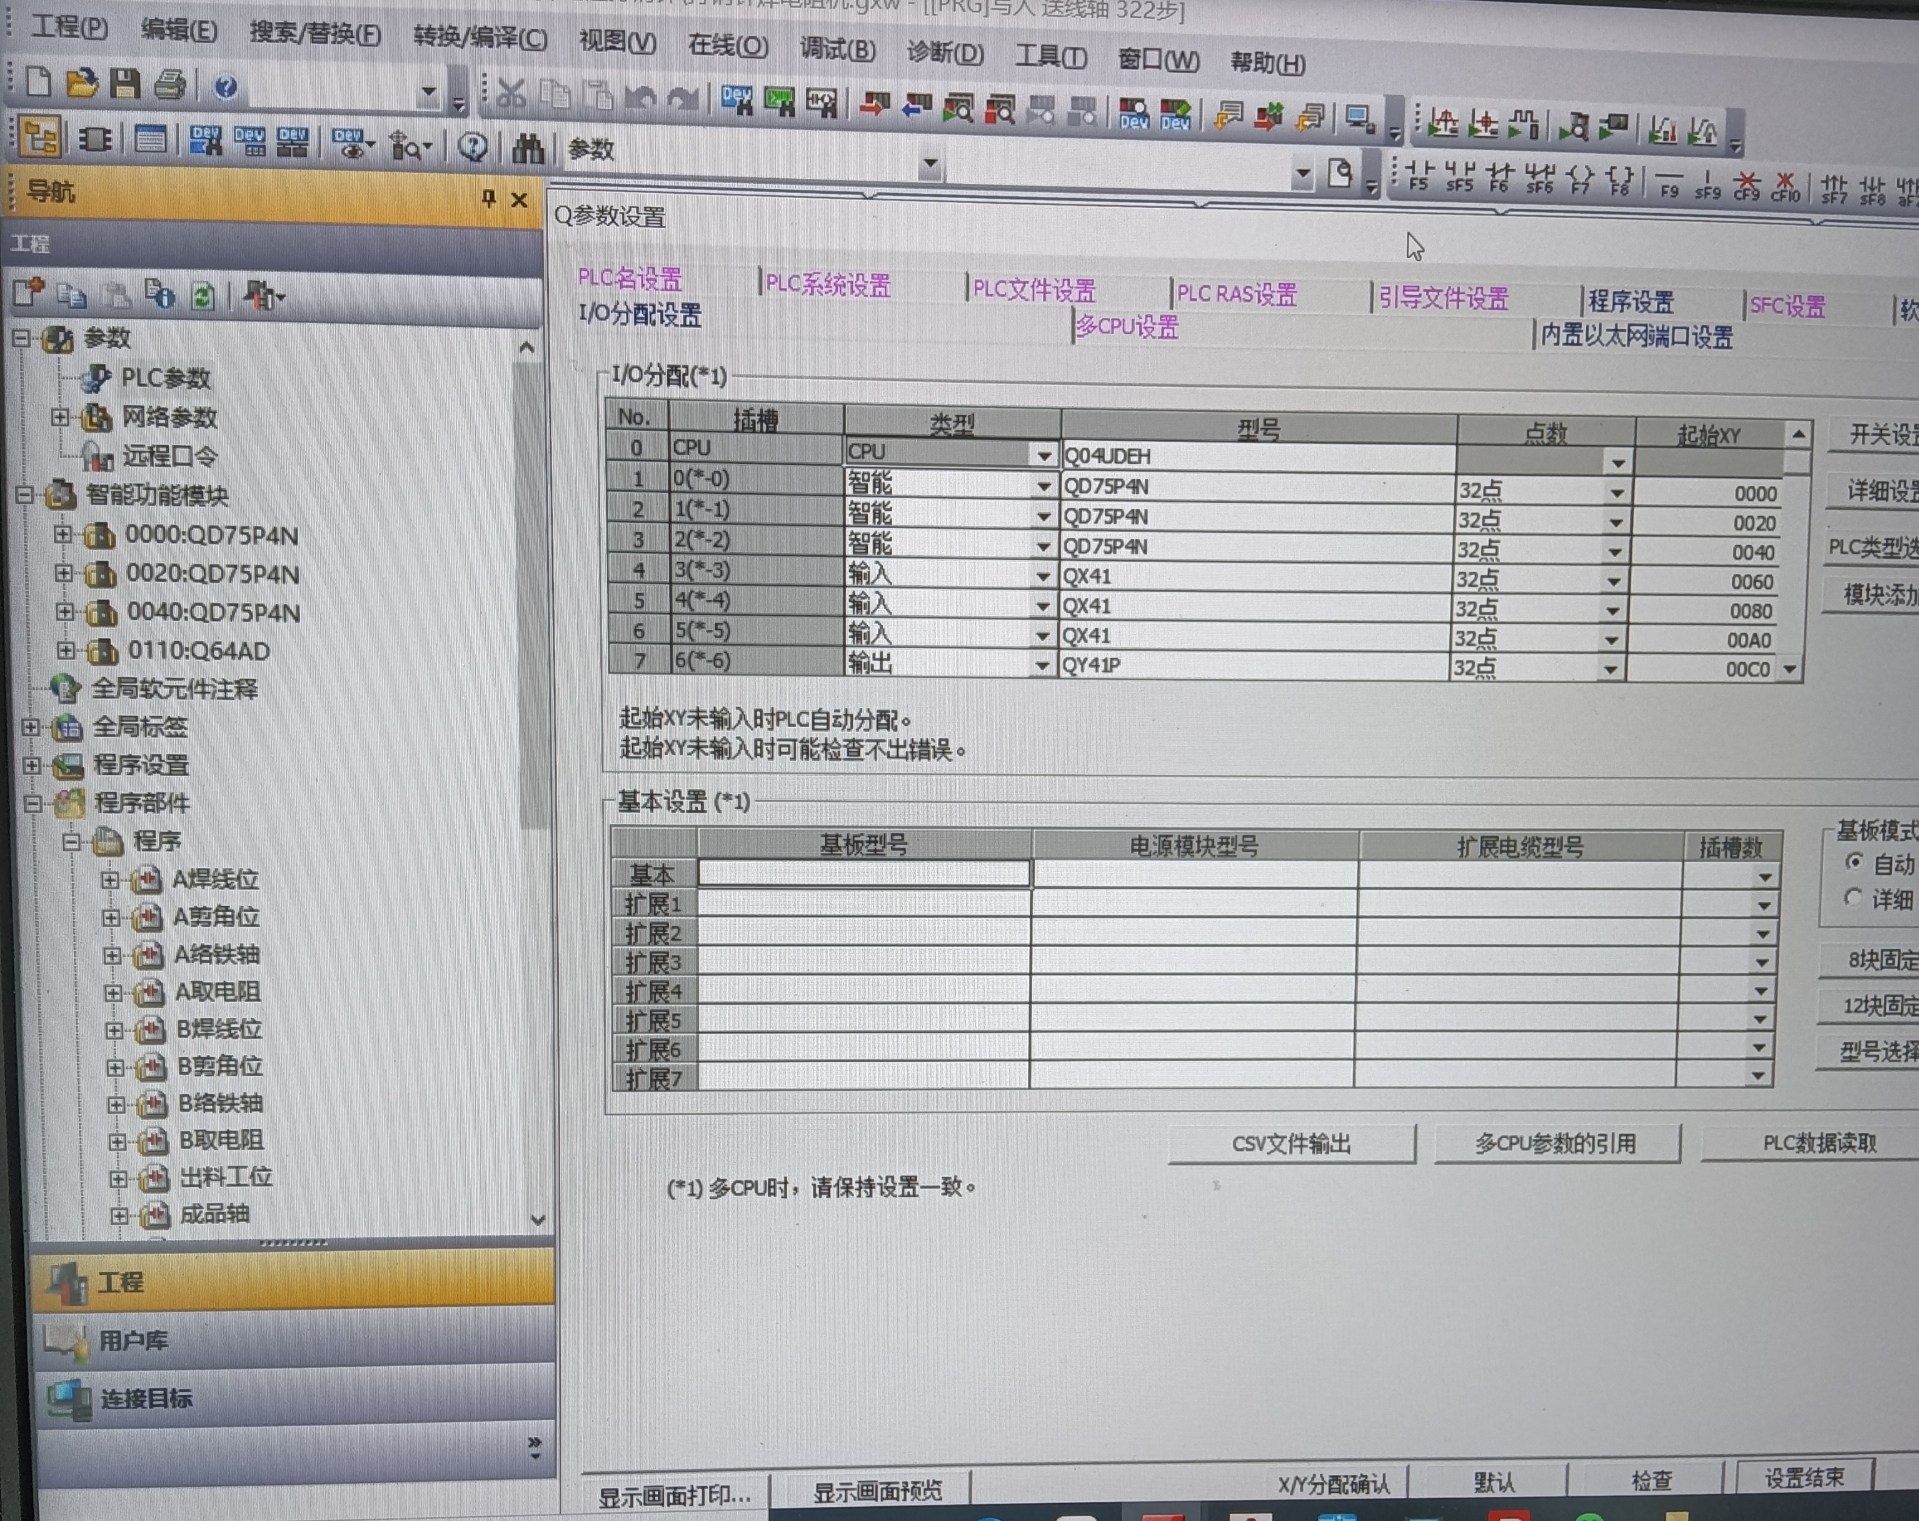
三菱Q系列plc11轴运动控制程序,程序是本人实际工作项目,包括plc程序,触摸屏程序,电气清单,电路图,有应用三菱Q的定位模块,,模拟量模块,为了方便现场的同事监控修改,程序是分工位编辑,对于做三菱Q系列plc朋友有很好的借鉴意义在实际工业自动化项目中,三菱Q系列PLC凭借其强大的性能和稳定性,在运动控制领域有着广泛应用。今天就来和大家分享一下我在实际工作项目中完成的三菱Q系列11轴运动控制程序