


- @Bing_Lee


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
文章目录引言实现安装dockerros2 image from dockerhub启动ros2 bash总结引言本文用来记录如何在raspberry 3B上搭建起ros2的docker开发环境。实现安装docker参考如何建立并使用dockerros2 image from dockerhub本想建立foxy的docker container 但是由于image不支持arm v7所以改用ros2
ROS2创建server client文章目录正本创建package创建interfaceServer代码Client代码编译运行运行结果注意正本创建package创建节点通讯使用service时,在工作空间如何快速创建一个项目package,使用如下命令:#首先进入dev_ws/srccd srcros2 pkg create --build-type ament_cmake cpp_srvcl
我们通常用创建包,它是Ros2提供的一种能快速创建c++、python包的方法。
本文用来简单记录vcstool如何下载,vcs在ros中用来做项目版本管理,可以用来方便保存、下载、更新依赖repo流程。
在学习moveit2的样例时发现加载机器人配置参数多使用,它具体的功能和使用方法是什么呢。这篇博文用来记录说明该函数的使用方法、作用和调用逻辑。希望能给大家对于的理解一些帮助。
ros2常用指令分享
以下命令支持从命令行与进行交互。它们可通过标准的ROS2 CLI框架获得。
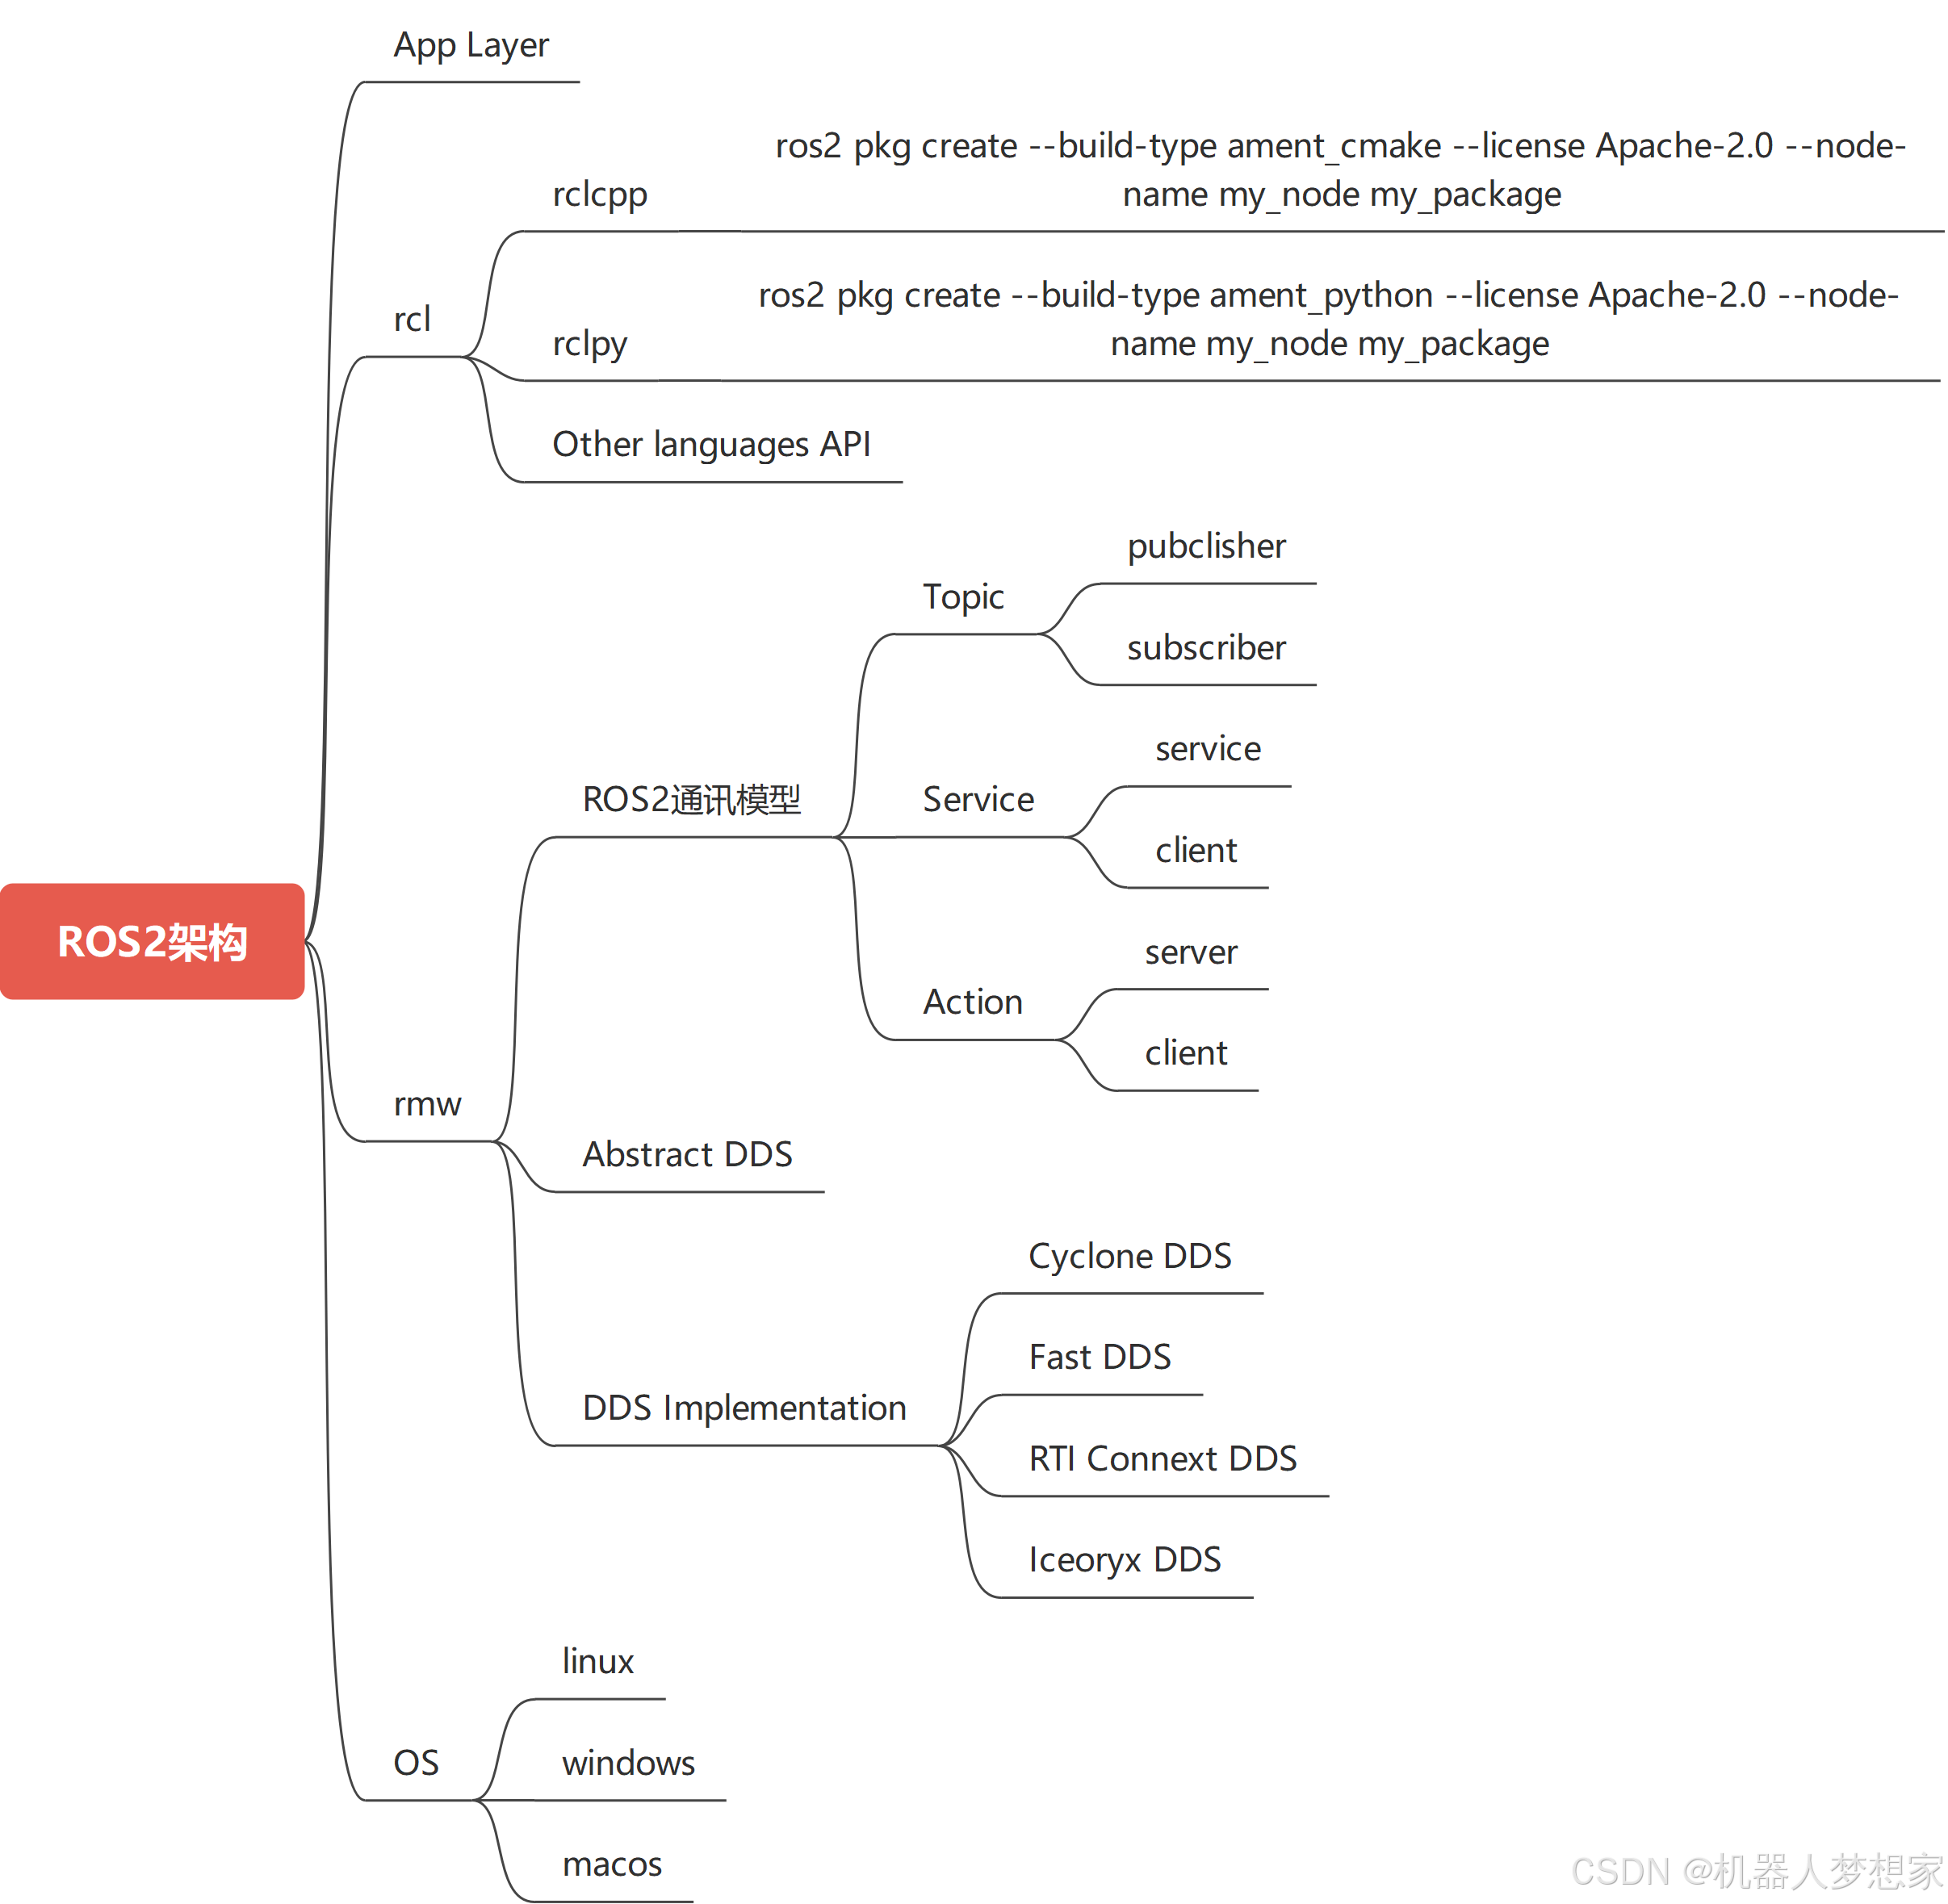
本篇文章用来记录和梳理ROS2开发者及个人学习过程中对架构的理解,通过思维导图,分层架构图,逻辑流程图等说明。后续该文章会持续更新,将之前文章中所提到Nodes、Interfaces、Topics、Services、Actions、Parameters、Launch等补充到本文,使整体链接起来。
2025年3月28日,由深圳市宝安区科技创新局、前海管理局等联合主办的深圳具身智能机器人CXO思享会在前海弘毅大厦举办,这是《深圳市具身智能机器人技术创新与产业发展行动计划(2025-2027年)》发布后的首次行业高端对话。会议汇聚了宇树科技、优必选、南方科技大学等100余位政产学研代表,围绕核心技术突破与产业生态共建展开讨论,目标是推动深圳打造千亿级具身智能机器人产业集群。

仓储具身智能企业「韦特嘉机器人」(ULTIROBOTICS)完成新一轮千万级人民币融资,由常熟经开聚源和深圳科创学院联合投资,后浪资本担任公司战略财务顾问。在技术层面,韦特嘉机器人的核心竞争力集中于自研Ulti-Brain模型,在感知、应用和决策三个层面取得了开创性的成绩。
